
 Liu Yang
df0bf7a4d3
很多修改 |
11 tháng trước cách đây | |
|---|---|---|
| pics | 11 tháng trước cách đây | |
| readme.md | 11 tháng trước cách đây |
readme.md
V10PRO\V12-VTOL说明书
- V10PRO\V12-VTOL说明书
- 1 设备清单
- 1.1 V10PRO VTOL
- 1.2 V12 VTOL
- 2 安装调试
- 2.1 飞控和各航电设备链接示意图
- 2.2 飞控模块接口
- 2.3 常见链路或遥控器接收机连接
- 2.4 遥控器与APP建立连接
- 2.5 4G模块与APP/PC地面站连接
- 3 工厂模式
- 3.1 遥控设置
- 3.2 机型设置
- 3.3 安装设置
- 3.4 参数设置
- 4 设备管理
- 4.1 飞控
- 4.2 电池
- 4.3 吊舱
- 4.4 遥控器
- 5 飞行界面介绍
- 6 手动飞行
- 6.1 飞前检查
- 6.2 手动解锁
- 6.3 手动起飞
- 6.4 固定翼-旋翼遥控器模态切换
- 6.5 手动降落
- 6.6 手动强制上锁
- 7 航线规划
- 7.5 返航降落航线,指点飞行
- 7.6 执行航线
- 7.7 返航降落
1 设备清单
1.1 V10PRO VTOL
| 模块设备 | 型号 | 数量 |
|---|---|---|
| 主控 | V10-PRO | 1 |
| RTK定位天线及馈线 | RTK-ANT | 2 |
| 普通GPS模块 | GNSS | 1 |
| 空速计模块 | ASPD | 1 |
| 尾插连接器 | - | 1 |
1.2 V12 VTOL
| 模块设备 | 型号 | 数量 |
|---|---|---|
| 主控 | V12 | 1 |
| 普通GPS模块 | GNSS | 1 |
| 空速计模块 | ASPD | 1 |
| LED模块 | - | 1 |
| RTK模块 | D3H (选配) | - |
2 安装调试
2.1 飞控和各航电设备链接示意图
- V10PRO VTOL

- V12 VTOL
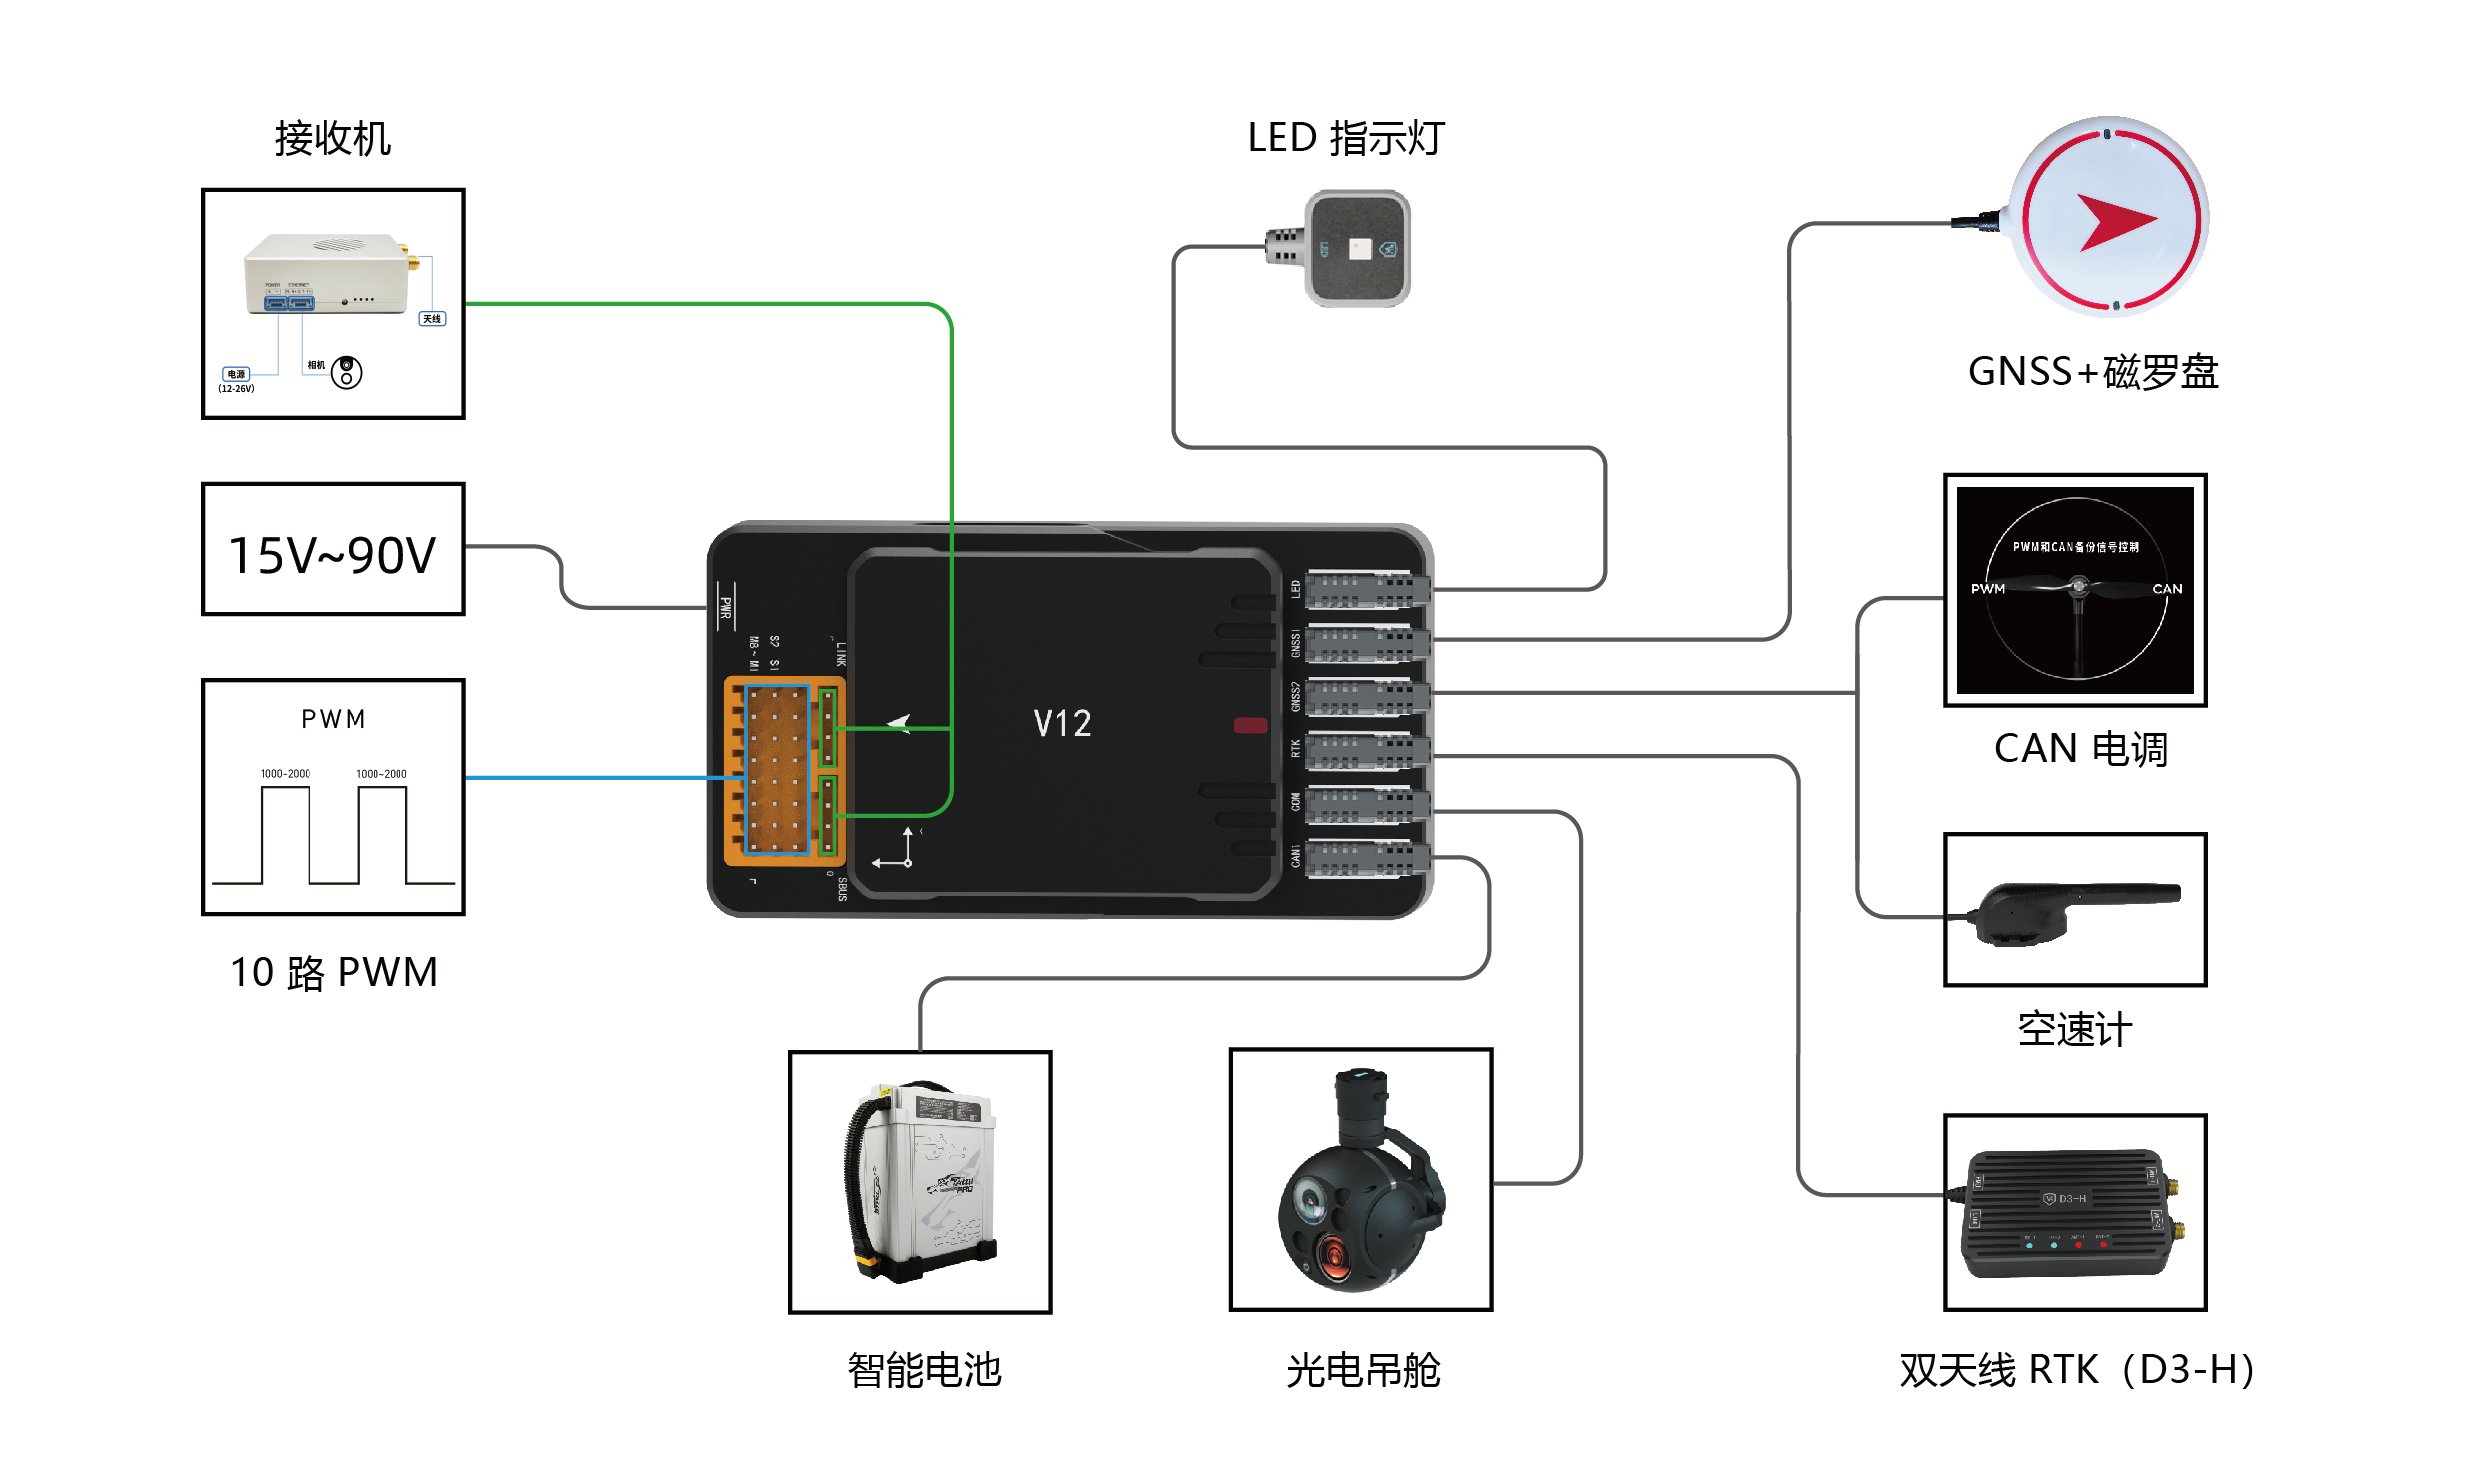
2.2 飞控模块接口
- V10PRO
| 接口标识 | 说明 | 备注 |
|---|---|---|
| PWR | 飞控供电输入 | 16~120V宽压输入供电。 该接口具备电压采集能力。 |
| M1~M16 | PWM信号接口 | 接电调、舵机等执行机构设备 |
| Link | 遥控遥测串口 | 接数传链路,TTL电平,波特率57600 115200 230400 460800 自适应 |
| SBUS.I | SBUS信号输入 | 接遥控器sbus接收机信号输出。 |
| SBUS.O | SBUS信号输出 | 接可用sbus信号控制的吊舱等设备 |
| GNSS | GNSS-CAN模块接口 | 接GNSS模块。 |
| CAN_HUB | 设备CAN接口 | 1M速率CAN总线,接雷达、智能电池等设备 |
| ASPD | ASPD-CAN模块接口 | 接空速计模块,好盈CAN电调数据,或其他500k CAN设备数据。 |
| RTCM | 基站差分数据接口 | 接RTK基站差分链路机载端,或4G网络RTK机载模块。用于接收差分基站数据。 |
| COM1 | 载荷串口 | TTL串口,可接入载荷,向载荷发送飞控航姿状态数据。 线序R-Rx T-Tx G-地 PPS-GPS秒脉冲信号。 |
| ANT1\ANT2 | 飞控内置RTK板卡天线接口 | ANT1为主定位天线,左右安装时位于左侧,前后安装时位于后侧。 ANT2为主定向天线。左右安装时位于右侧,前后安装时位于前侧。 |
| 尾插R1\T1\G | 备用遥控遥测链路串口 | 接备用链路,TTL电平,115200波特率。 当应用场景需双链路通信时使用(例如Link接主链路作地面站,R1T1G接遥控器数传做备份保障)。 |
| 尾插UPS | 备用供电接口 | 12V给飞控备用供电。 |
| 尾插S11 | 发动机转速输入接口 | 获取发动机转速 |
- V12
| 接口标识 | 说明 | 备注 |
|---|---|---|
| PWR | 飞控供电输入 | 16~90V宽压输入供电。 该接口具备电压采集能力。 |
| M1~M8 | PWM信号接口 | 接电调、舵机等执行机构设备 |
| Link | 遥控遥测串口 | 接数传链路,TTL电平,波特率57600 115200 230400 460800 自适应 |
| SBUS.I | SBUS信号输入 | 接遥控器sbus接收机信号输出。 |
| SBUS.O | SBUS信号输出 | 接可用sbus信号控制的吊舱等设备 |
| GNSS1\GNSS2 | GNSS-CAN模块接口 | 接GNSS模块, 空速计模块 |
| LED | LED模块接口 | 接LED模块 |
| RTK | RTK数据接口 | 接D3H差分模块 |
| 12V\/COM | 载荷串口 | TTL串口,可接入载荷,向载荷发送飞控航姿状态数据 |
| 12V\/CAN | 设备CAN接口 | 1M速率CAN总线,接雷达、智能电池等设备 |
2.3 常见链路或遥控器接收机连接
- 云卓H16

- 云卓H20/H30
- 云卓G20

- 云卓H12PRO
- 思翼MK15/MK32
- 远传融创S1

- 远传融创S21
思翼UniRC 7
 思翼RC7需在遥控器助手里选择连接方式为 UDP,服务器地址中填入 192.168.144.20:19856 并添加服务,端口改为 0 保存连接设置并连接。
2.4 遥控器与APP建立连接
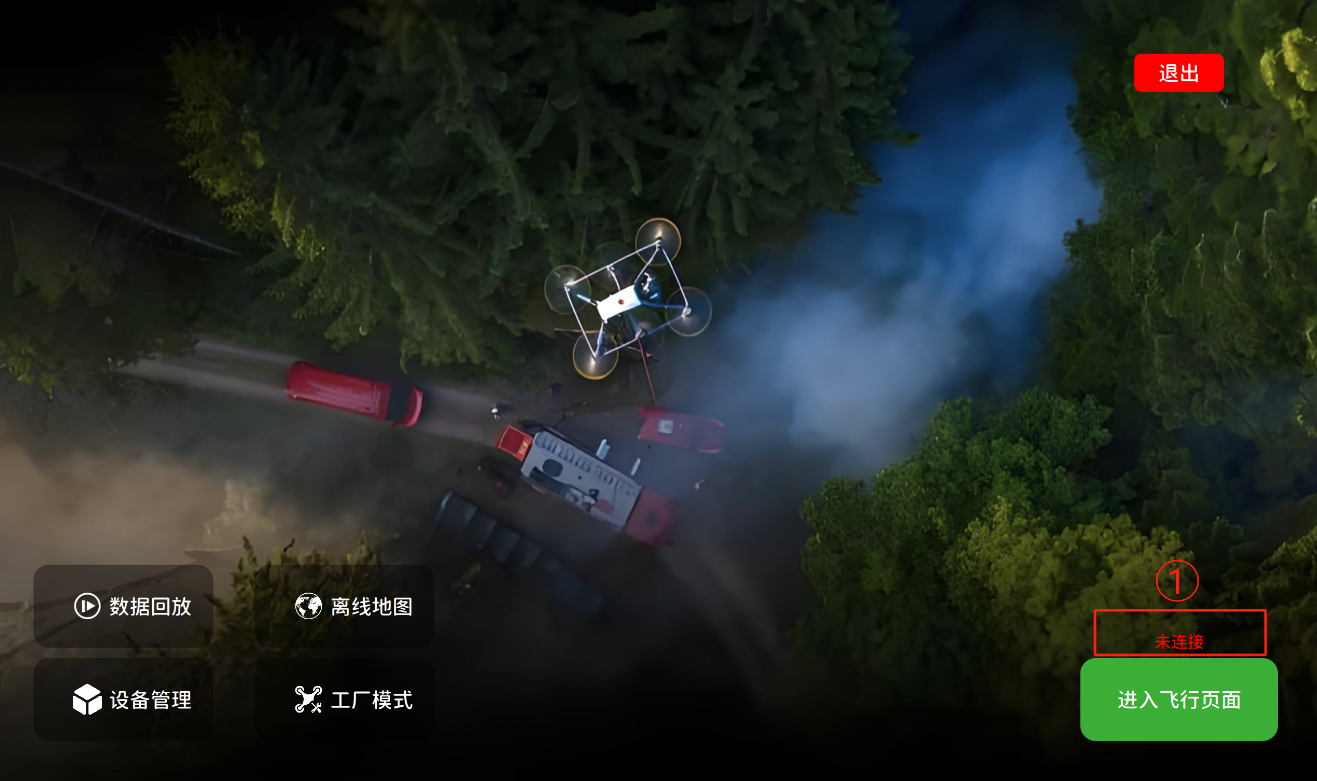
进入APP主界面后按图①所示点击红色未连接
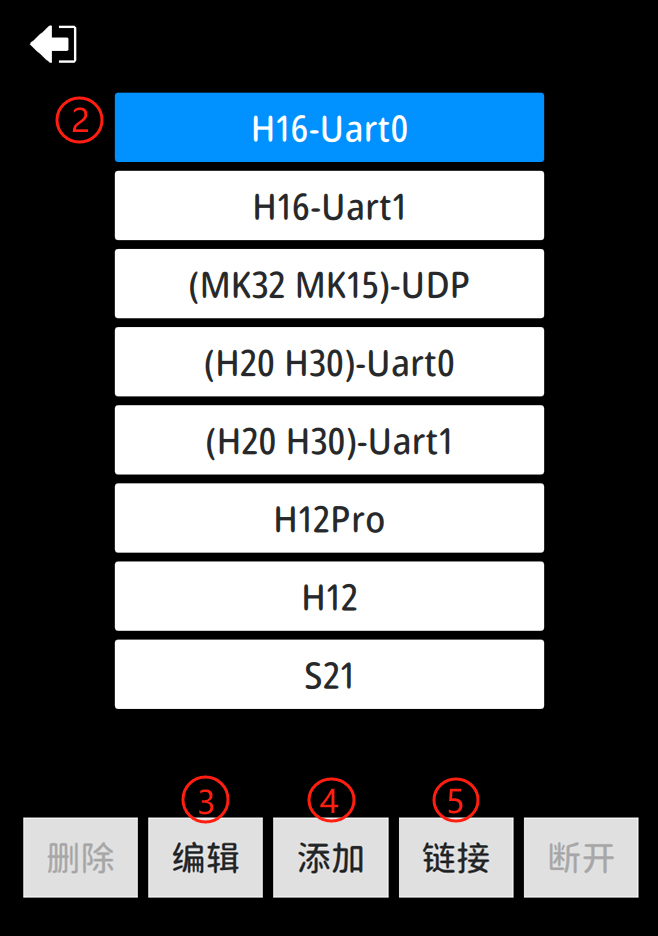
在遥控器助手将与飞控LINK口连接的串口连接方式更改为“UDP”连接,遥控器波特率如是57600、115200、230400、460800的不需要更改设置,如是其他波特率请更改成115200,H12与H12PRO遥控器默认连接方式即可,未添加的遥控器型号可按下述图示进行添加连接。
2.5 4G模块与APP/PC地面站连接
点击添加,增加一个新的连接
连接名:任意取名
通信类型:4G
服务地址:119.3.48.216
端口: 8028
许可证:空白
用户名:输入账号(注册时的手机号)
密码:注册时的密码
点击登录:会自动获取该账户名下的所有 4G 模块列表
选择4G模块,会自动生成许可证,点击确认。
选择刚才建立的 4G 通信连接端口,点链接即可看到未连接已变为已连接状态
3 工厂模式
安装好设备后,需要进入此页面,进行各项装调参数配置。
默认进入密码: 88888

3.1 遥控设置
 在此页面可检查飞控是否连接到SBUS接收机的遥控器摇杆行程量,对遥控器行程进行校准。
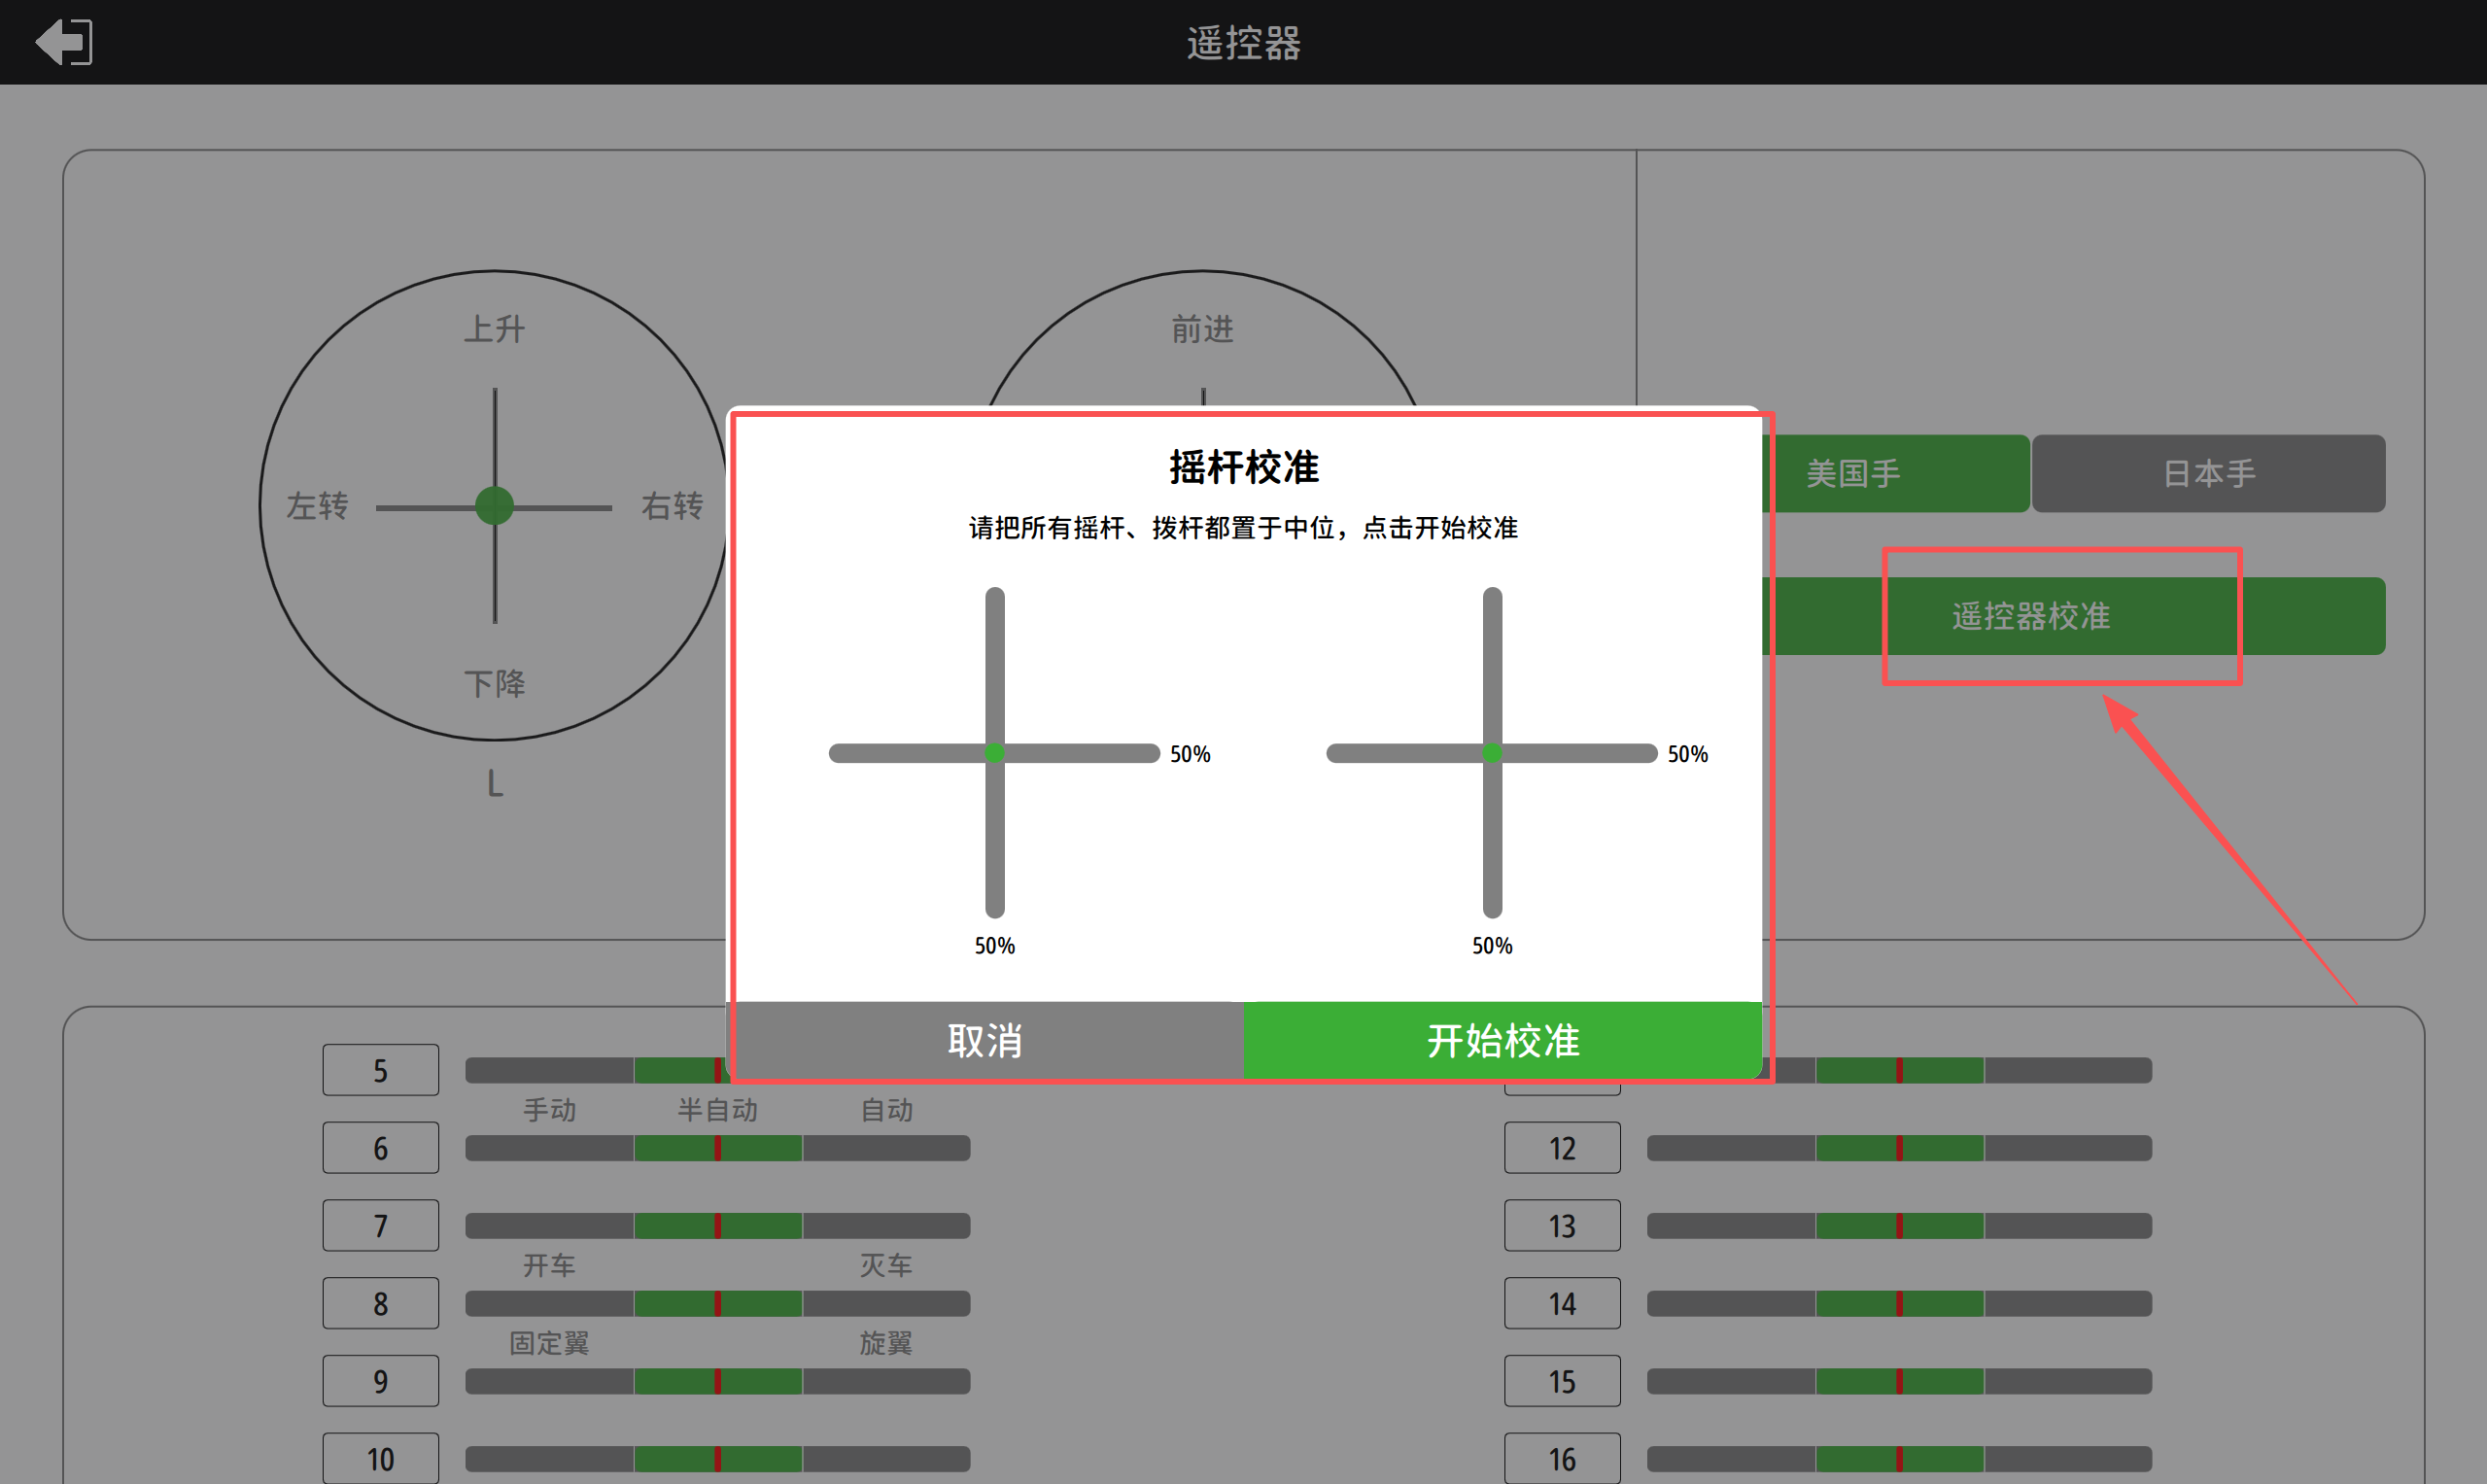
遥控器通道功能说明:
- 通道1:副翼-横滚
- 通道2:升降-俯仰
- 通道3:油门
- 通道4:方向-航向
通道5:姿态/手动-定点/半自动-定点/自动 高位-固定翼巡航/旋翼定点,中位-固定翼增稳/旋翼定点,低位-固定翼手动/旋翼姿态,(注:飞行中,8通道在低位-旋翼模式,切5通道模式直接切换到旋翼模式 )
通道6:待用
通道7:固定翼手动油门锁 在固定翼手动模式时, 若7通道位于灭车位置, 固定翼油门舵机将保持设置的灭车值. 可用于防止在地面时固定翼转桨。
通道8:旋翼/固定翼 低位-旋翼模式,高位固定翼模式。通过此通带在固定翼和带旋翼之间切换。
注意:
- 此页面的美国手、日本手选择仅修改摇杆示意图中油门、航向通道的显示位置。如需真正修改遥控器手型,需在遥控器本身的APP或设置内进行修改。
- 检查横滚、俯仰、油门、航向摇杆动作方向和摇杆图示是否一致,不一致需要在遥控器本身设置中将对应通道进行反向。
- 大部分遥控器的默认行程,都可直接使用无需修改。一般可将遥控器本身行程设置为1000~2000。
3.2 机型设置
在此页面进行机型的选择。请注意务必选择正确的机型
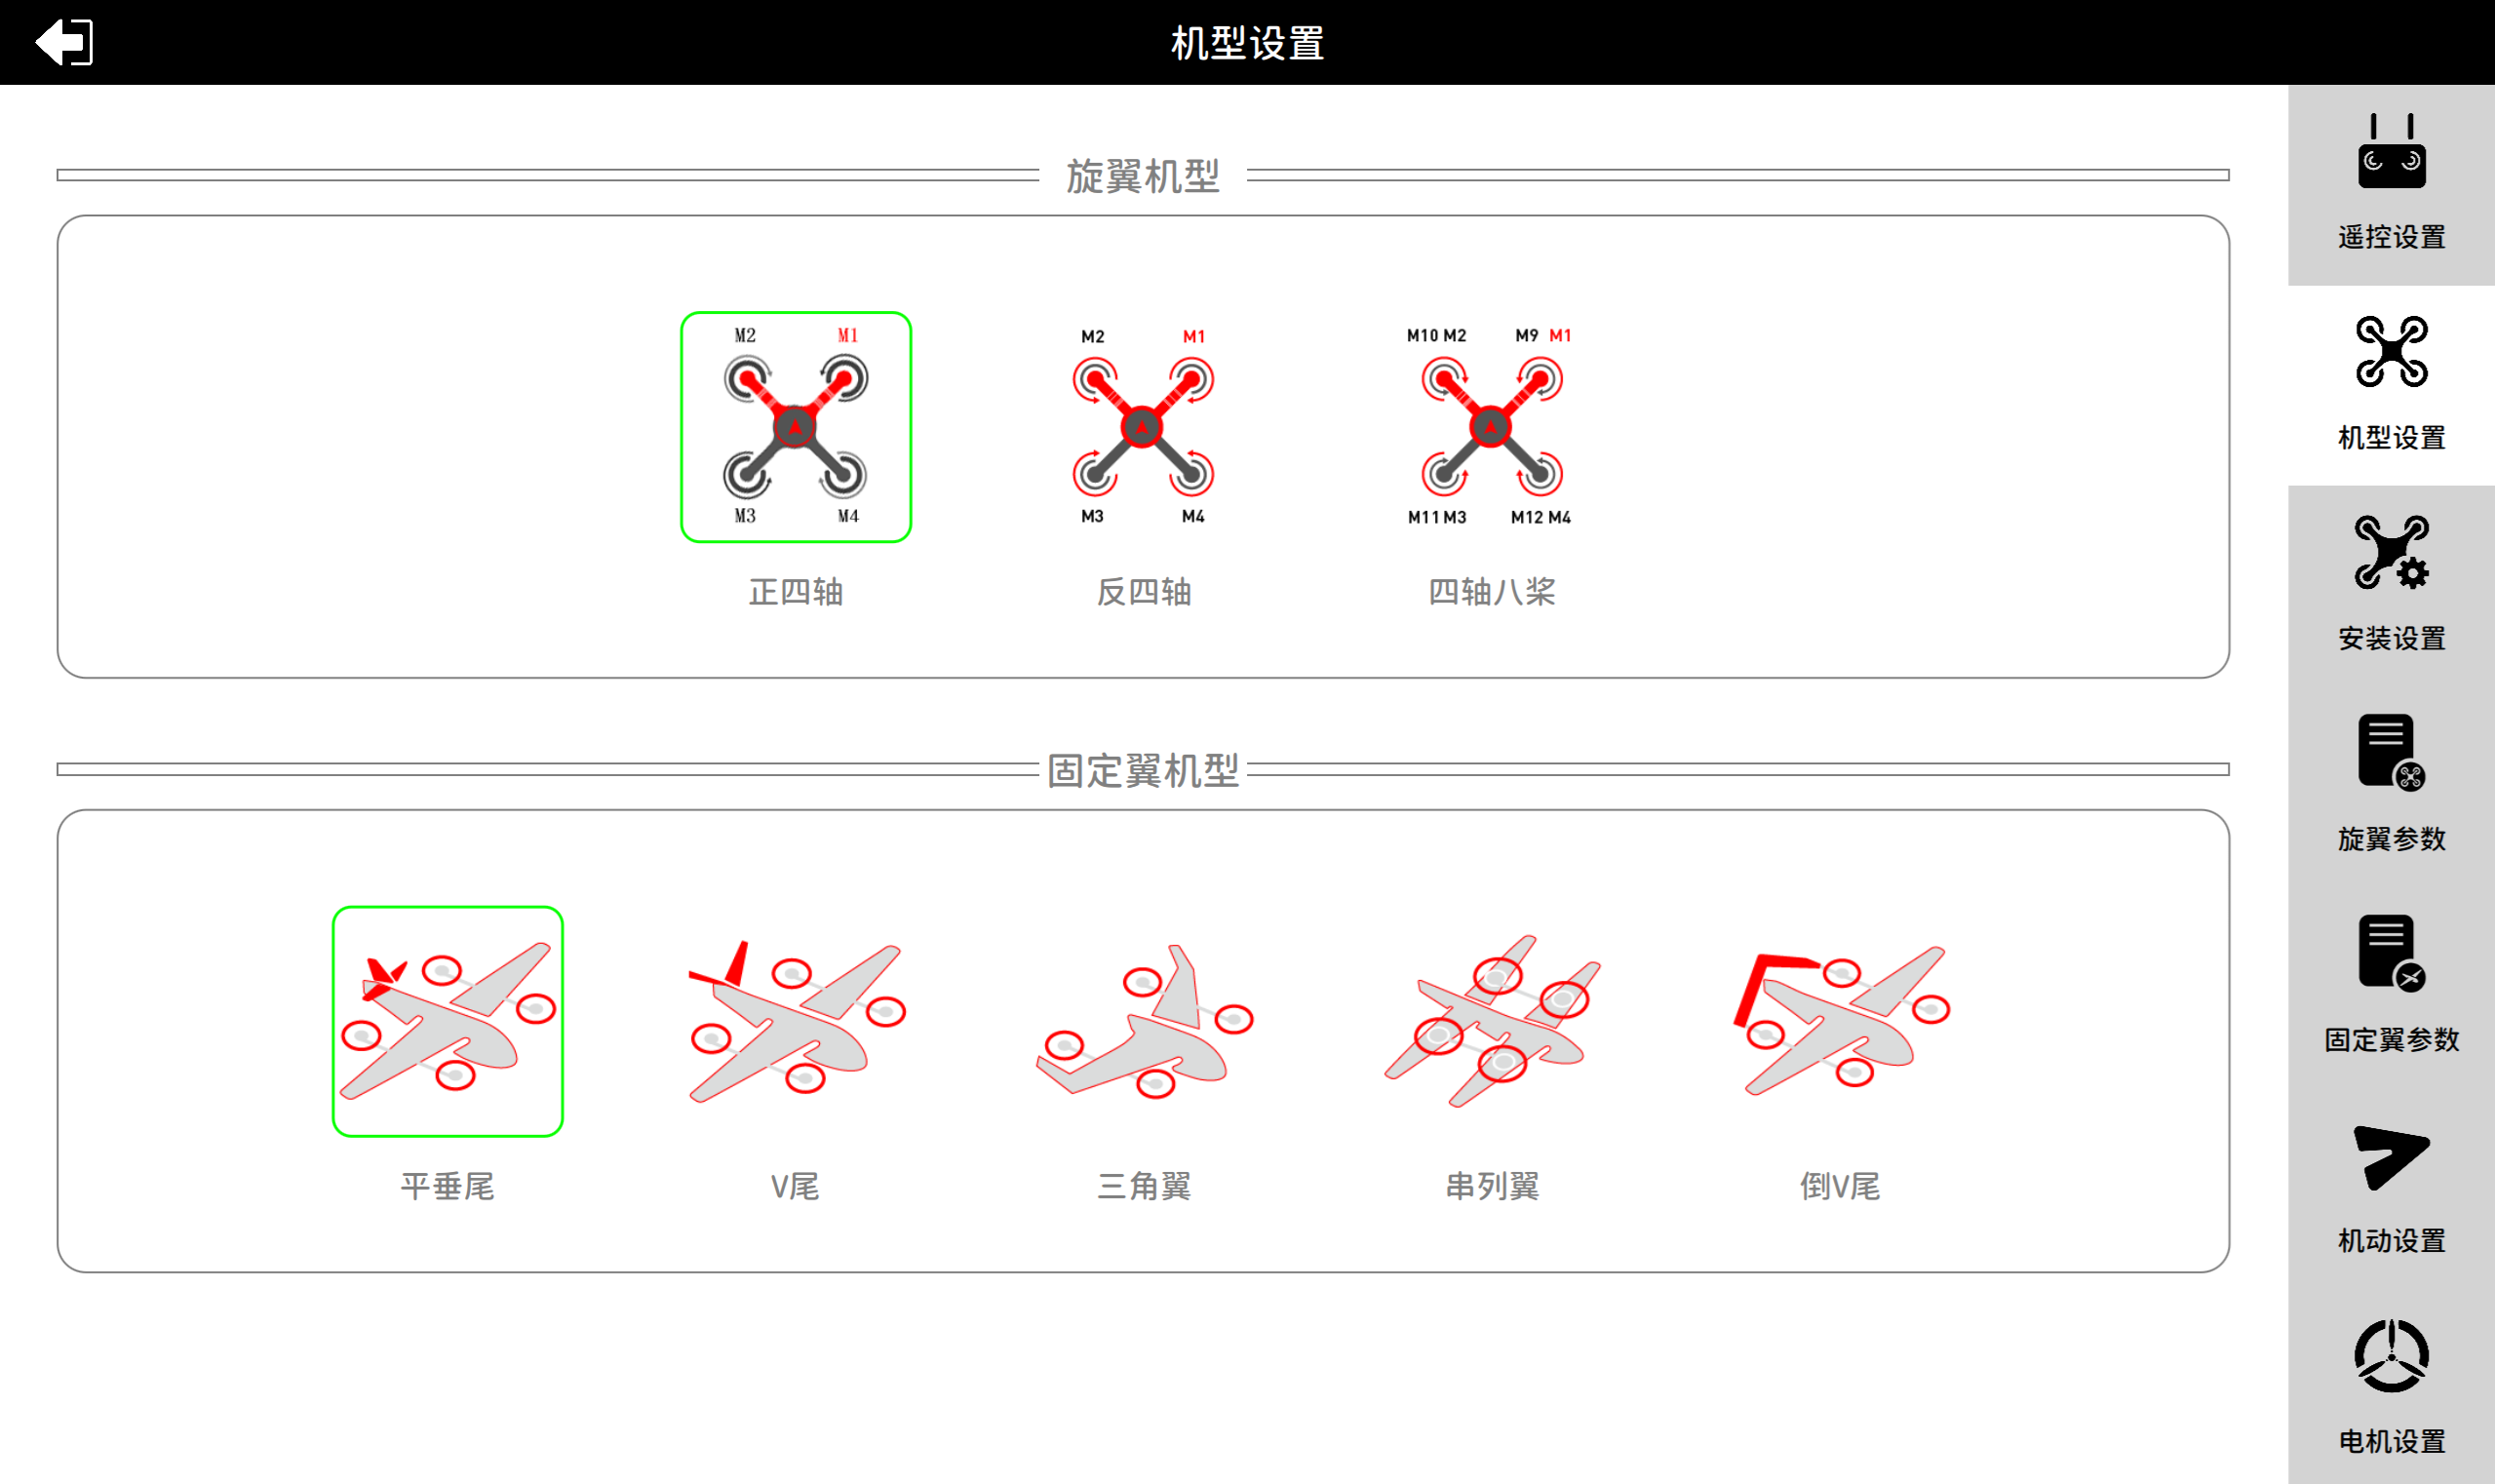
对应不同的机型, 请按照以下定义描述, 连接电调和舵机的PWM信号线。
3.2.1 V10PRO PWM 信号接线
旋翼电调
I. 四轴四桨构型旋翼电调 PWM 接线如下表。
电调 信号接口 备注 右前 M1 - 左前 M2 - 左后 M3 - 右后 M4 - II. 四轴八桨构型旋翼电调 PWM 接线如下表。
电调 信号接口 备注 右前逆时针 M1 - 左前顺时针 M2 - 左后逆时针 M3 - 右后顺时针 M4 - 右前顺时针 M9 - 左前逆时针 M10 - 左后顺时针 M11 - 右后逆时针 M12 - 固定翼舵面舵机
I. 平垂尾构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ---- | | 右副翼 | M5 | - | | 垂尾翼 | M6 | - | | 方向舵 | M7 | - | | 油门 | M8 | - | | 左副翼 | M13 | - | | 电动机 | M15 | - |
II. V尾\倒V尾构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ---- | | 右副翼 | M5 | - | | 右尾翼 | M6 | - | | 左尾翼 | M7 | - | | 油门 | M8 | - | | 左副翼 | M13 | - | | 电动机 | M15 | - |
III. 三角翼构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ---- | | 右翼 | M5 | - | | 左翼 | M6 | - | | 油门 | M8 | - | | 电动机 | M15 | - |
IV. 串列翼构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ---- | | 右前翼 | M5 | - | | 右后翼 | M6 | - | | 左后翼 | M7 | - | | 油门 | M8 | - | | 左前翼 | M13 | - | | 方向舵 | M14 | - | | 电动机 | M15 | - |
3.2.2 V12 PWM 信号接线
旋翼电调
I. 四轴四桨构型旋翼电调 PWM 接线如下表。
| 电调 | 信号接口 | 备注 | | ---- | -------- | ---- | | 右前 | M1 | - | | 左前 | M2 | - | | 左后 | M3 | - | | 右后 | M4 | - |
II. 四轴八桨构型旋翼电调 PWM 接线如下表。
V12 PWM 通道不足,不支持此类构型。固定翼舵面舵机
I. 平垂尾构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ----------------------- | | 副翼 | M5 | 需要左右副翼Y线公用一路 | | 垂尾翼 | M6 | - | | 方向舵 | M7 | - | | 油门 | M8 | - |
II. V尾\倒V尾构型
| 舵机 | 信号接口 | 备注 | | ------ | -------- | ----------------------- | | 副翼 | M5 | 需要左右副翼Y线公用一路 | | 右尾翼 | M6 | - | | 左尾翼 | M7 | - | | 油门 | M8 | - |
III. 三角翼构型
| 舵机 | 信号接口 | 备注 | | ---- | -------- | ---- | | 右翼 | M5 | - | | 左翼 | M6 | - | | 油门 | M8 | - |
IV. 串列翼构型
V12 PWM 通道不足不支持此类构型。
- 按图示和红字说明,设置安装位置偏差补偿参数,会有更精准的飞行性能;
- GNSS模块内含磁罗盘,箭头必须指向机头前方。
- GNSS模块应安装在机身开放无遮挡位置,并远离电机、大电流线缆、钢铁材质物体,以达到良好的搜星和磁测向效果。
- 将飞机放置于水平地面,点击水平校准,等待两秒后,横滚俯仰角收敛到0度附近,校准完成。
- 一般正常安装无需进行水平校准,当发现有如下现象时可进行一次水平校准。
- 飞机姿态模式下飞行,摇杆回中后明显自主往固定方向漂移。说明飞控水平面和飞机动力面存在偏差,可进行一次水平校准。
- 飞机放置水平地面,飞控横滚俯仰姿态数据超过2度,可进行一次水平校准。
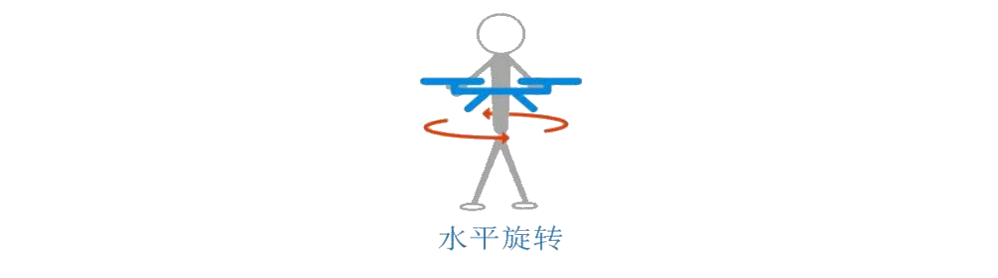
- 点击“开始校准”任意方向,开始水平旋转。
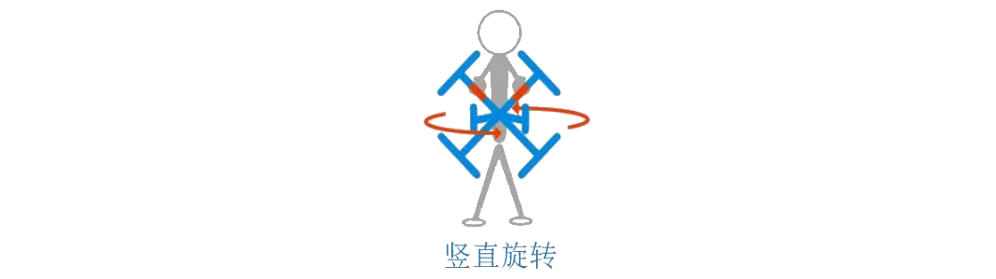
- 水平校准完成根据提示,垂直校准,机头朝下,或朝上。
- 首次装机建议做一次磁校准。
- APP报磁干扰相关警告,可进行一次磁校准。
- 如果飞机较小,方便校准就校准磁罗盘。
- 如果飞机过大,不方便校准且装有 rtk 双天线可以免校准。
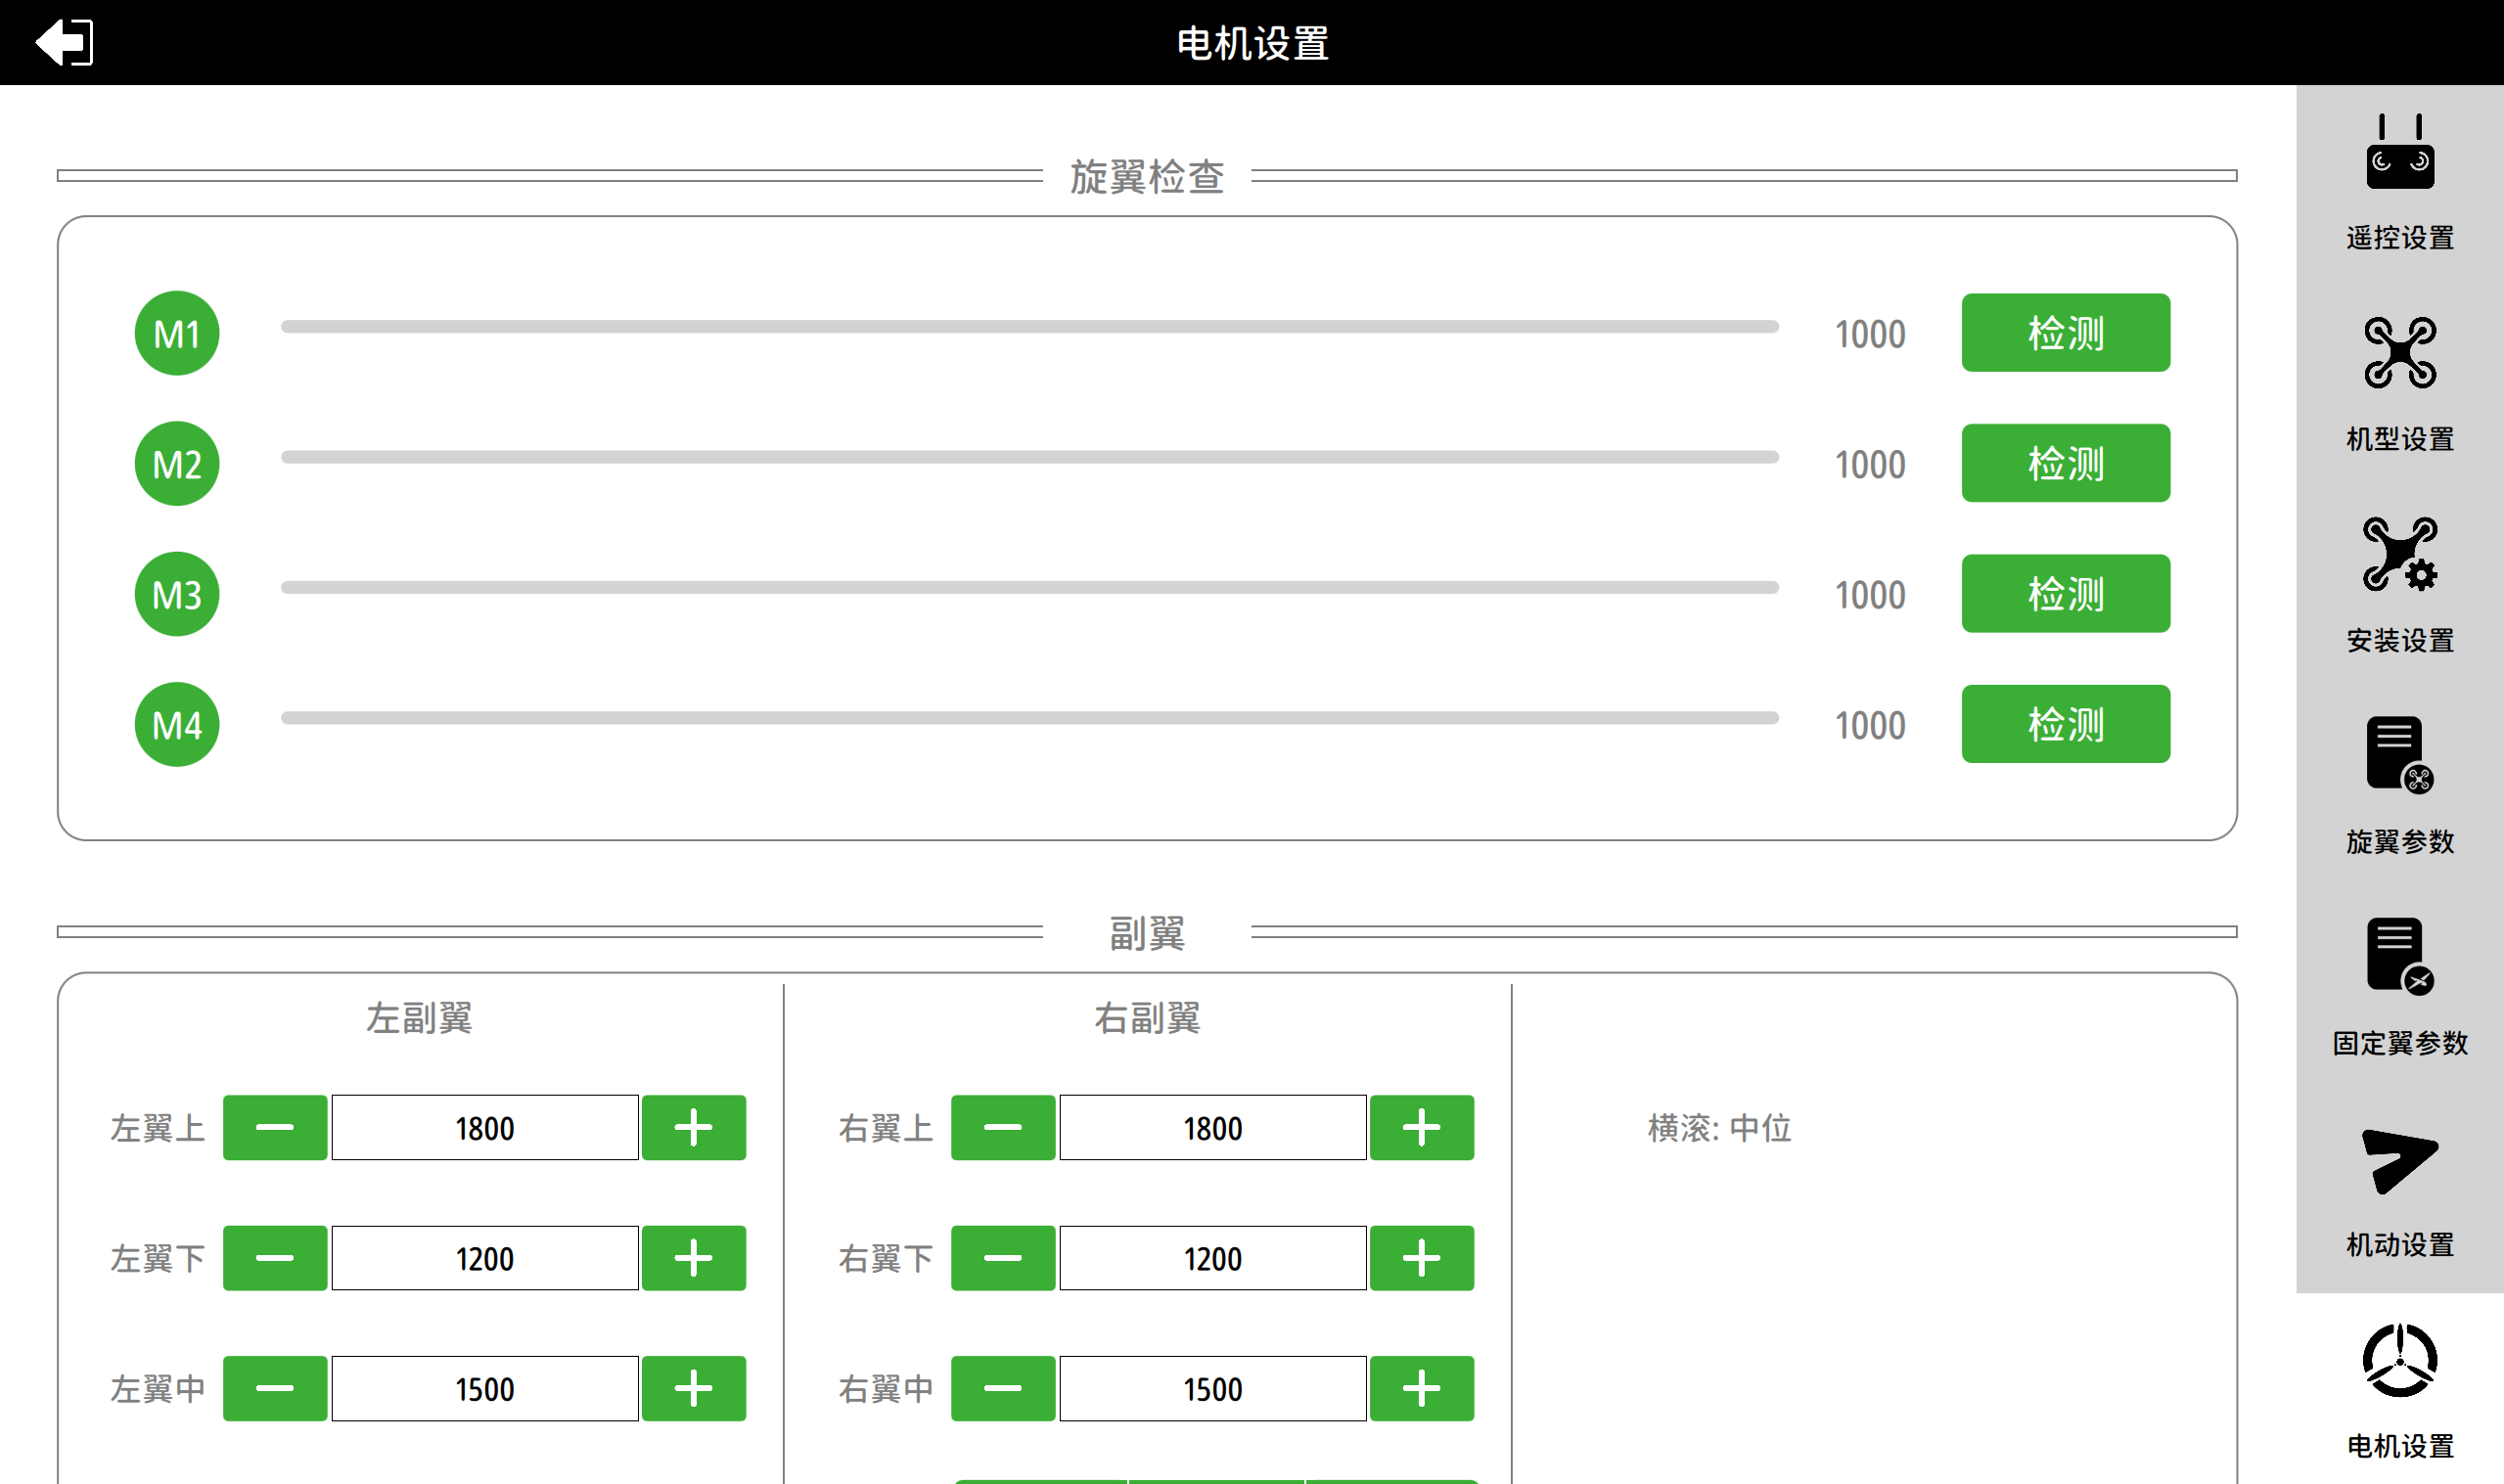
- 在待命模式下, 进行舵面行程和中位点调整
- 飞控上电后默认在待命模式.
- 若未起飞前切换到了遥控器旋翼或固定翼手动模式, 关闭遥控器会回到待命模式.
- 中位点调整
- 点击舵面检测 "中位" 按钮, 飞控将对应舵面输出中位信号.
- 观察舵面中位是否合适, 不合适则修改调整对应舵面的中位值如 "左翼中".
- 注意Y线连接的舵面需机械调整. 因为两个舵机共享一路信号, 按其中一个调整另一个会不合适.
- 行程调整
- 点击舵面检测 "左滚"\"右滚"\"抬头"\"低头"\"左转"\"右转" 按钮, 飞控将对应舵面输出对应动作信号. 比如 "左滚", 飞控将输出左副翼上偏, 右副翼下偏. "抬头", 飞控将输出升降舵上偏最大.
- 观察舵面行程是否合适, 不合适则修改调整对应舵面的行程值如 "左翼上". 通常应将舵面最大行程位置调整到 20~30 度左右.
- 注意Y线连接的舵面需机械调整. 因为两个舵机共享一路信号, 按其中一个调整另一个会不合适.
- 除了“感度设置”内的参数,针对不同的动力和飞机平台需要调整。其它参数大部分情况下都无需修改。
- 当机身较低频的晃动时,可适当增加“横滚姿态自稳”,“俯仰姿态自稳”。每次加减10~20。可适当增加“横滚阻尼”,“俯仰阻尼”,每次加减1~2。
- 当机身较高频率颤动时,可适当减小“横滚姿态自稳”,“俯仰姿态自稳”,每次加减10~20。可适当减小“横滚阻尼”,“俯仰阻尼”,每次加减1~2。
- 当手动打杆回中,飞机表现来回晃一两次,再收敛到水平姿态。可适当增加“横滚阻尼”,“俯仰阻尼”,每次加减1~2。
- 特殊需求情况联系商务和技术支持,提供飞机平台的电调型号、轴距、起飞重量、桨叶尺寸信息,我们将提供合适的参数供参考。
- 在此页面进行固定翼的控制相关感度参数设置.
3.3 安装设置
在此界面进行飞控模块、天线、遥控器、电调等的设置。
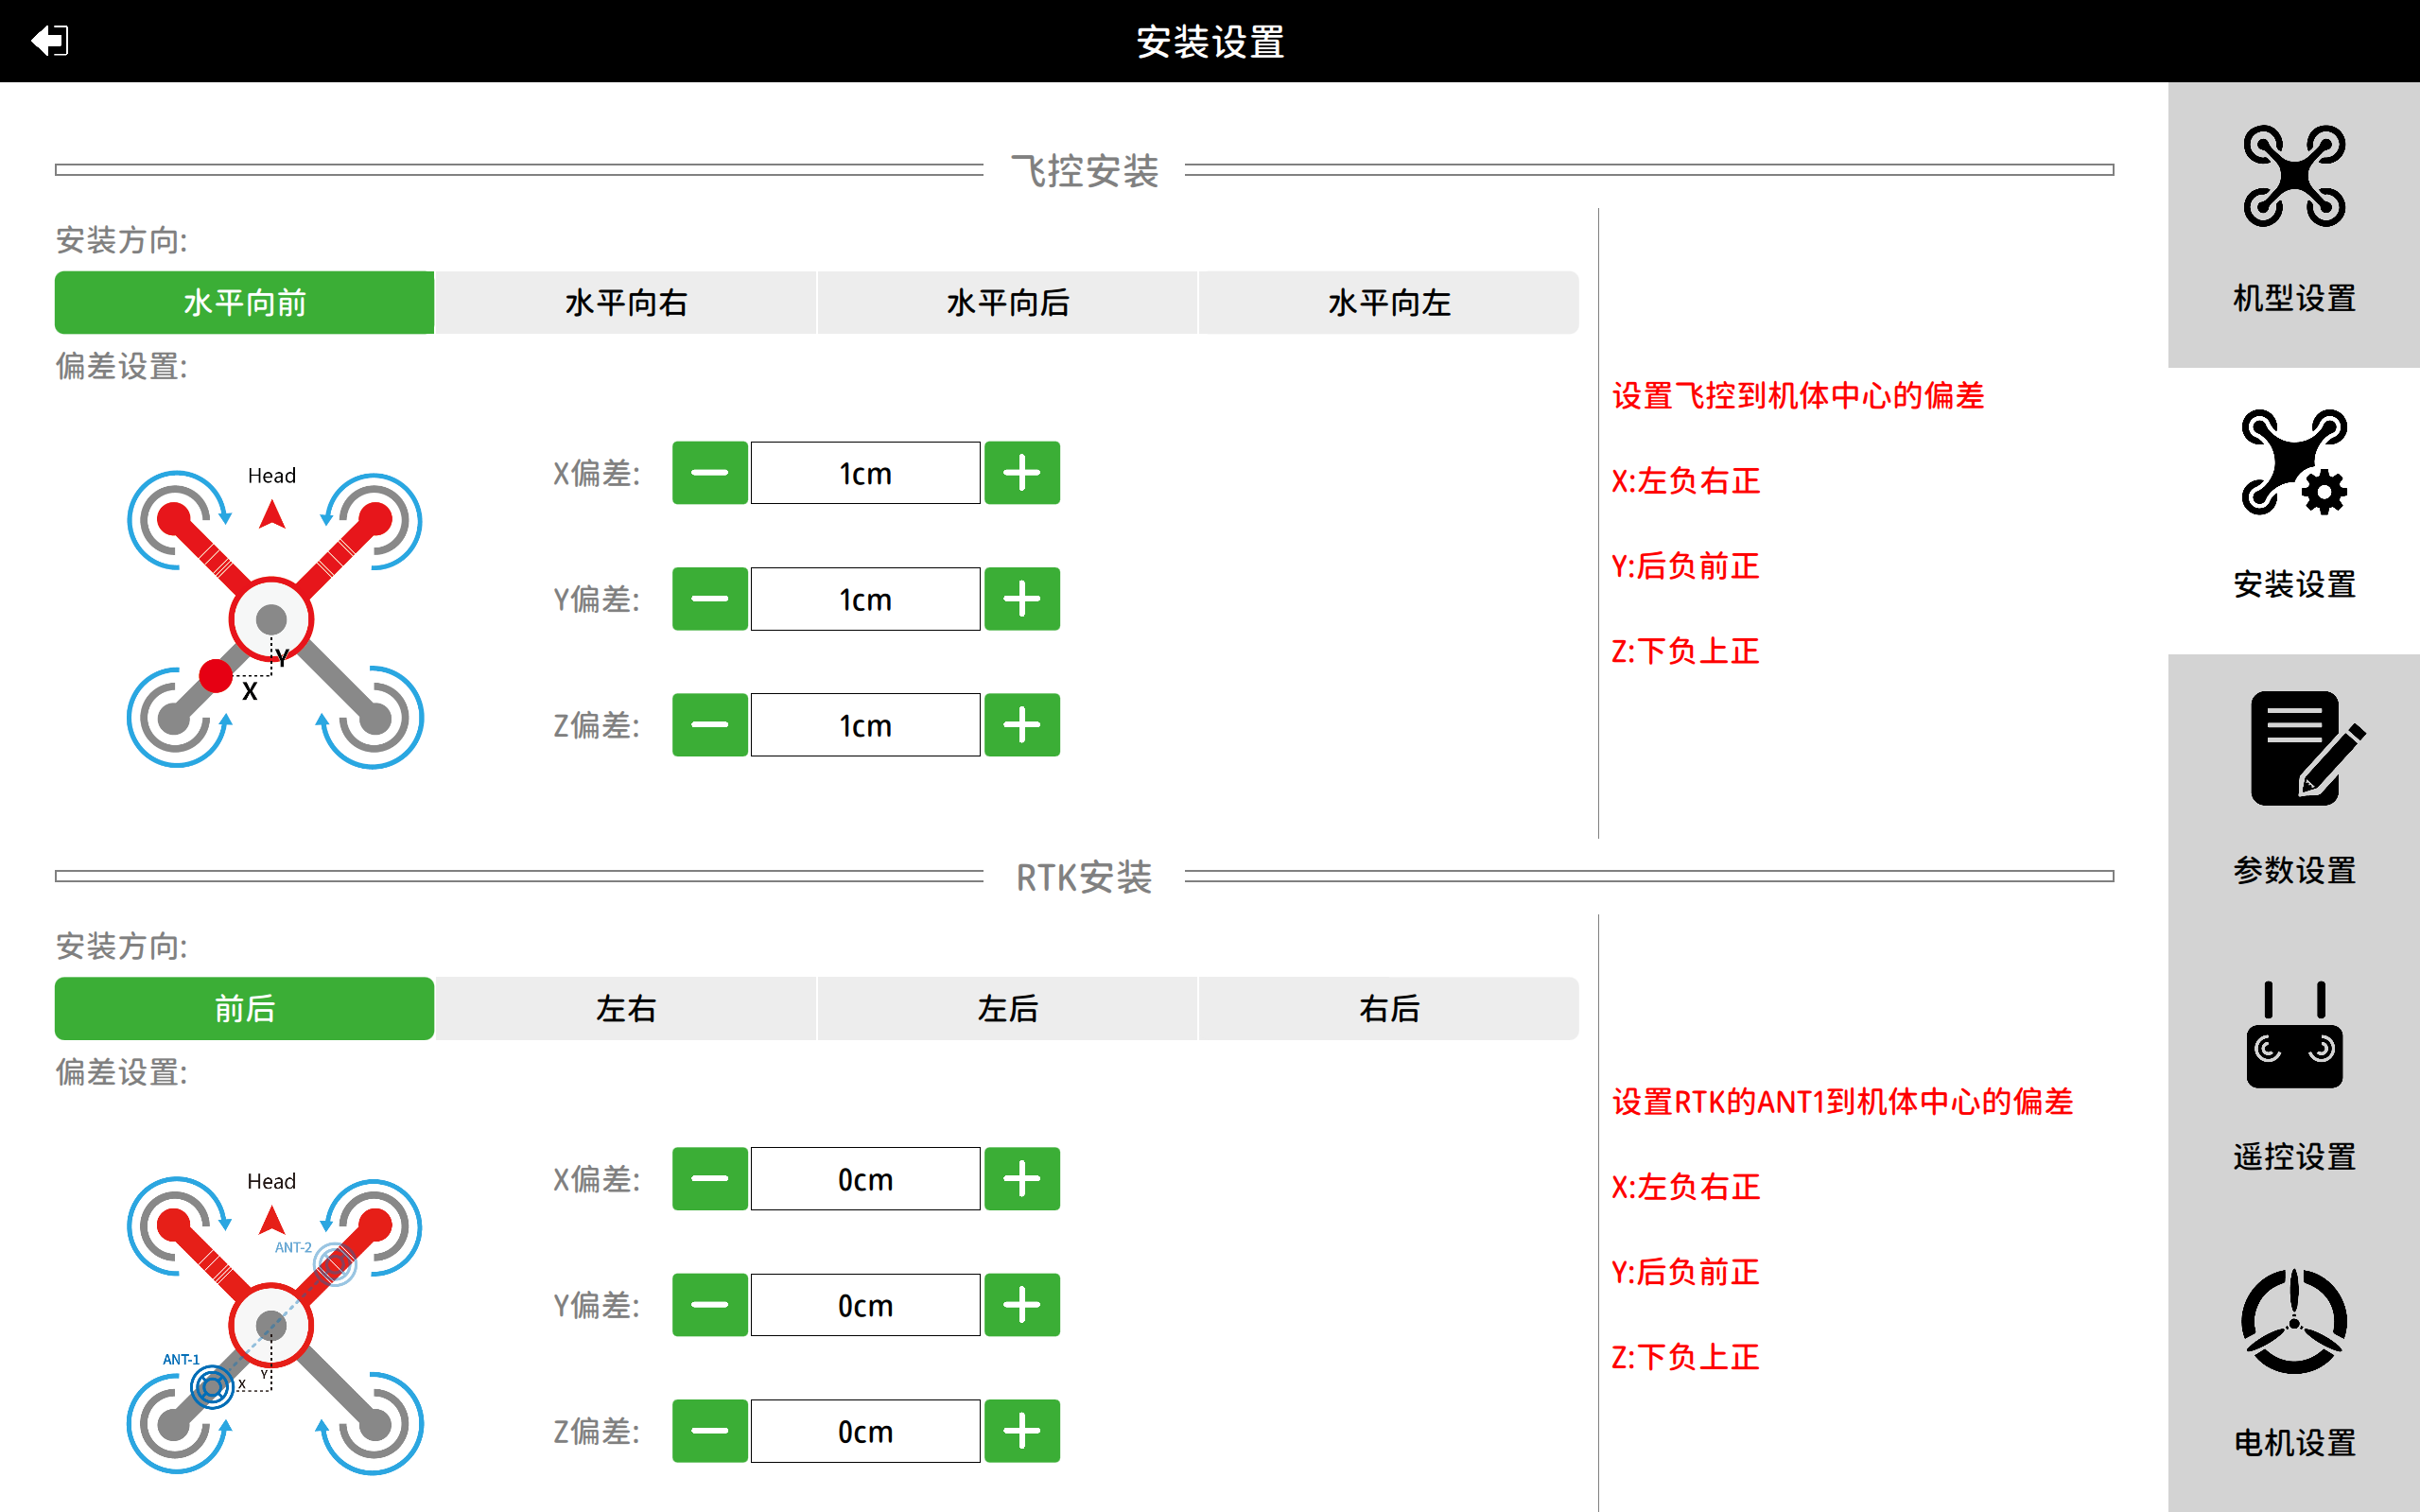
3.3.1飞控安装
请务必设置正确的飞控安装方向,否则将导致炸机事故。
3.3.2 RTK安装
飞控ANT1和ANT2接口的天线务必按图示说明安装,不可互相装反,否则将导致炸机事故。 天线应安装在机身开放无遮挡位置,以达到良好的搜星效果。
3.3.3 GNSS安装
3.3.4 水平校准
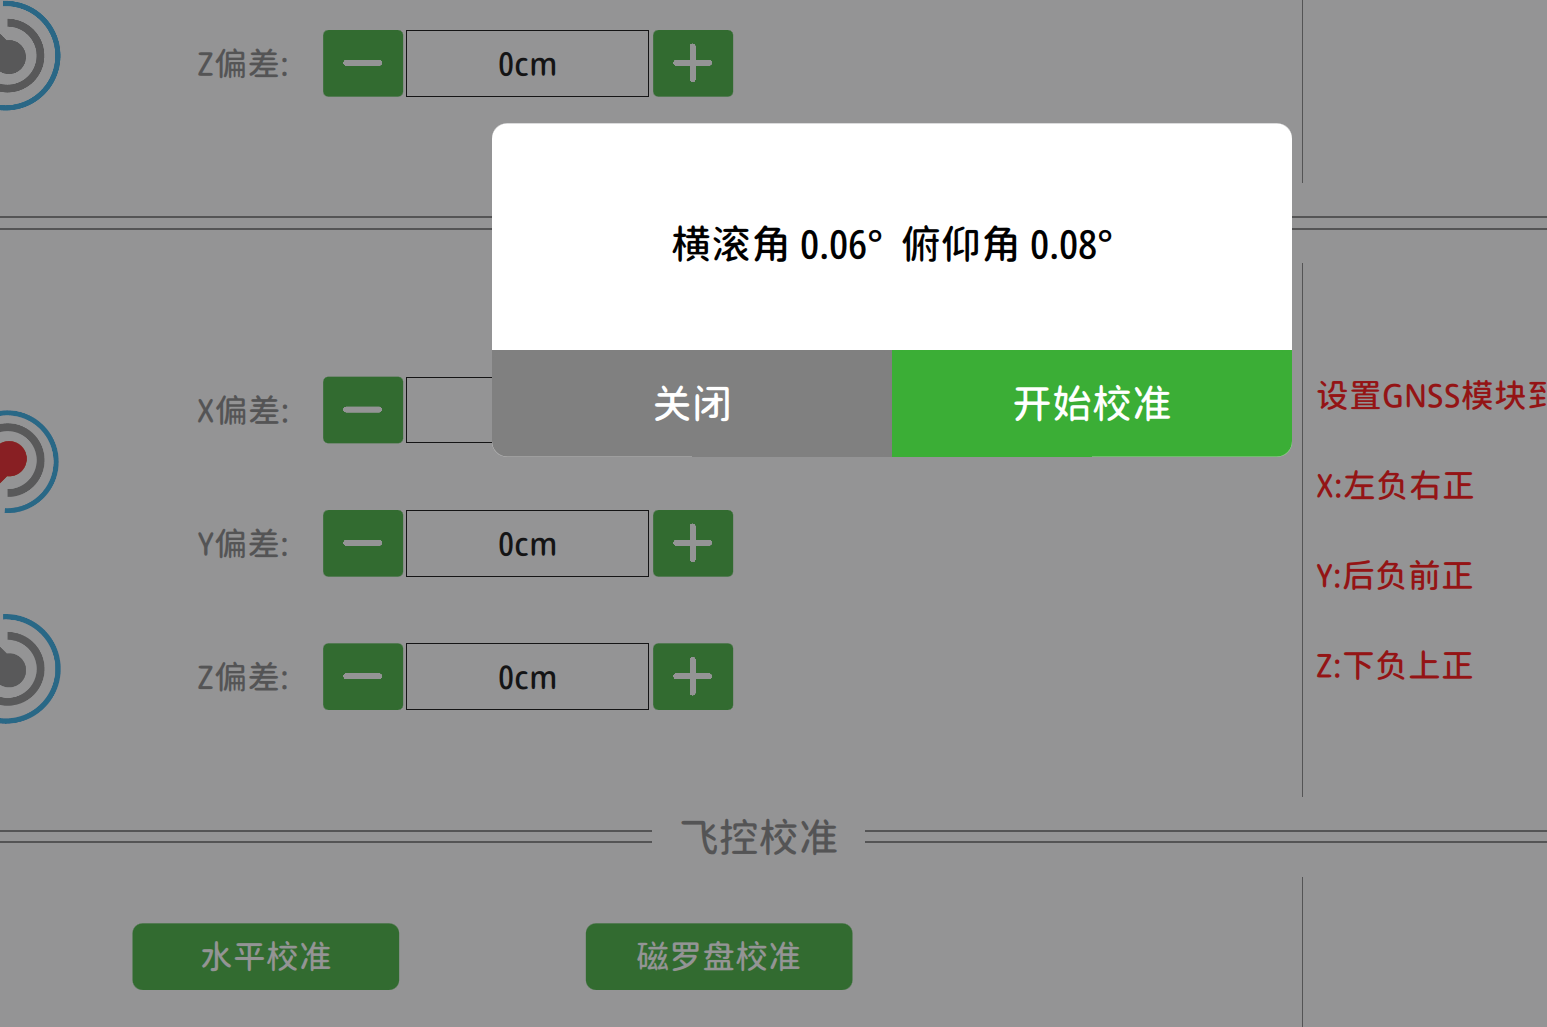
3.3.5 磁校准
按照APP图示提示,人工抬起飞机,依次进行水平旋转和垂直旋转,按APP提示完成校磁。
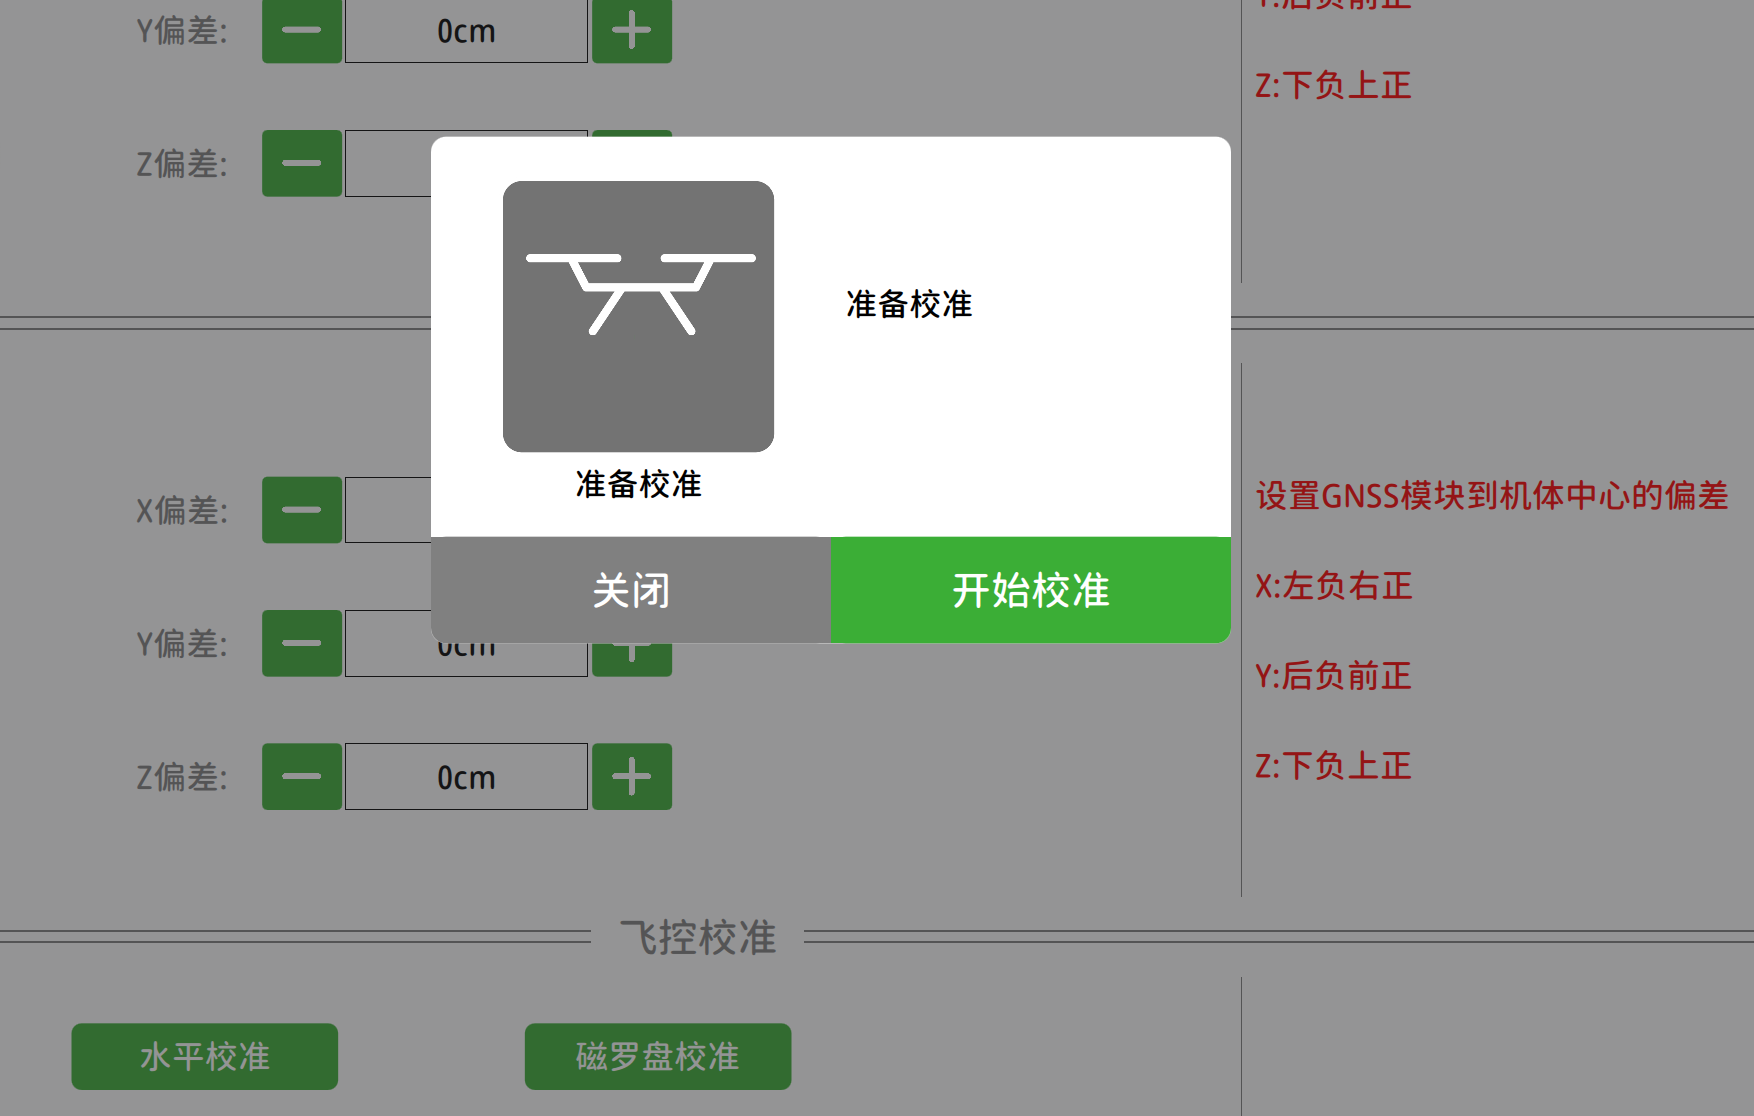
V10-PRO飞控配置了双天线测向,一般无需进行磁校准。当有如下场景时可进行一次磁校准。
3.4 参数设置
3.4.1 电机\舵机设置
在此进行舵面舵机的行程和中位点调整设置。
3.4.2 旋翼参数设置
在此页面进行飞控旋翼的控制相关感度参数.
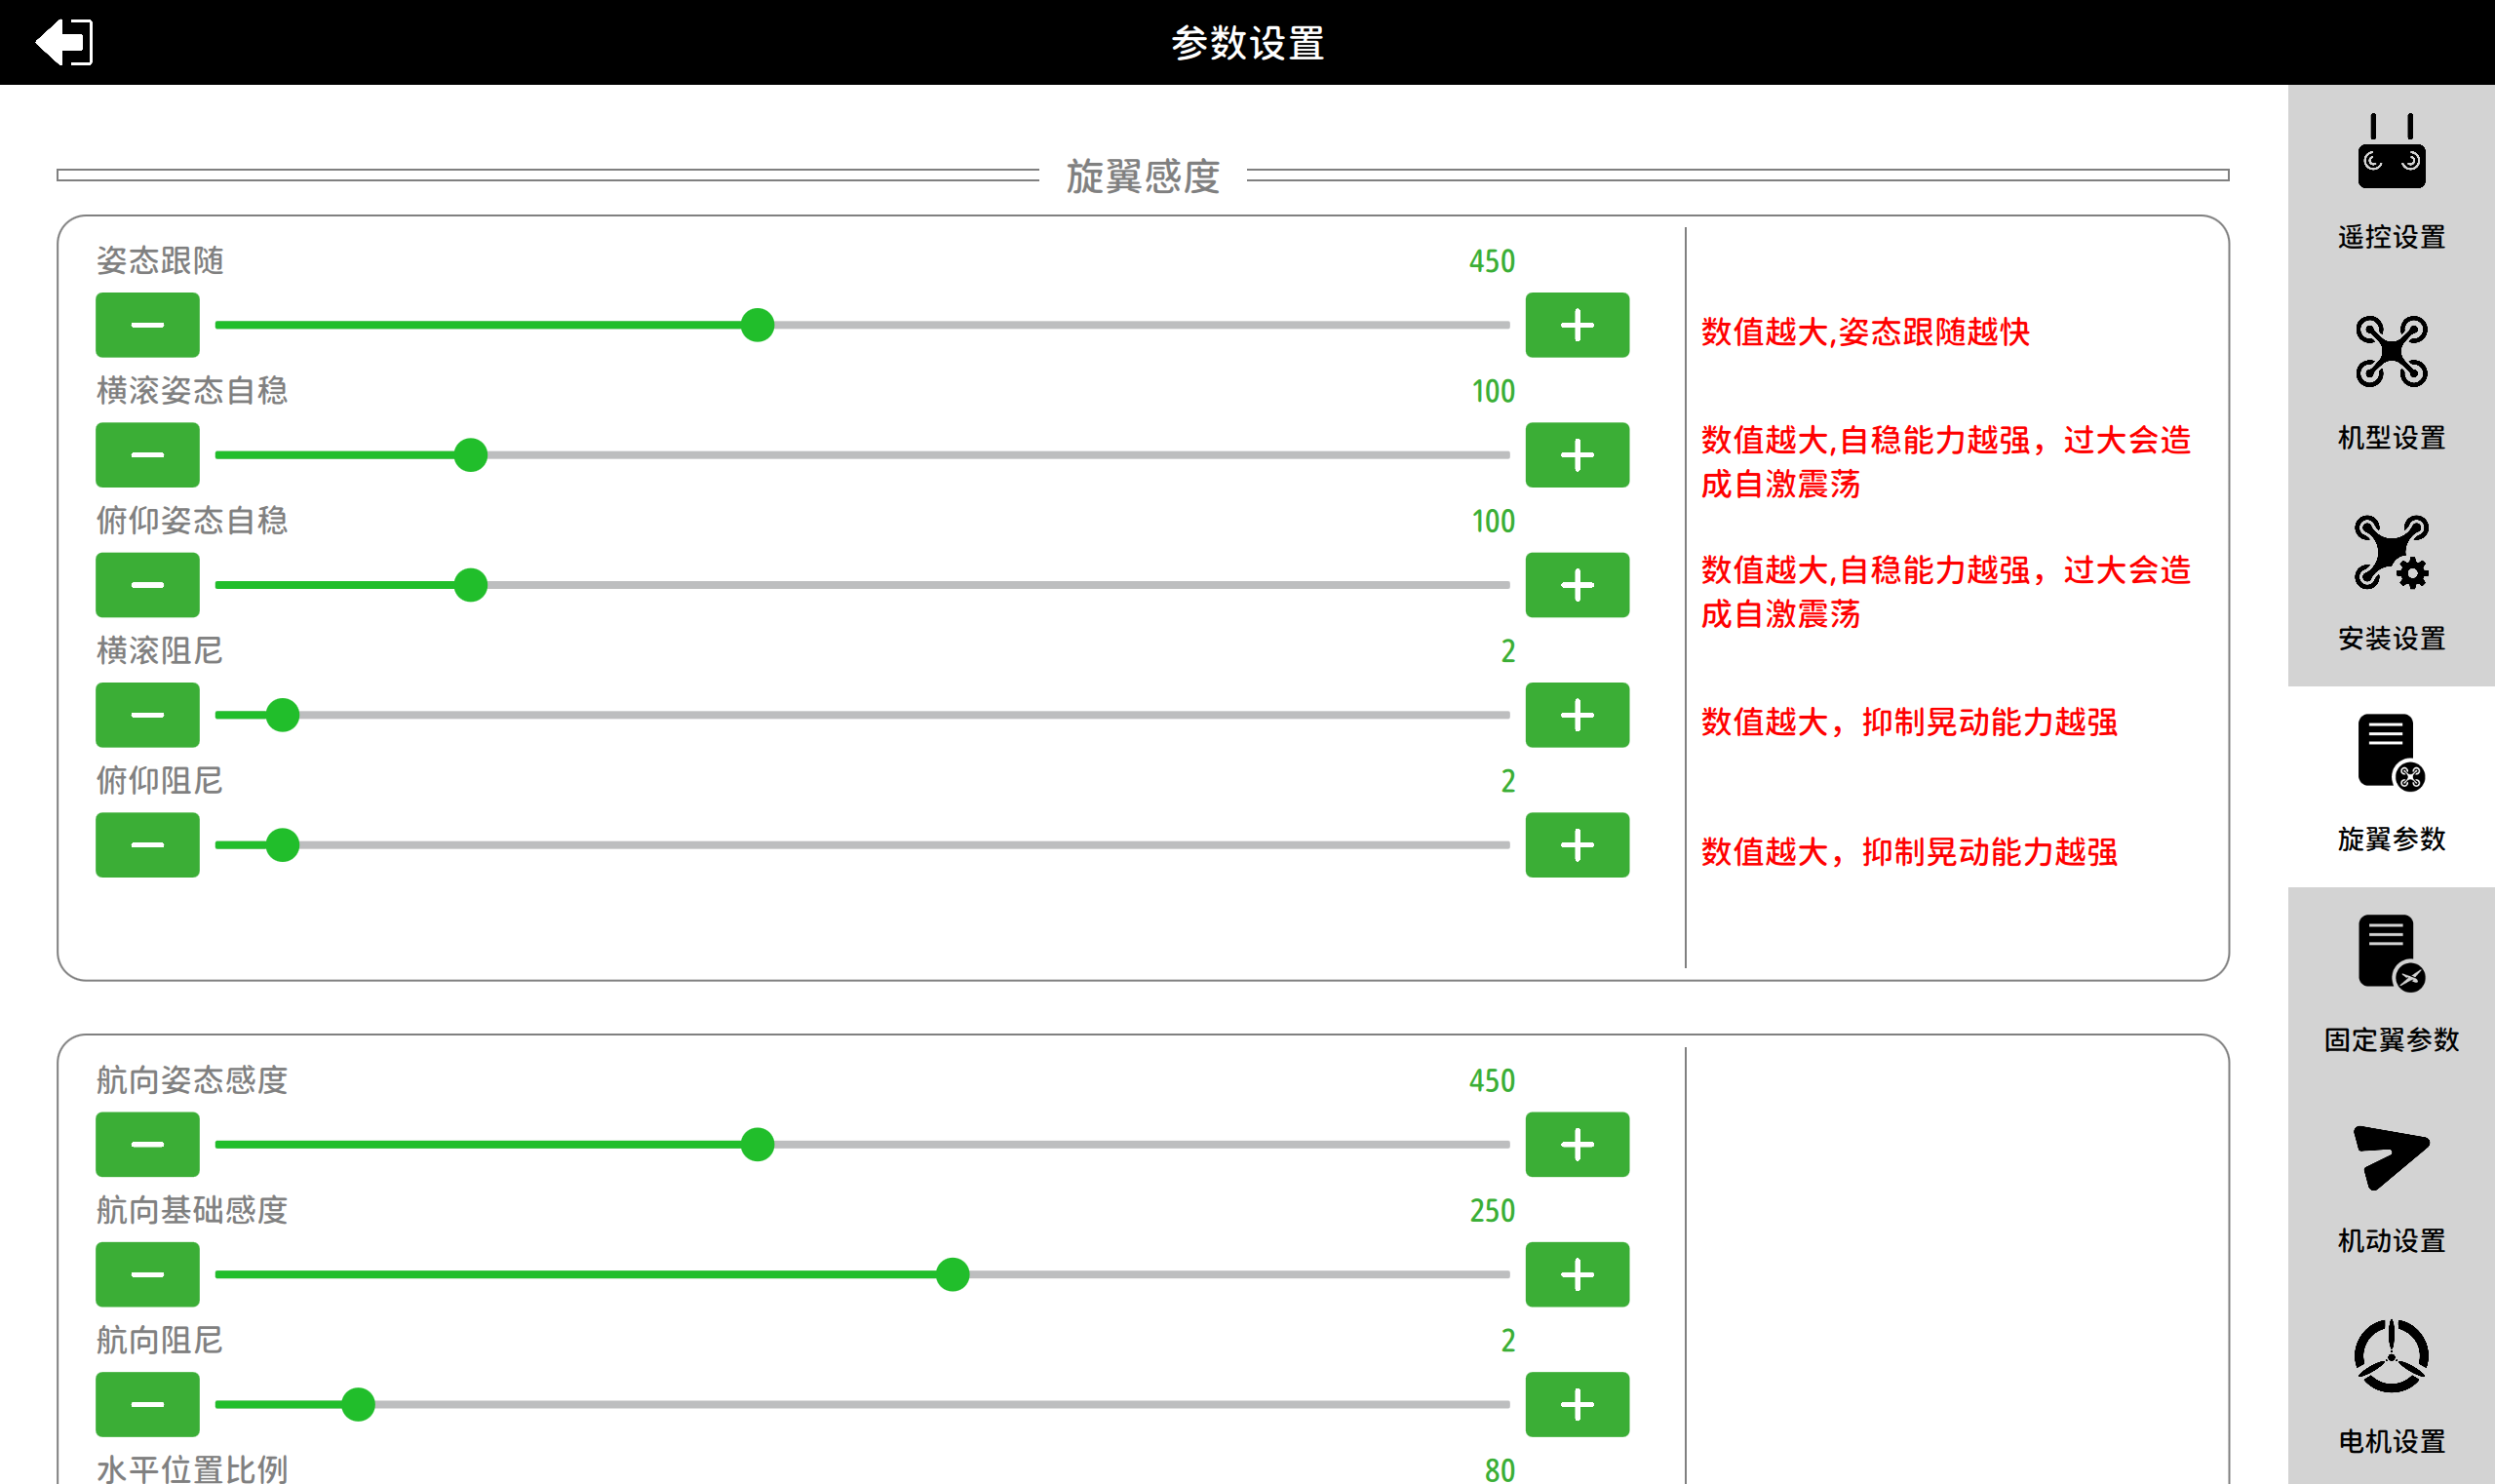 通常默认的感度参数,适应大部分飞机飞行情况。
一些调参的指导建议:
3.4.3 固定翼参数设置
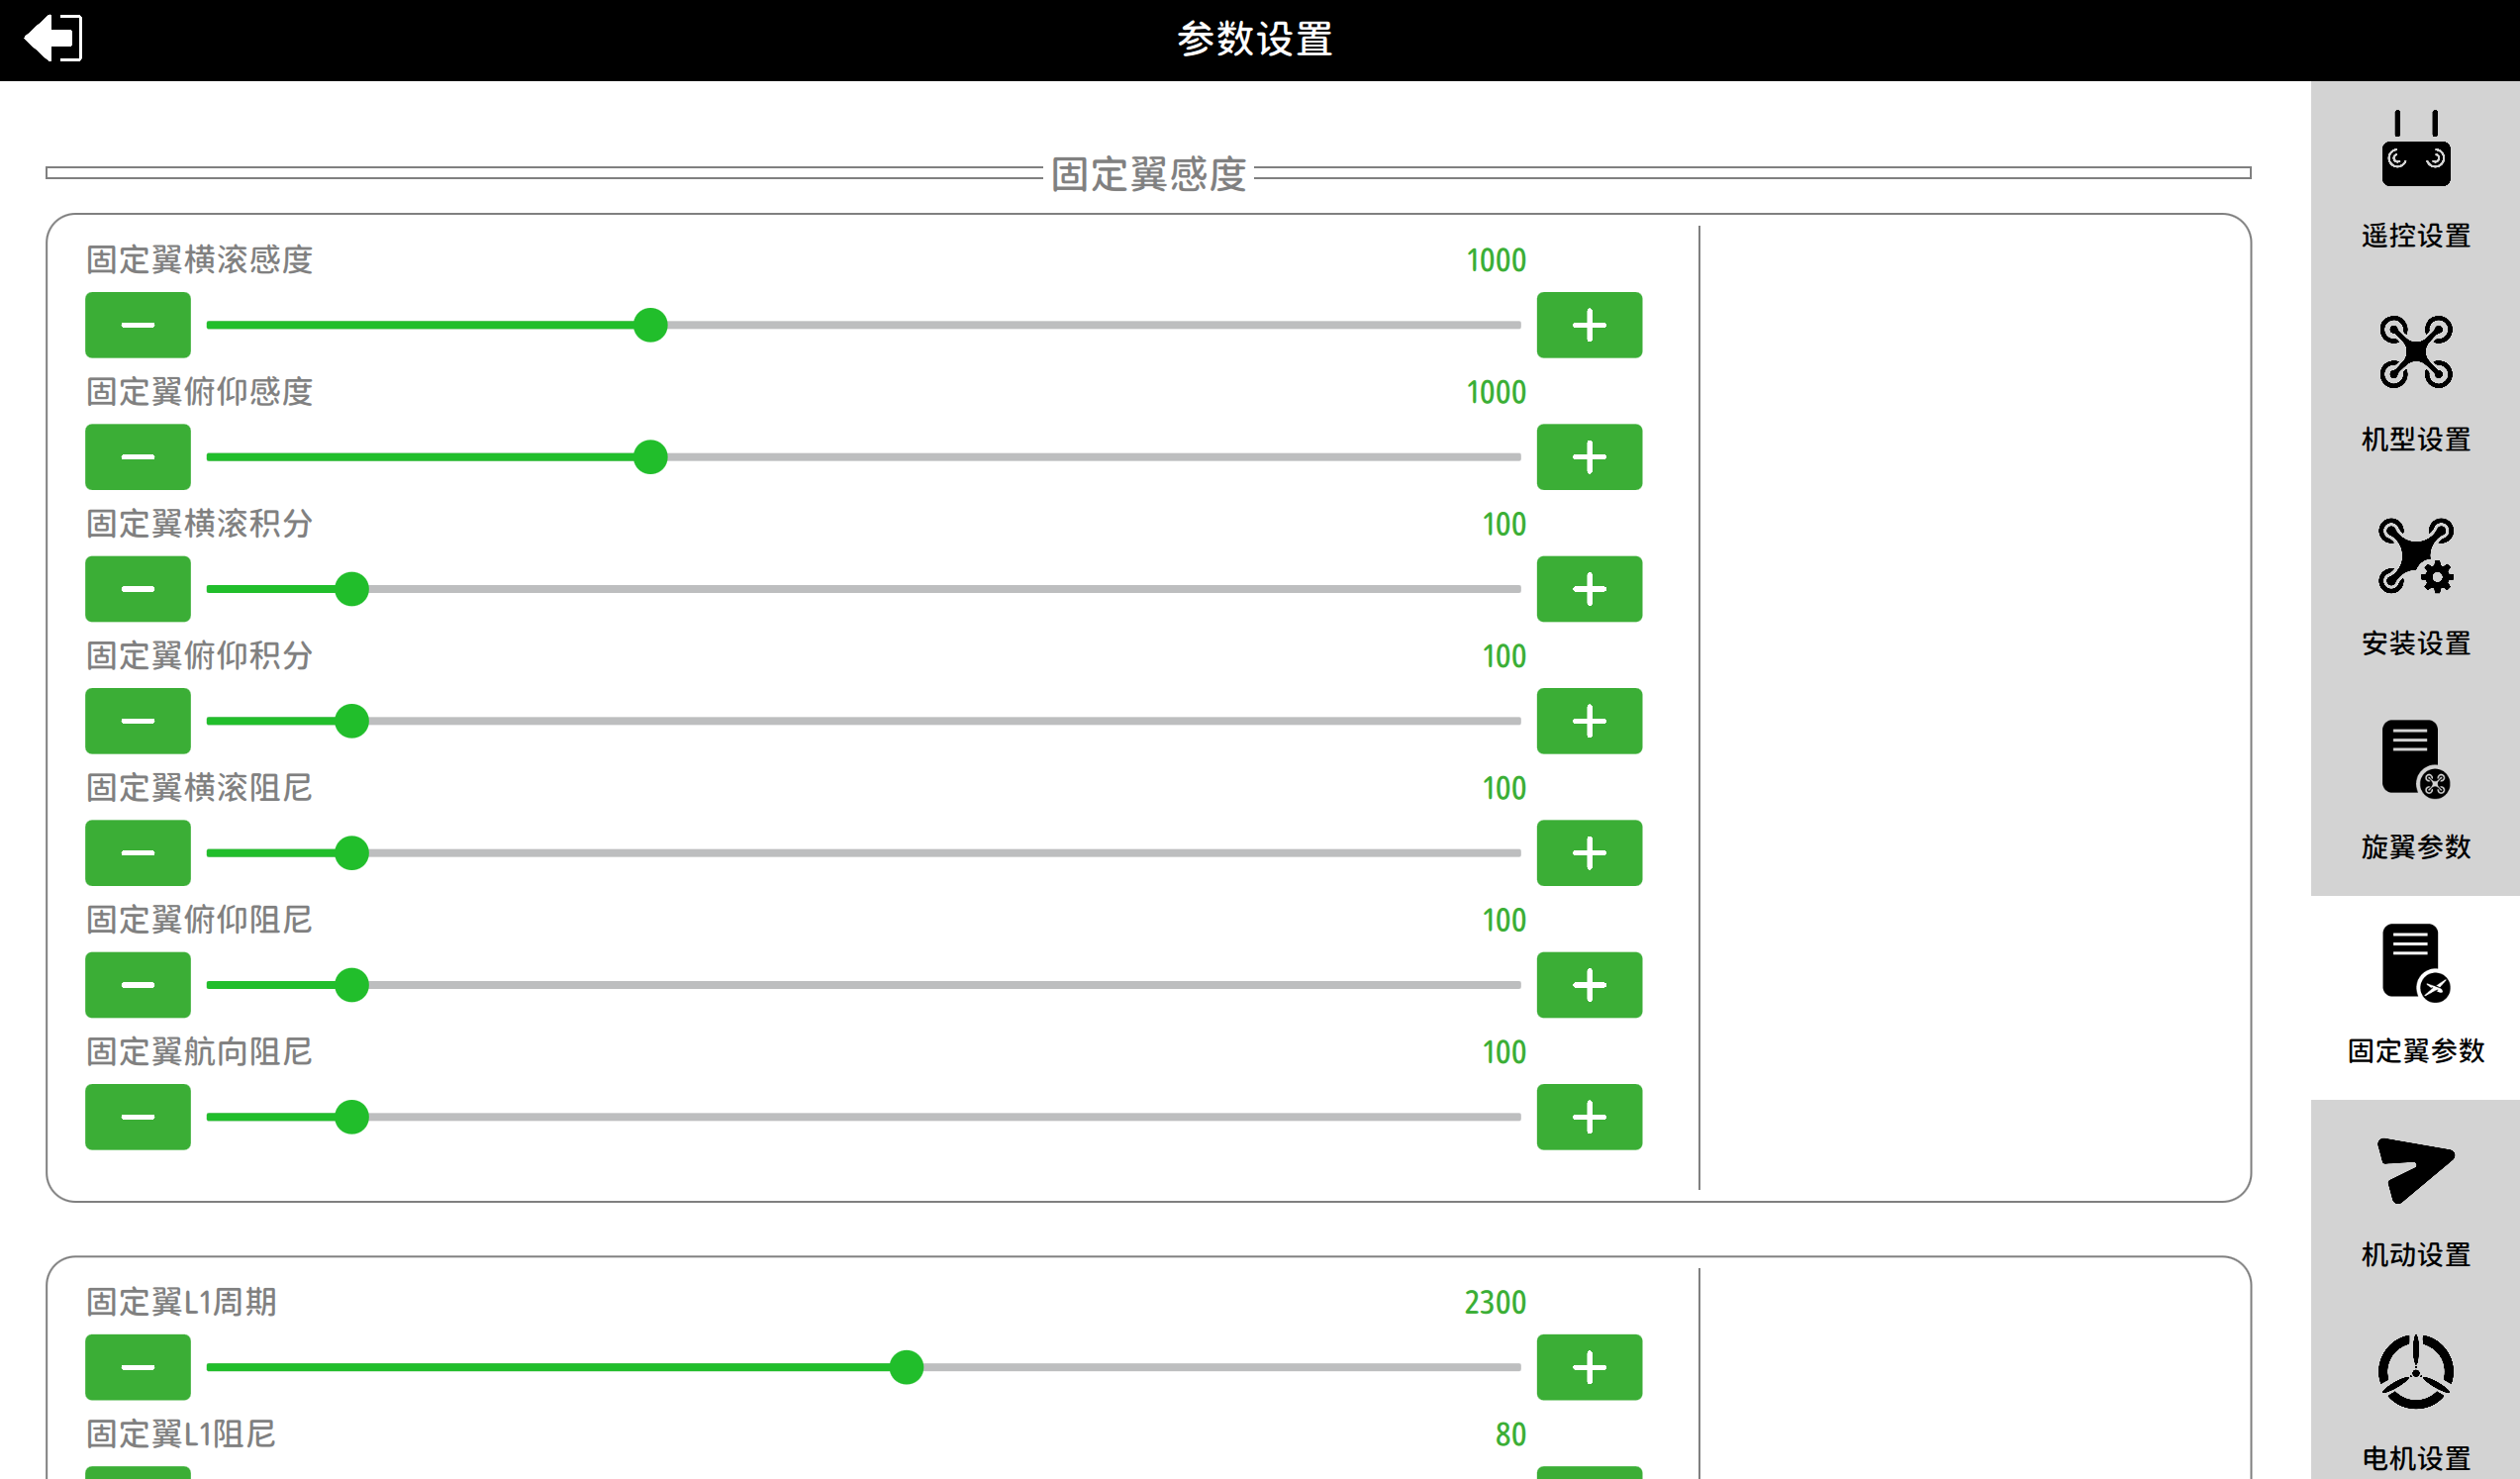
通常默认的感度参数,适应大部分飞机飞行情况。 一些调参的建议:
I. "L1周期" 参数
  通常较灵活的小型飞机, 如翼展3米以下, 周期偏小 2000~2300. 中大型一些在 2200~2500 范围.
  该参数越小, 航迹控制越强, 但过小会出现航迹震荡. 调整时每次可增减100.
II. "L1阻尼" 参数
  一般默认 80 适合大多数飞机, 转弯灵活的小型飞机可取 75. 通常在70~80 范围.
  该参数越小, 航迹控制越强, 但过小会出现航迹震荡. 调整时以每次可增减5.
在此页面进行飞控固定翼的控制相关机动参数设置.
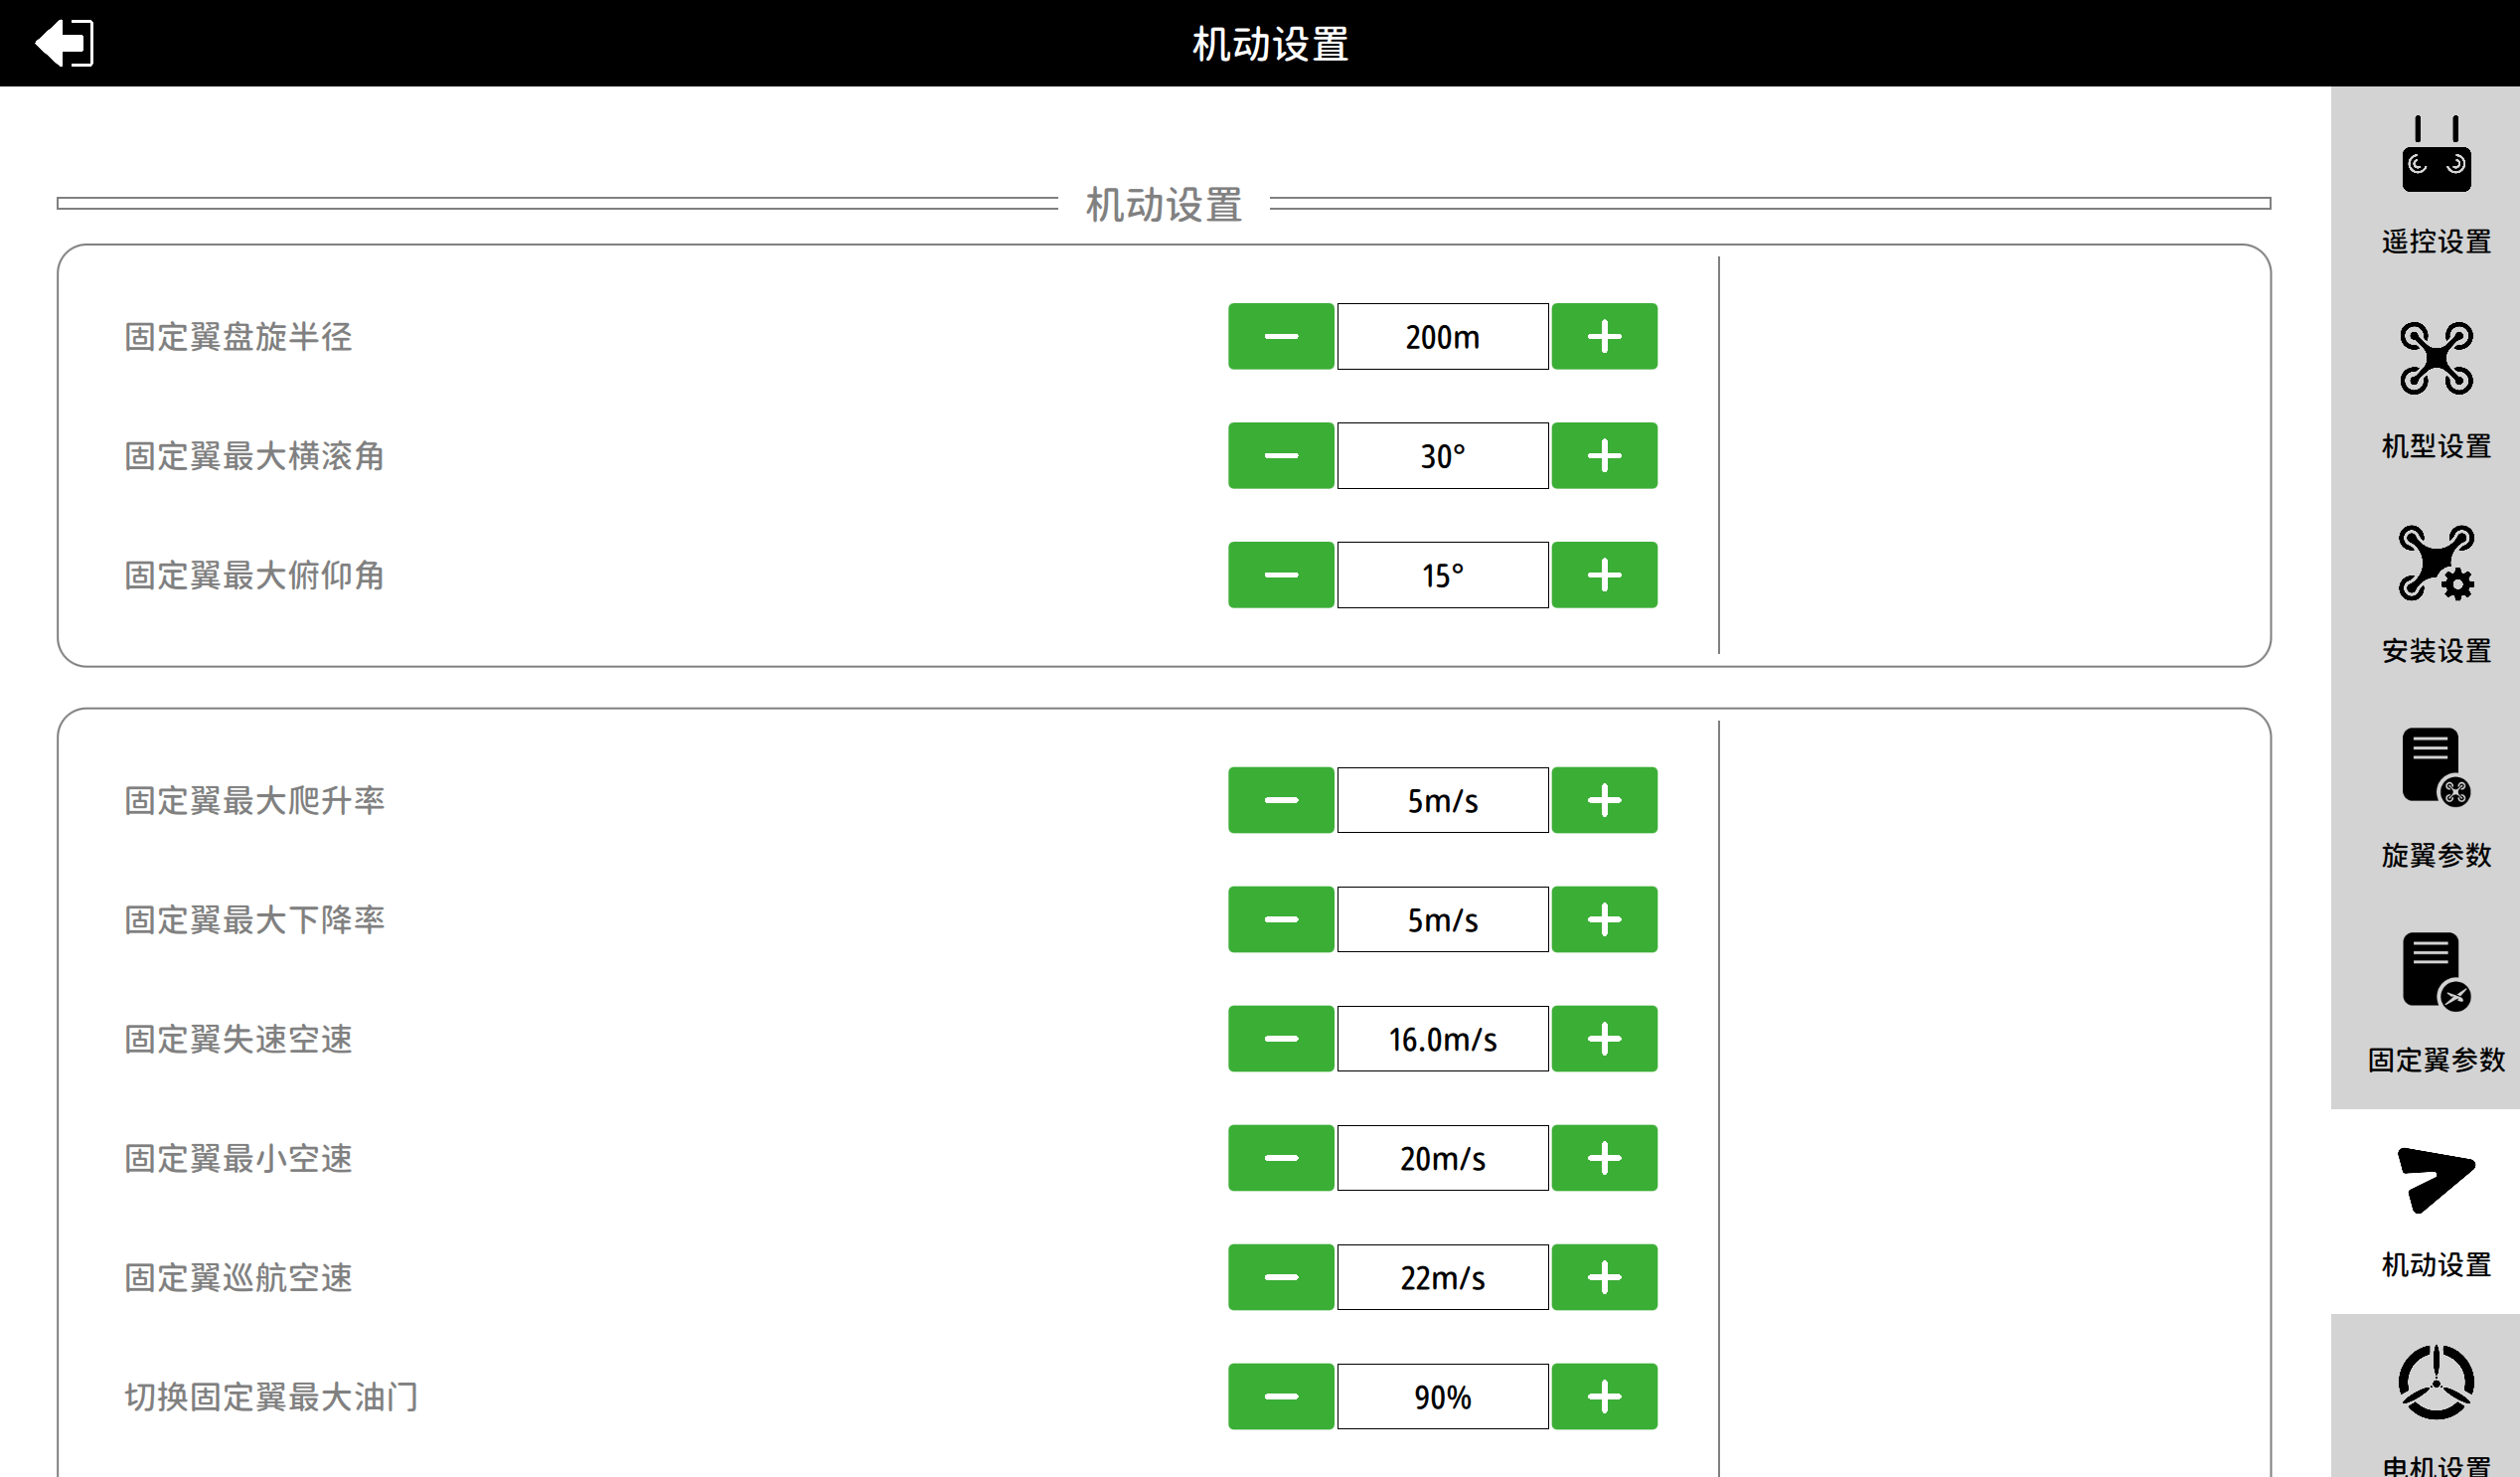
一些调参建议:
"固定翼盘旋半径" 参数: 该参数用于在未指定盘旋半径时, 飞控将使用的默认盘旋半径. 注意应按飞机实际情况进行设置. 巡航速度快的飞机需要更大的盘旋半径。
"固定翼失速空速" 参数: 该参数表示飞机将无法维持正常固定翼气动姿态飞行的空速. 固定翼时低于此空速飞控将触发保护返航.此参数由飞机的气动设计决定, 需咨询飞机制造商给与正确的参考值。
"固定翼最小空速" 参数: 该参数表示飞机可维持固定翼平飞的最小速度. 飞控在旋翼-固定翼模态转换时将此空速作为转换成功的阈值空速. 此参数由飞机的气动设计决定, 需咨询飞机制造商给与正确的参考值。
"固定翼巡航空速" 参数: 该参数表示飞机常态固定翼平飞的巡航速度. 在未指定巡航速度时, 飞控将使用此值作为固定翼飞行空速。
"切换固定翼最大油门" 参数: 该参数表示飞控在由旋翼切换为固定翼模态时, 固定翼油门保持的最大值. 过渡态时固定翼将保持此油门值. 到达 "固定翼最小空速" 空速后, 飞控将自动切换为纯固定翼模态, 油门进行反馈自动控制。
"切换固定翼超时时间" 参数: 该参数表示飞控在由旋翼切换为固定翼模态最长允许耗时. 当开始旋翼转换固定翼后, 若超过此时间空速仍达不到 "固定翼最小空速" 空速, 飞控将回到旋翼模态并返航。
4 设备管理
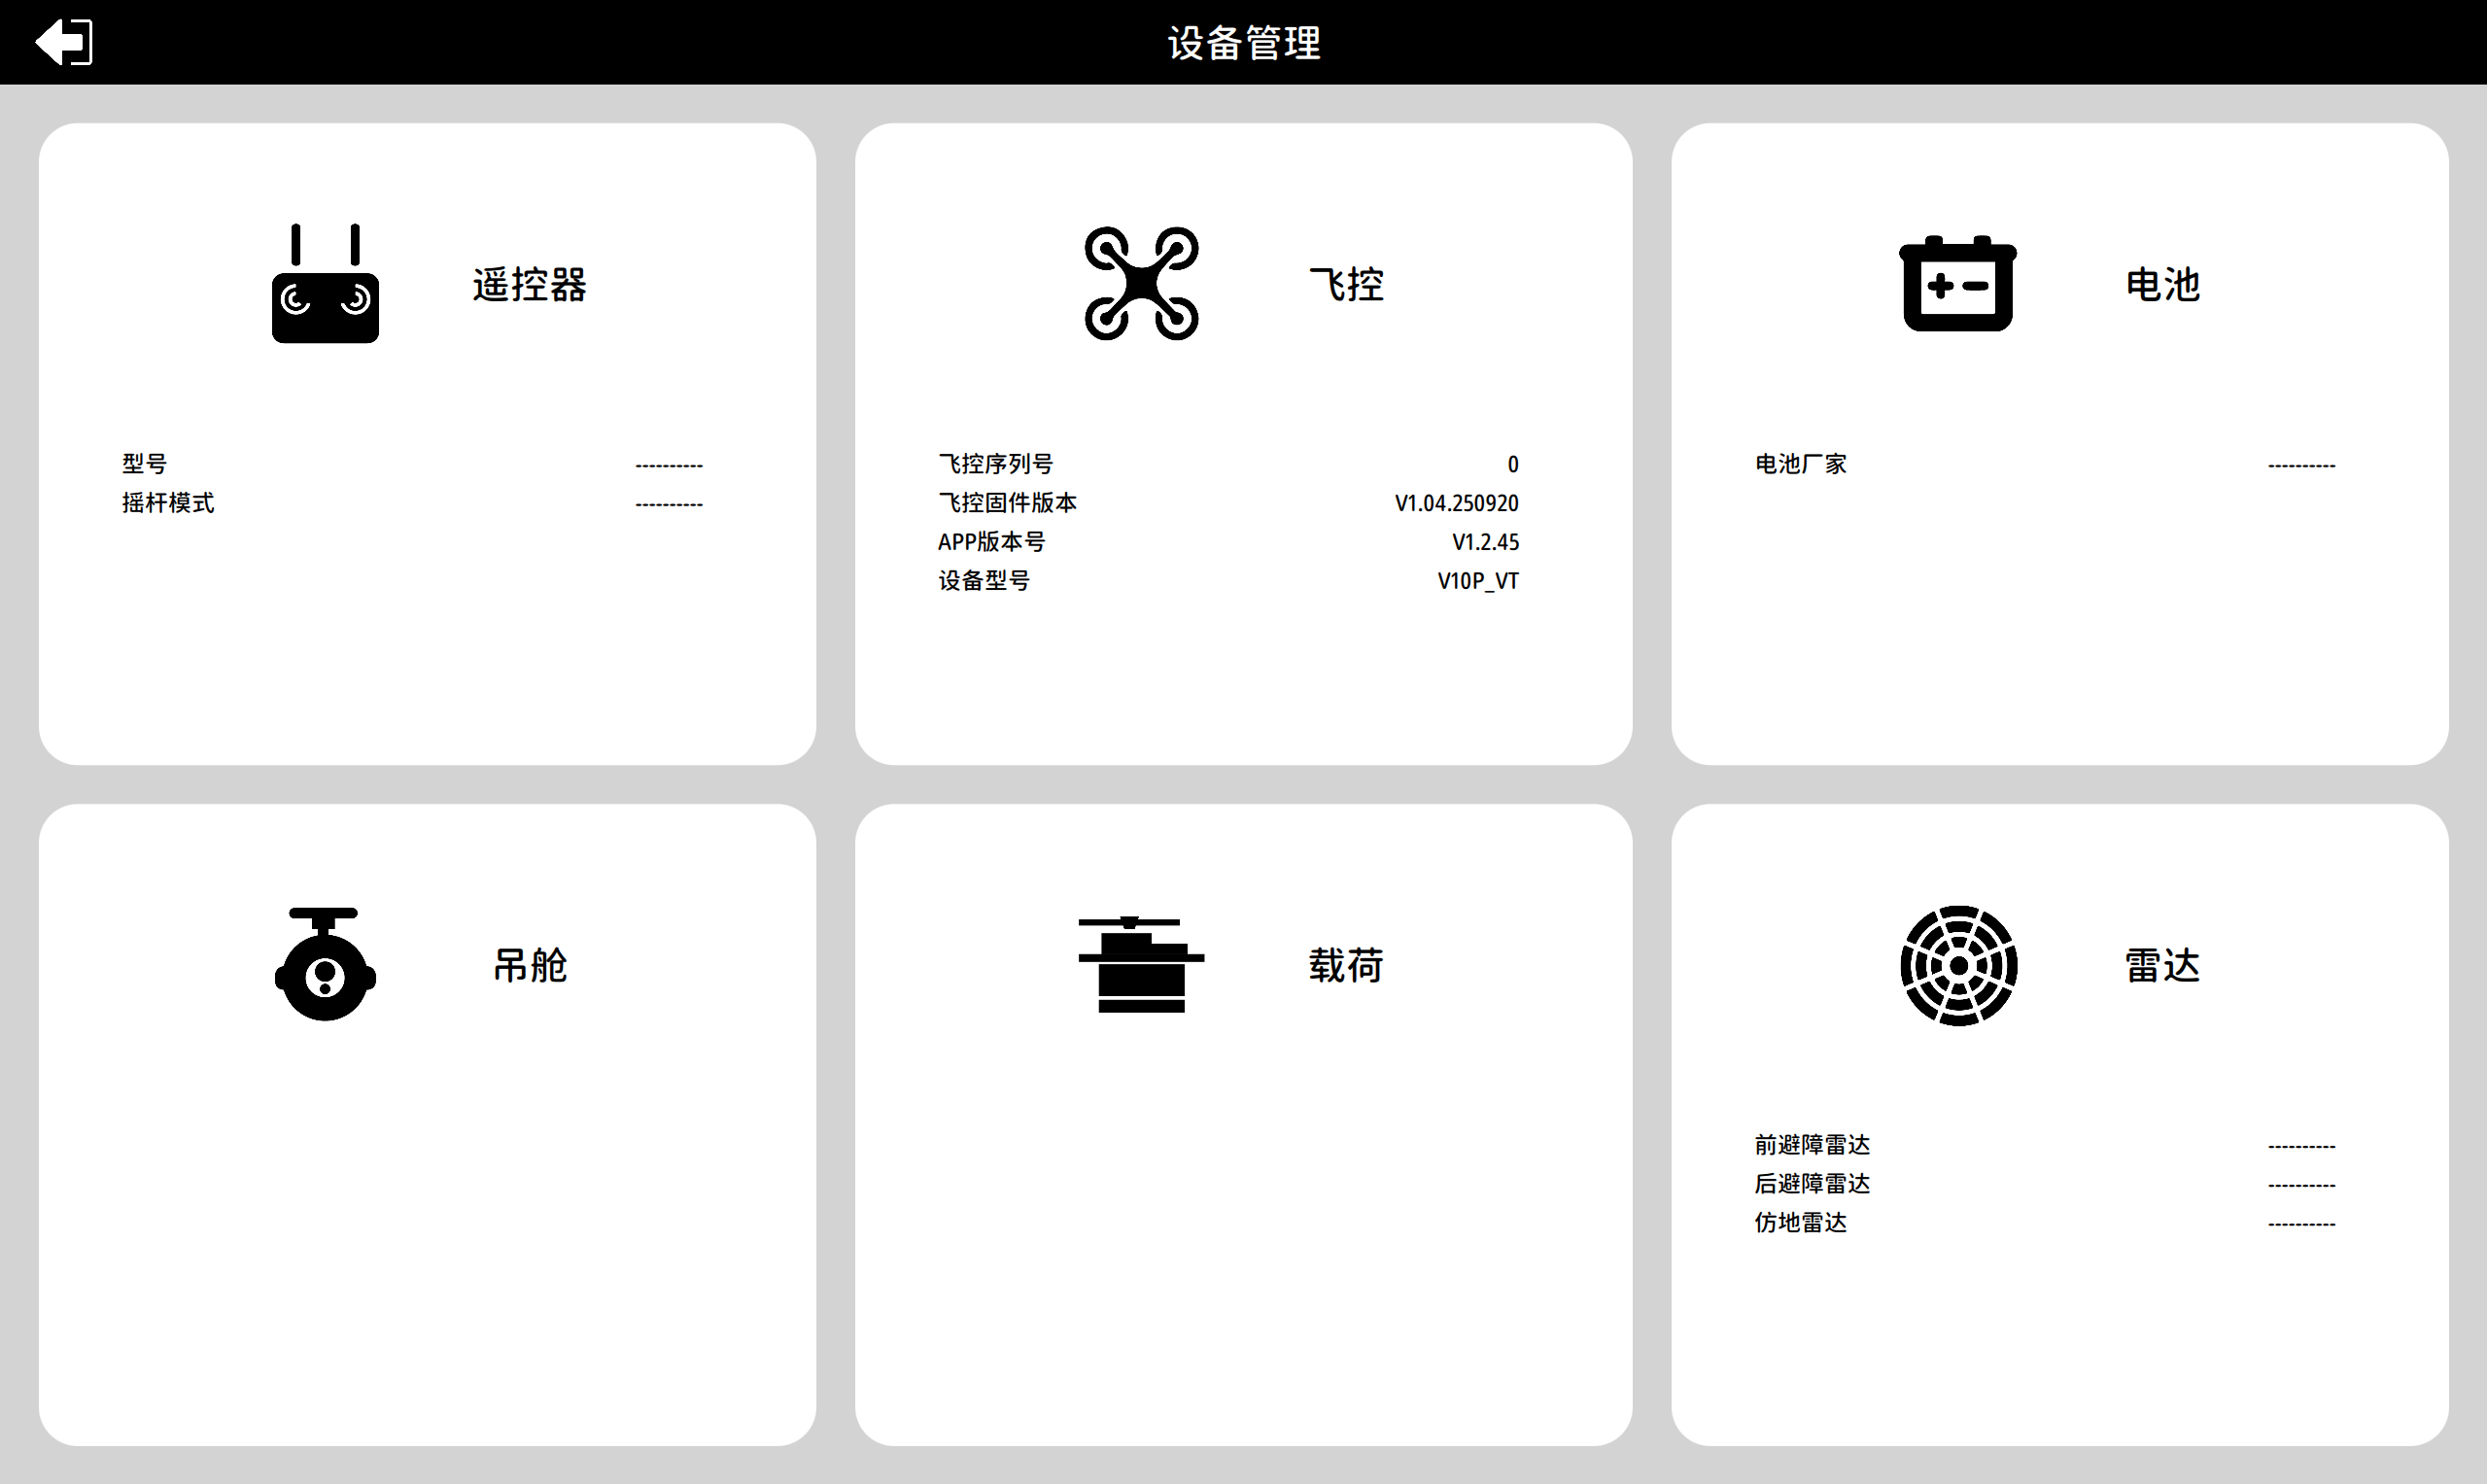
4.1 飞控
- 在此页面可进行飞控的固件升级、飞行数据下载。
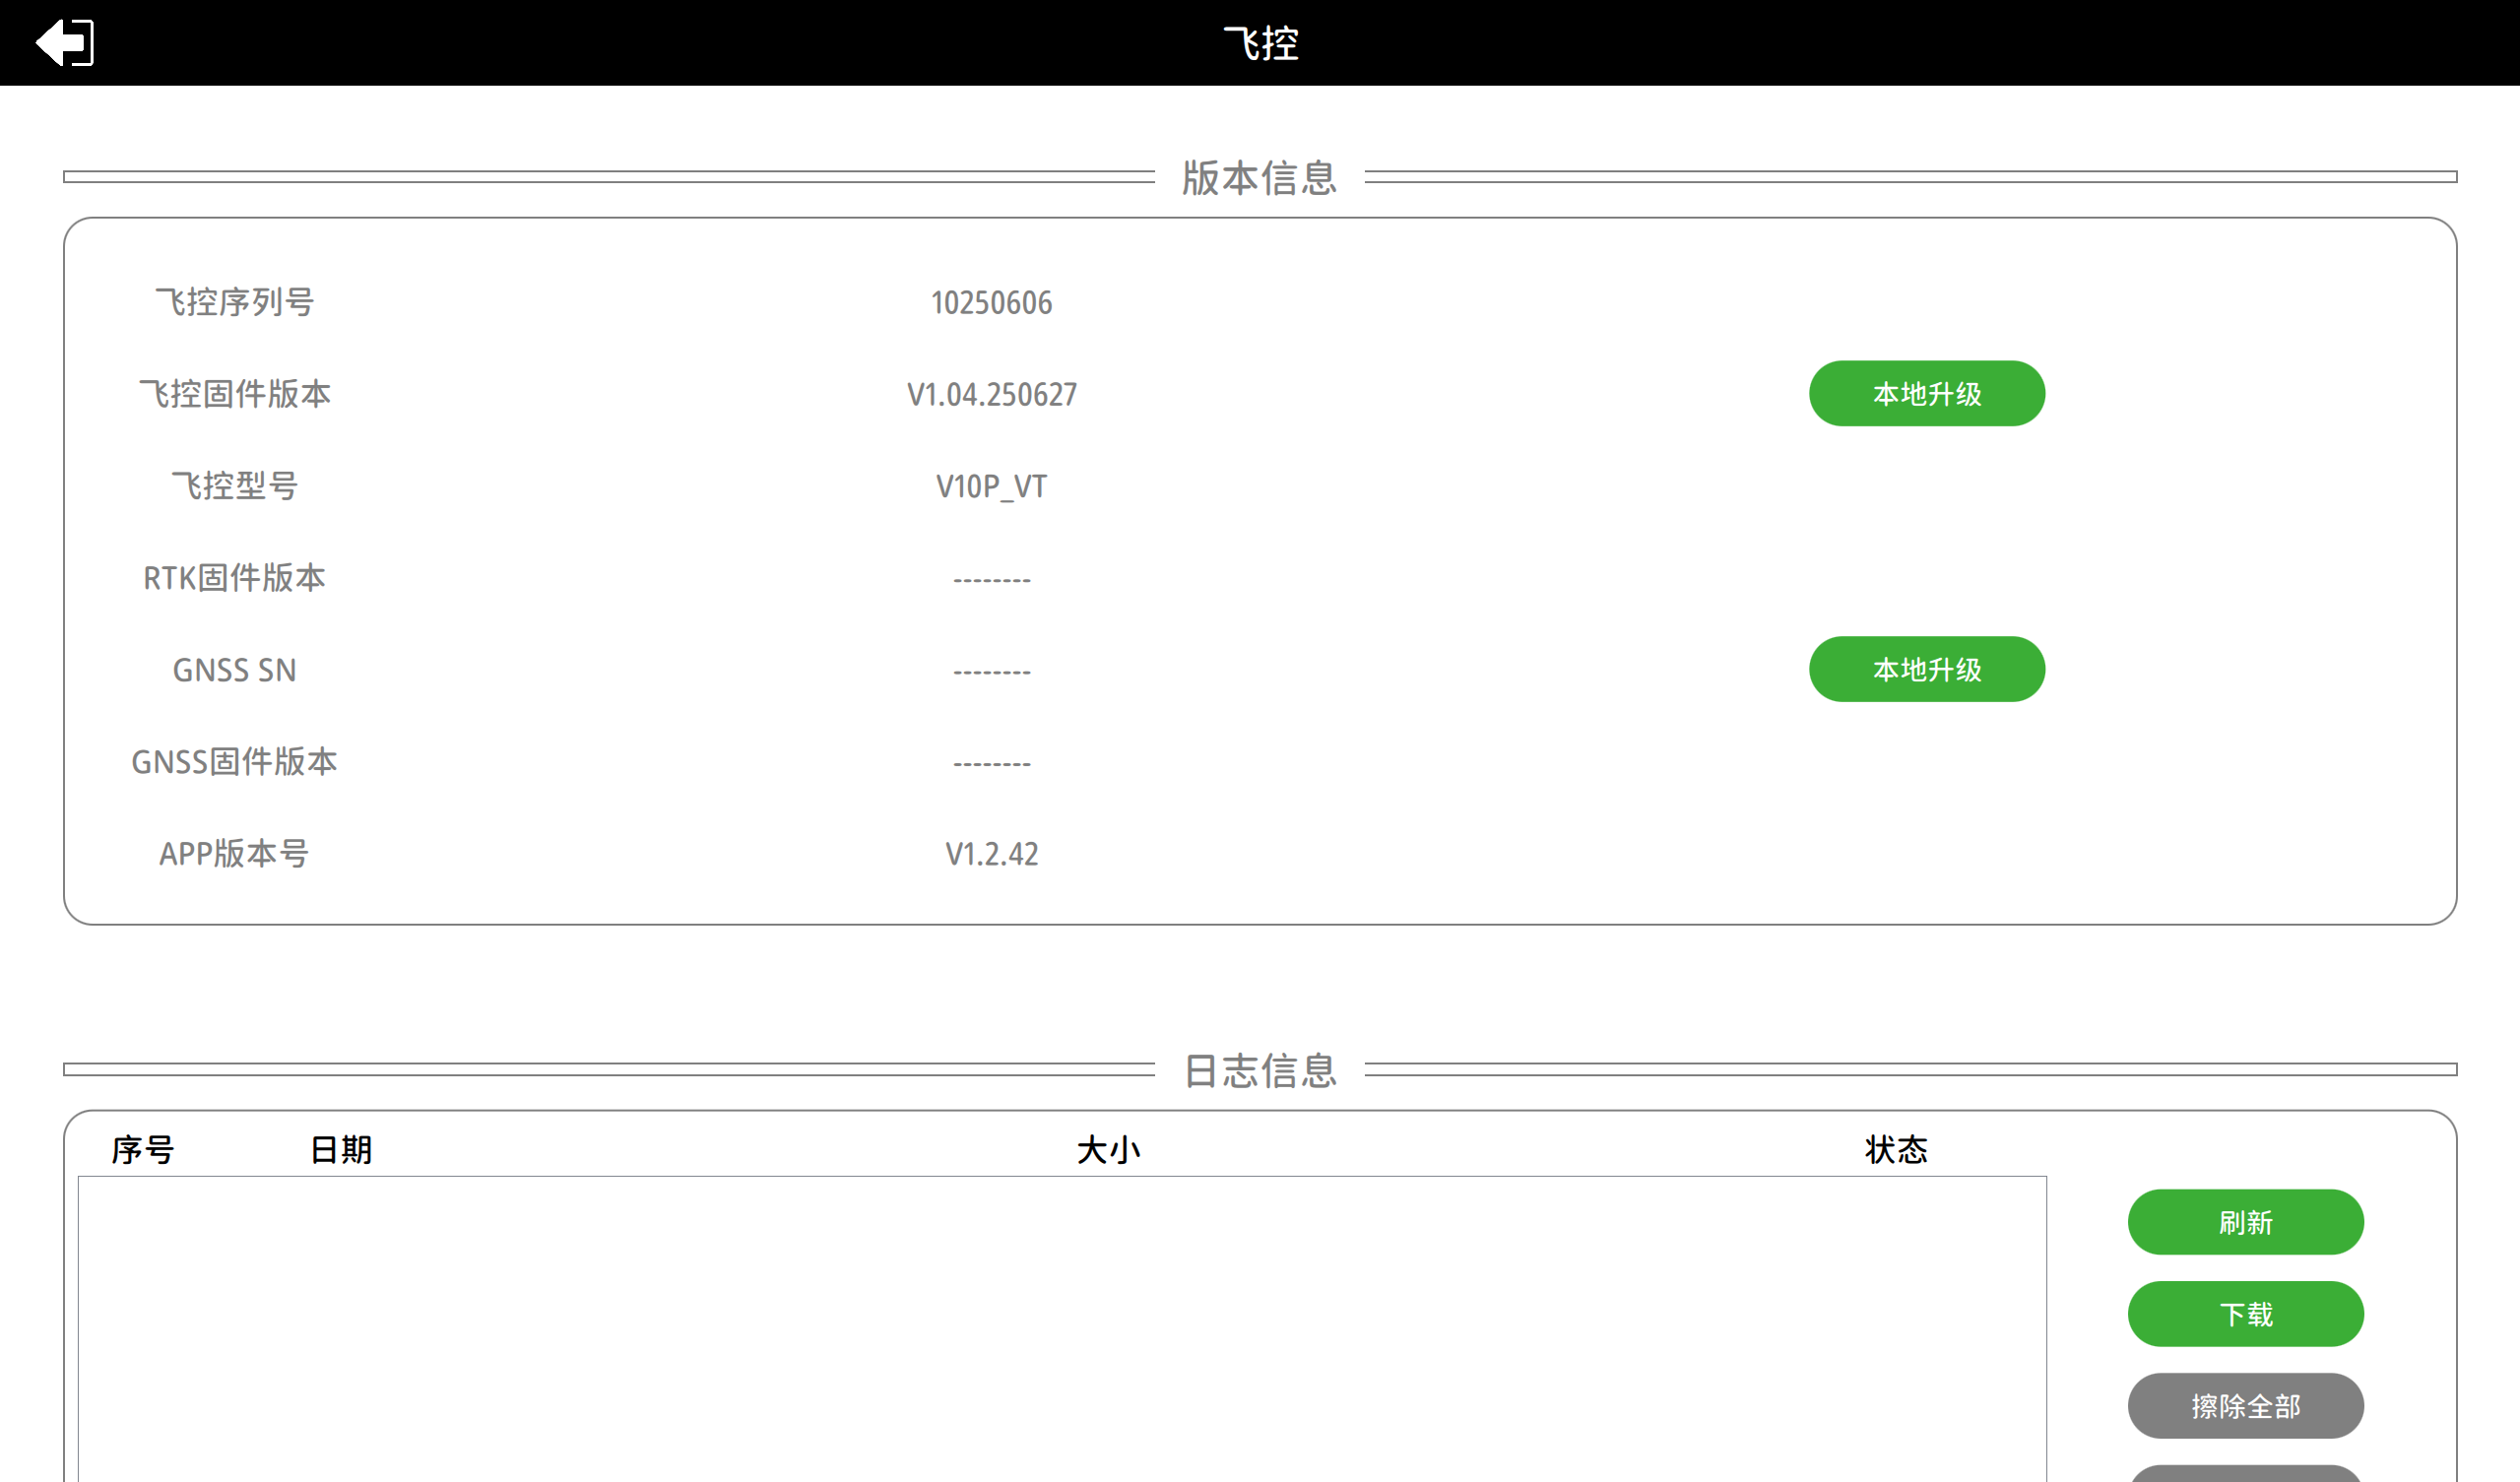
飞控升级: 可进行在线升级或本地升级。在线升级为通用固件,特殊项目定制固件请联系进行专项目人员。
升级传出100%后将飞控重新上电,飞控需要大约10s进行内部的更新,期间电调会发出滴滴声。完成后地面站APP将可重新获得连接。
飞控日志下载: 遥控器日志存储路径:文件——VGCS Daily——logs,日志文件尾缀为dat的日志是地面站数据在PC端地面站软件直接回放即可,bin尾缀文件是飞控日志,需要用单独的日志回放软件进行数据分析,如有需要可联系我们。
4.2 电池
在此页面可对智能电池信息进行查看。
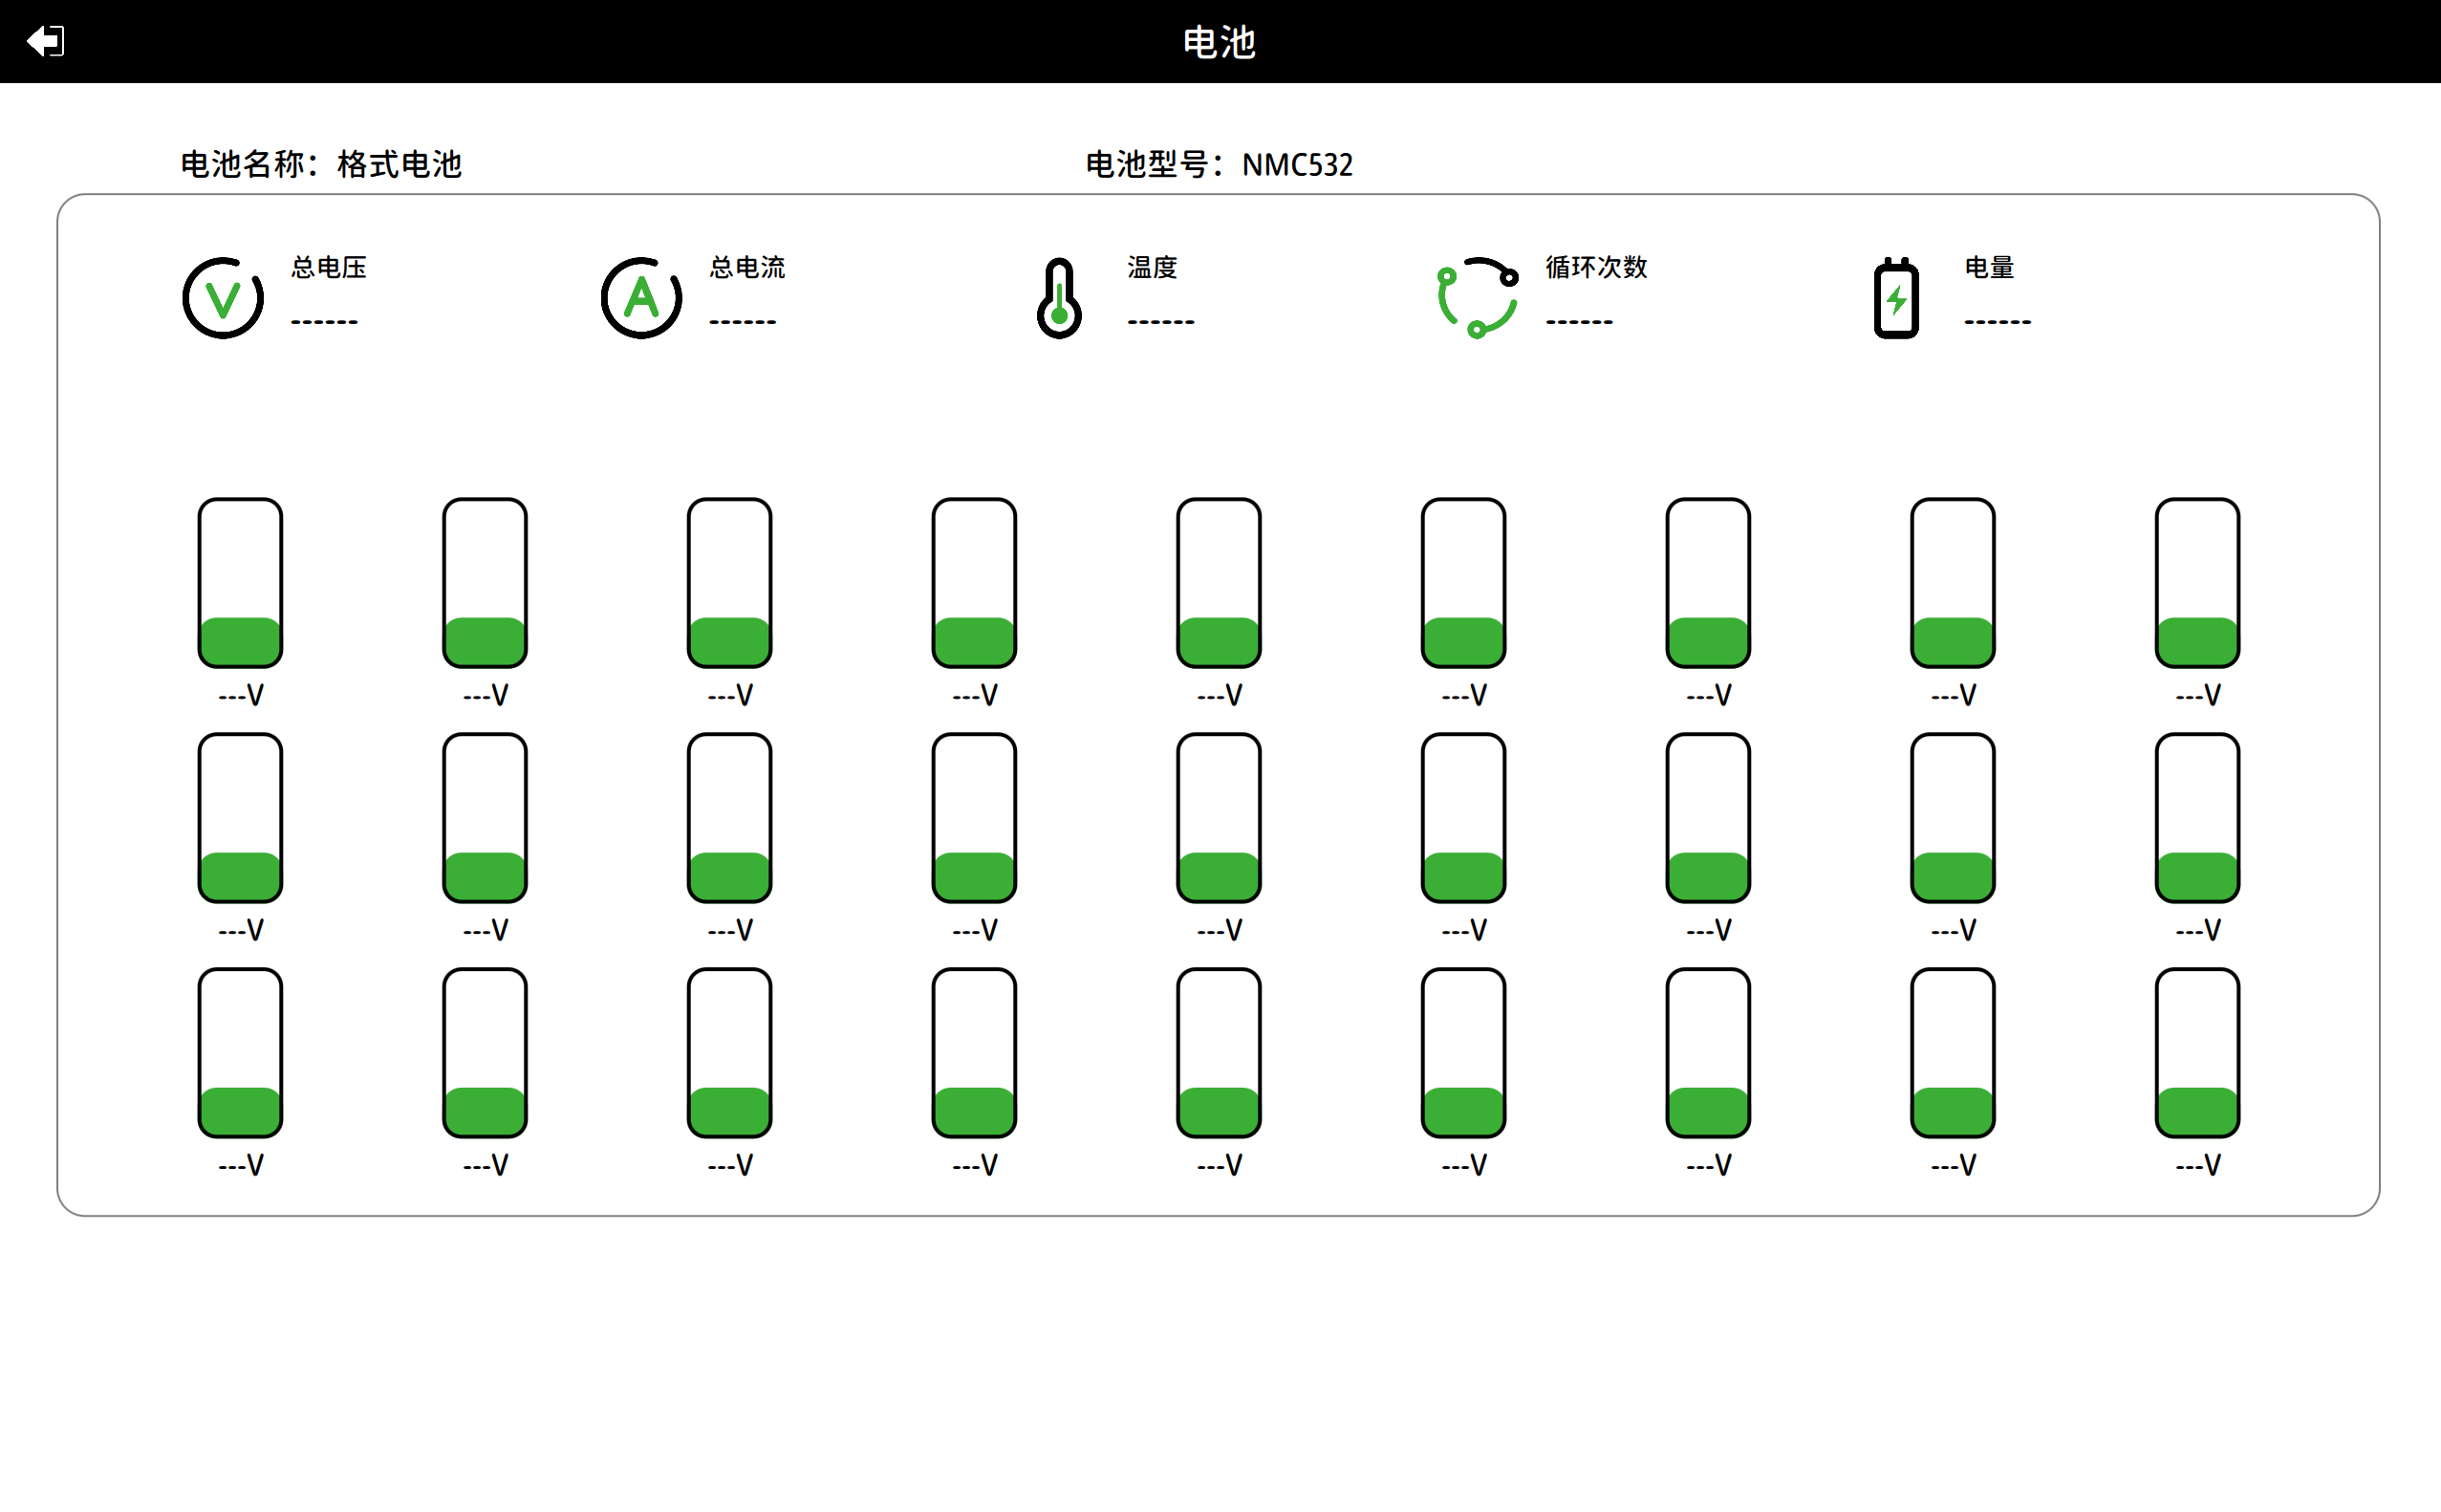
飞控与格氏、海盈、智安等电池厂家进行了智能电池CAN协议适配,与智能电池通过CAN-HUB接口进行对接。 支持同时接入多电池(最多9个,智能电池厂家需按协议做好电池ID自分配)。
4.3 吊舱
- 在此页面选定吊舱的型号,APP将根据吊舱型号自动匹配视频流的网络配置。
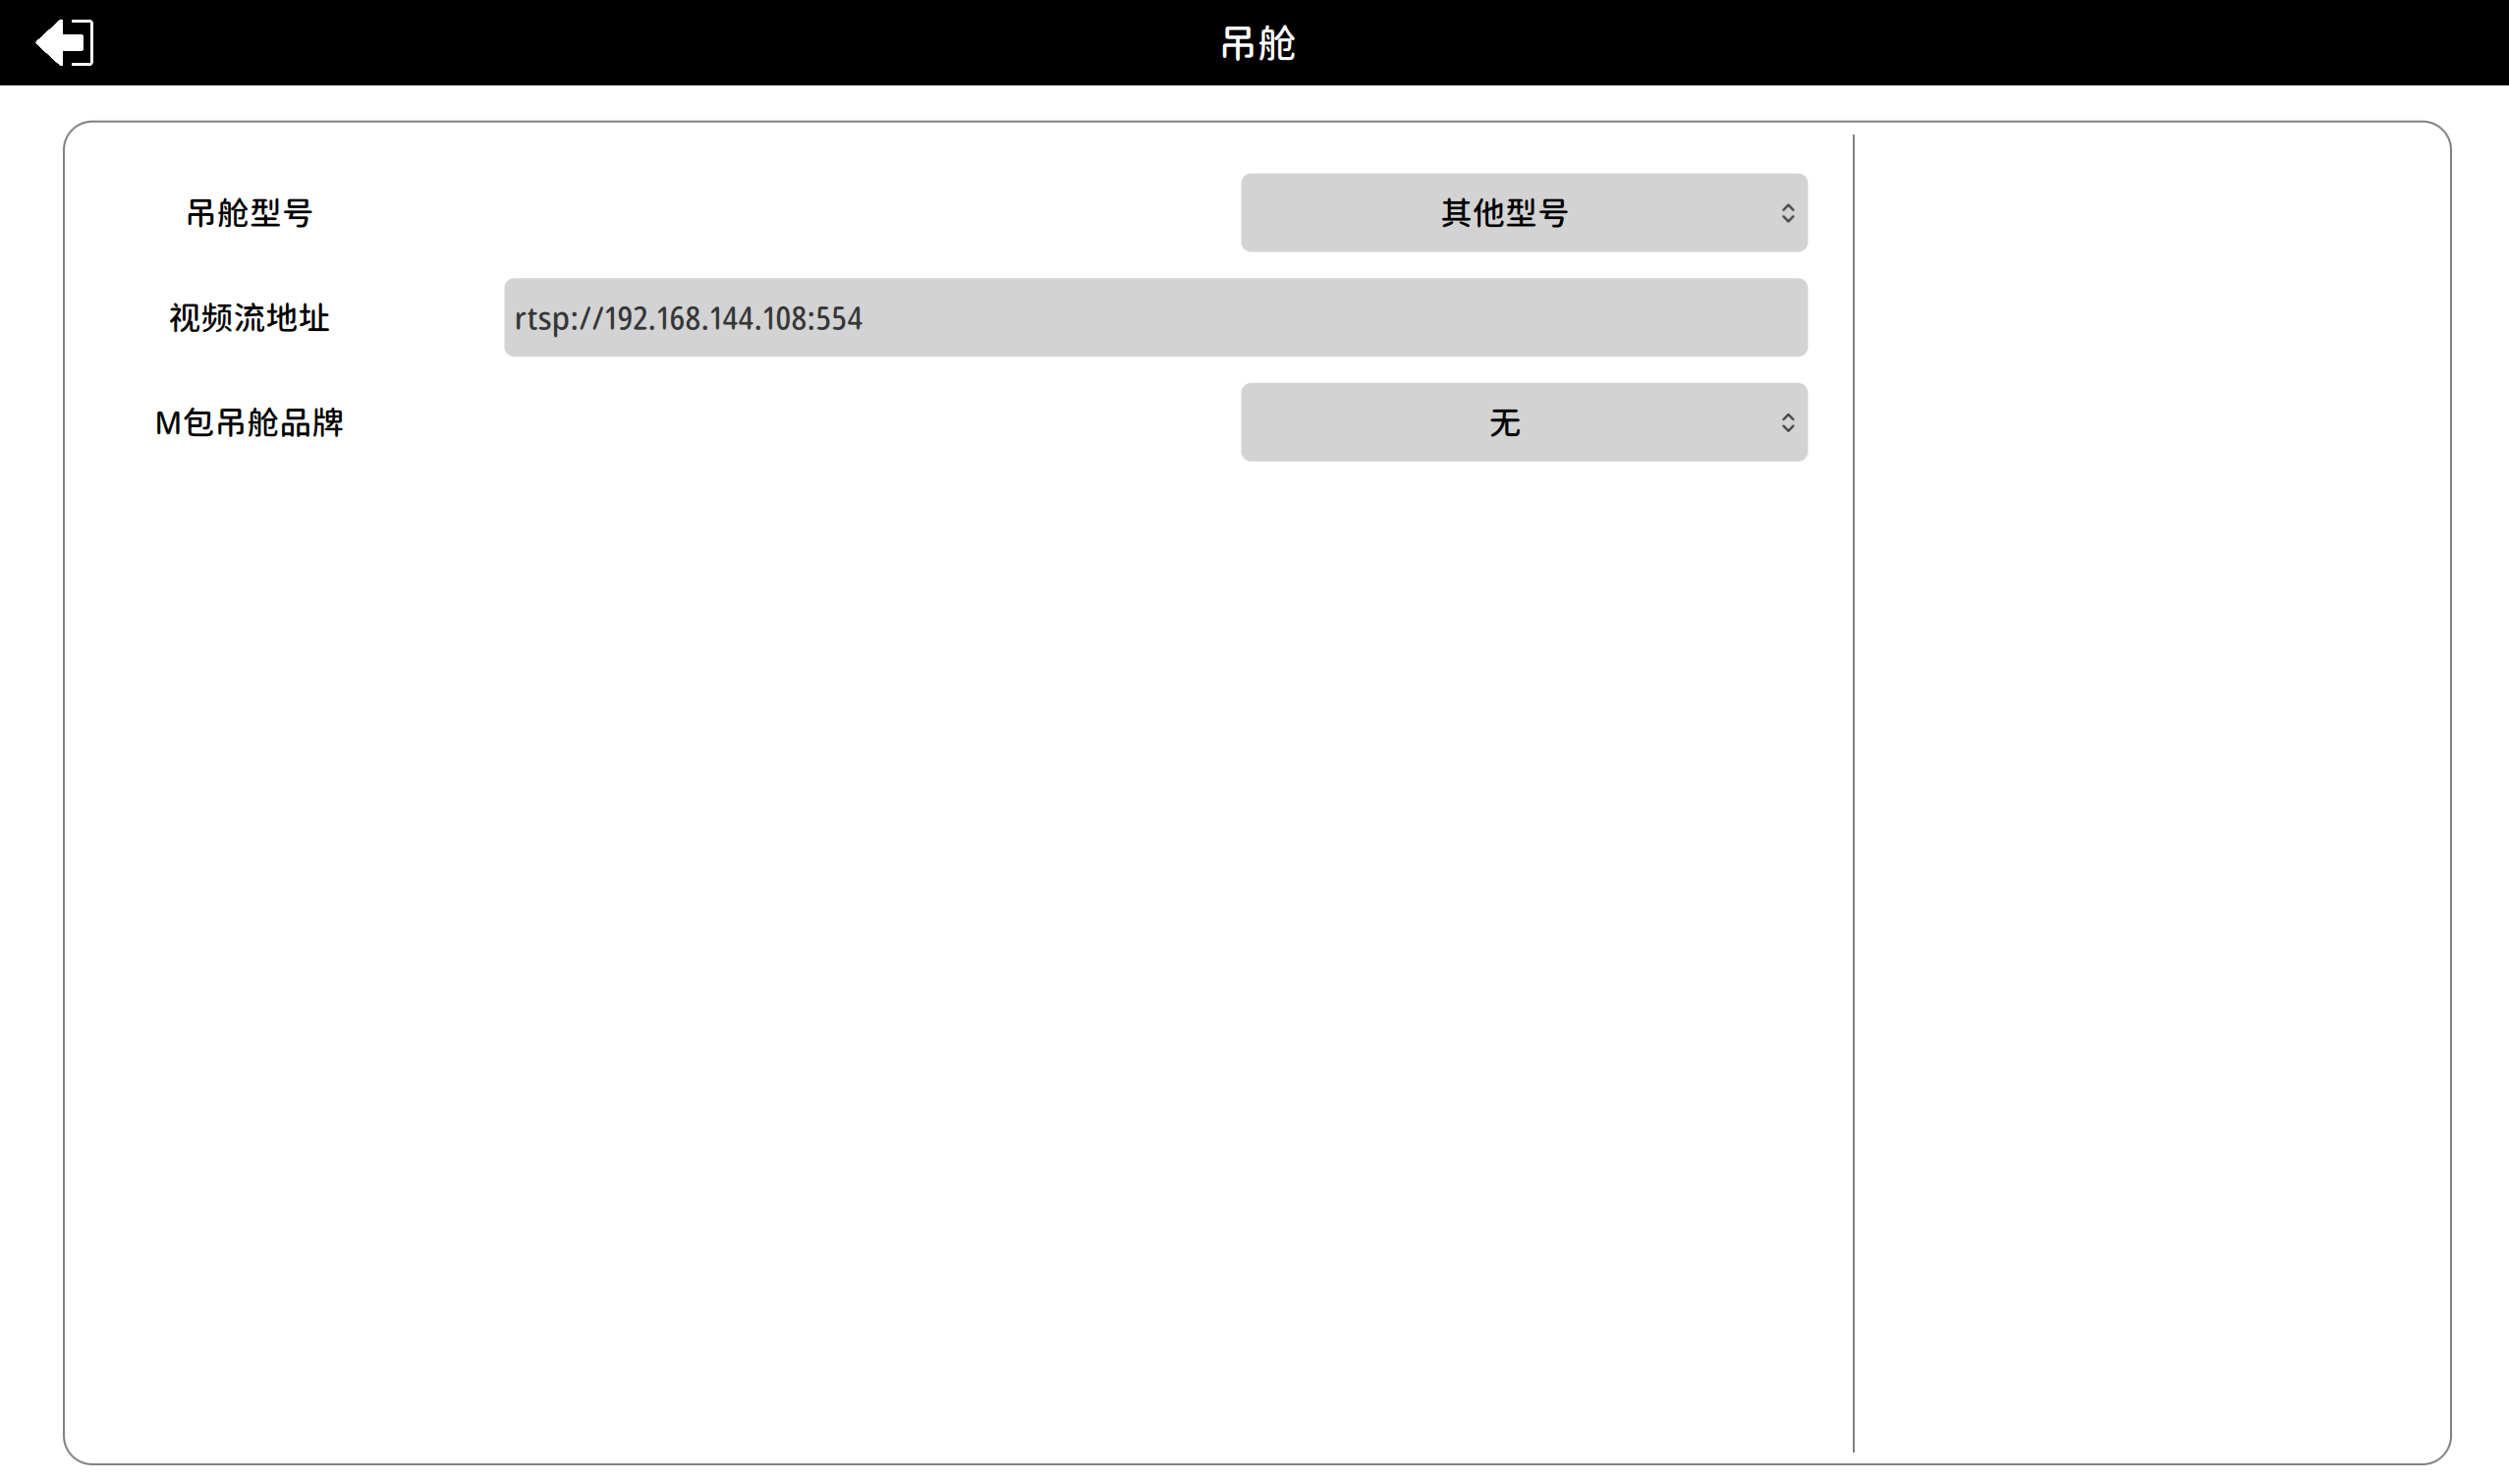
- 若使用的吊舱型号不在列表中,选择“其它型号”将吊舱视频码流改成H265,并根据吊舱说明书中的说明填写吊舱视频流地址。
4.4 遥控器
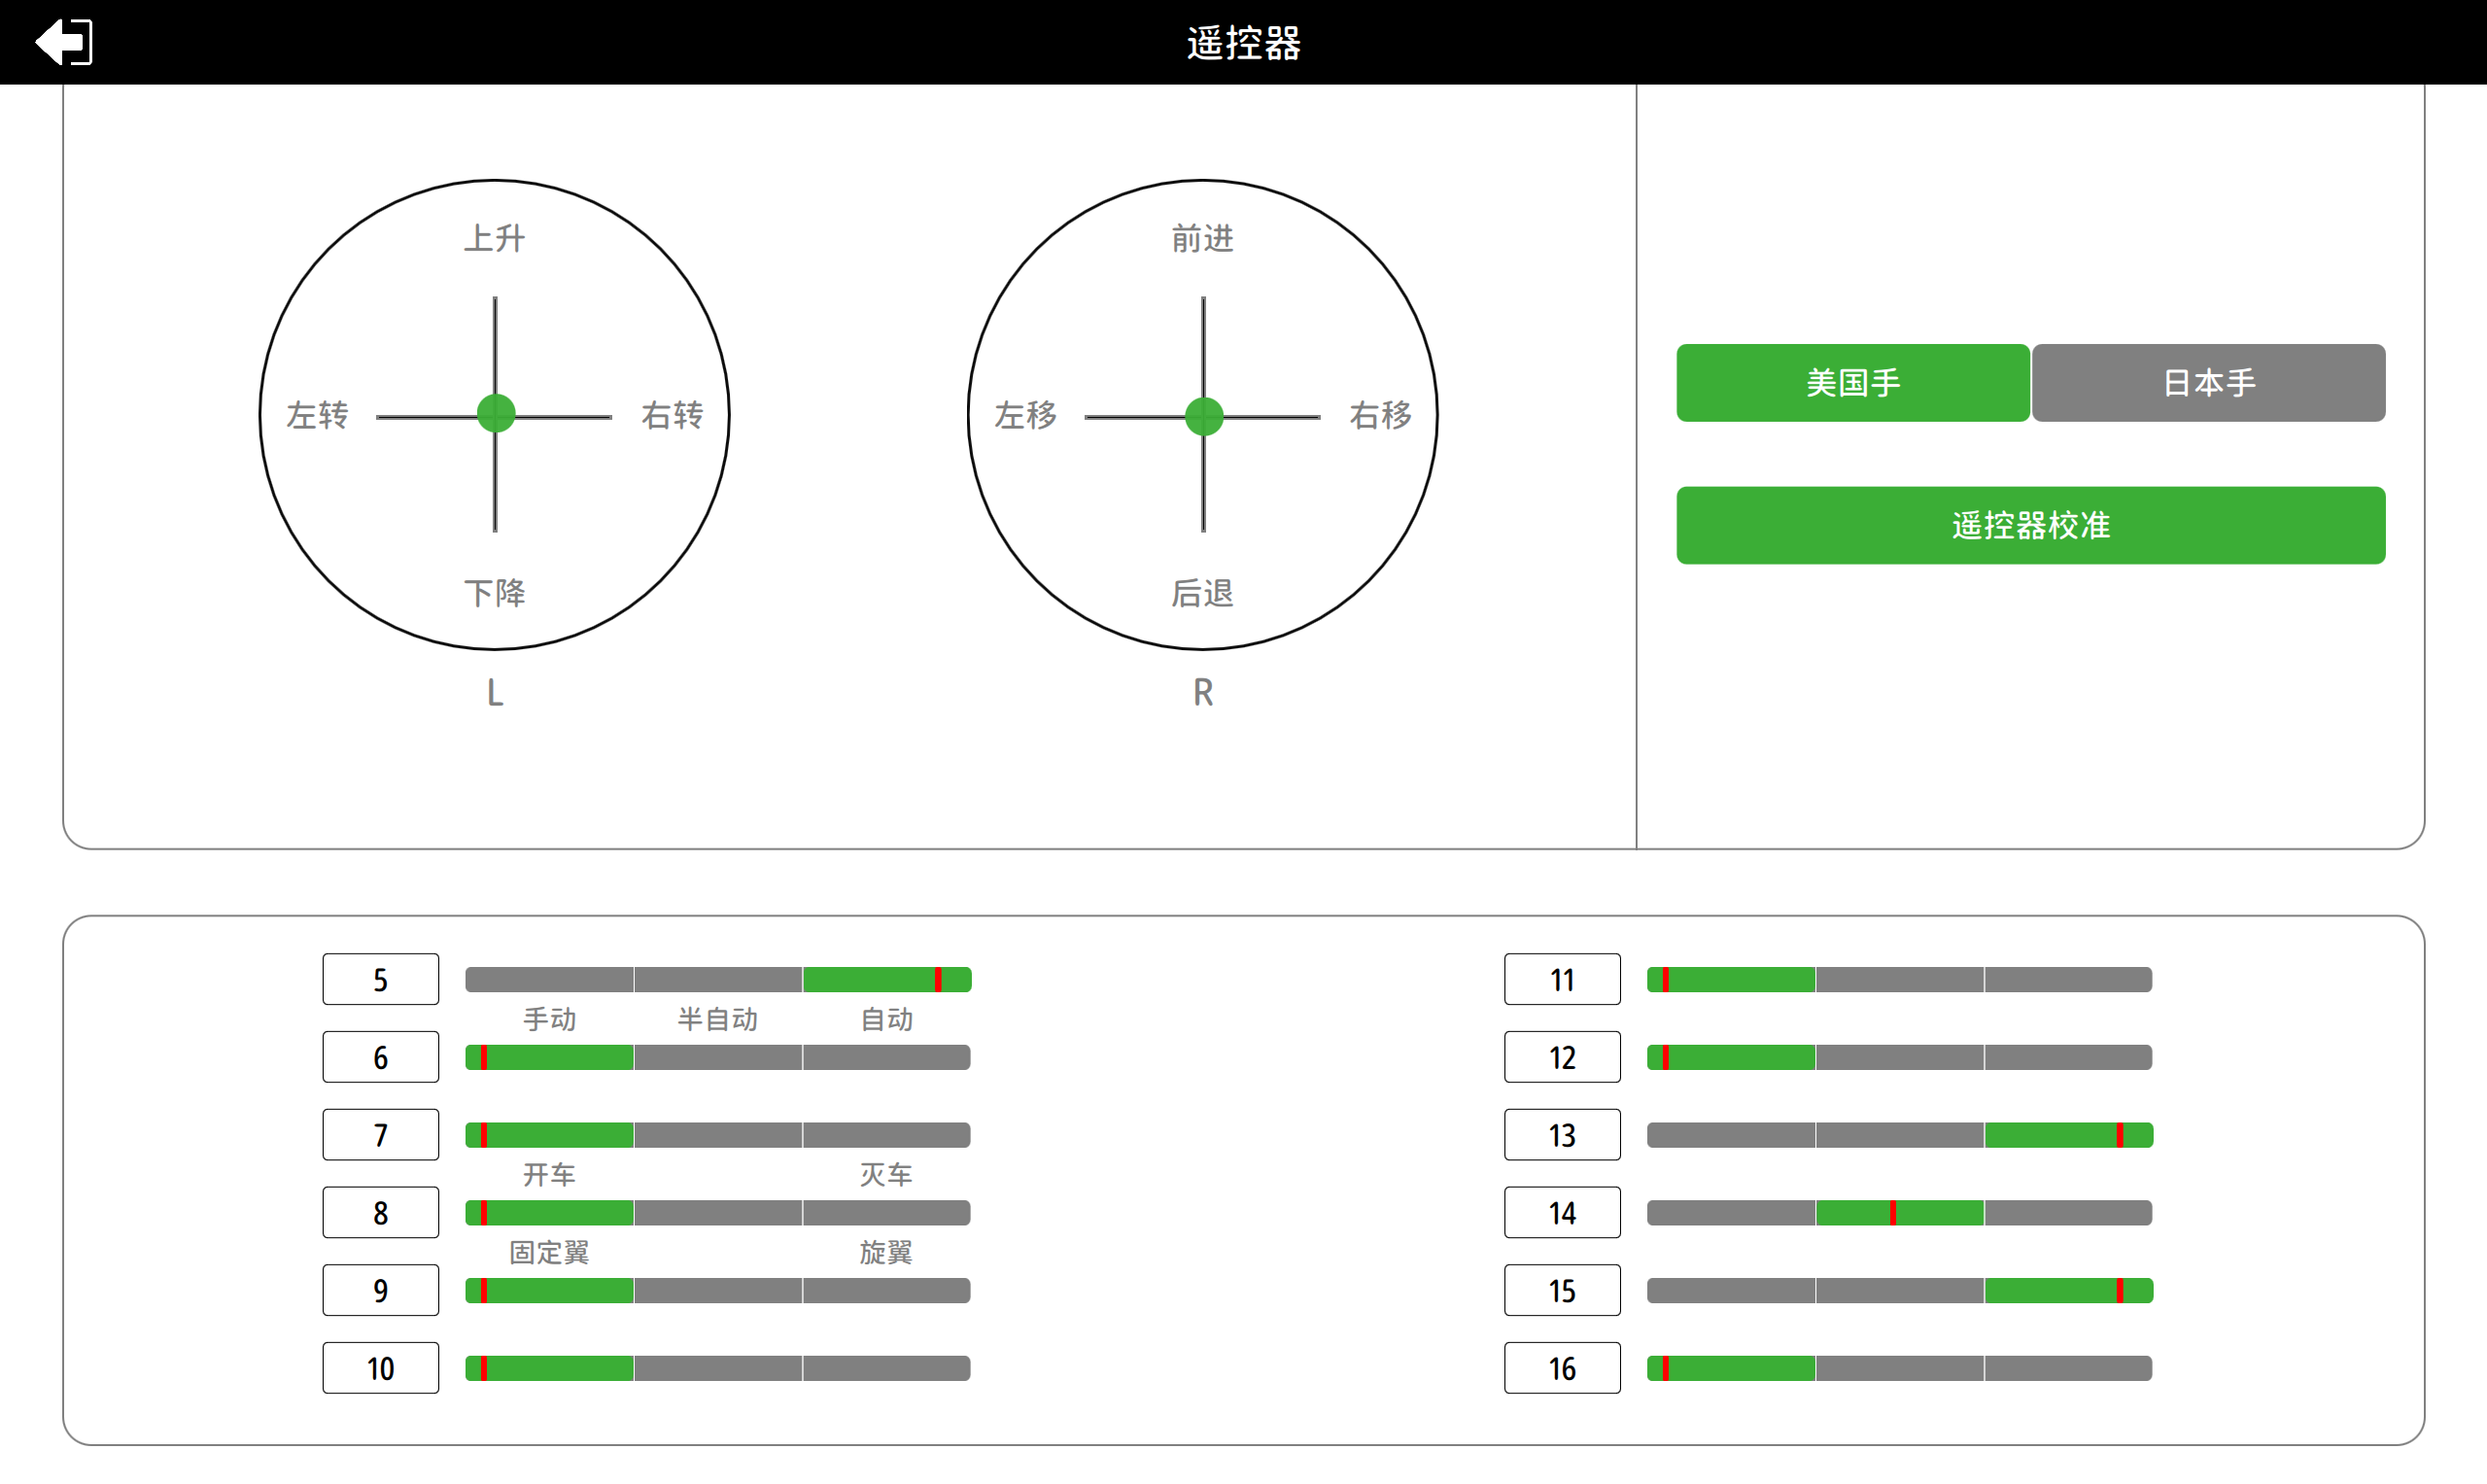 在此页面进行遥控器通道数据的查看,进行遥控器校准。
5 飞行界面介绍
 R横滚姿态-------P俯仰姿态
6 手动飞行
飞控可通过支持SBUS的遥控器进行手动飞行,手动飞行有旋翼姿态模式、旋翼定点模式、固定翼手动、固定翼增稳四种模式.
旋翼姿态模式:摇杆对应飞机目标飞行姿态。摇杆回中时保持飞机姿态水平,油门定高,位置不锁定。当有外界扰动如风吹时会有位置漂移.
旋翼定点模式:摇杆对应飞机目标飞行速度。摇杆回中时保持飞机定点,油门定高.
固定翼手动:摇杆直接控制飞机固定翼舵面和油门,没有飞控自动增稳参与.
固定翼增稳:遥控对应飞机目标飞行姿态, 油门对应飞机飞行空速. 油门中位时为设定的固定翼巡航空速.
快速开始手动飞行的步骤:
6.1 飞前检查
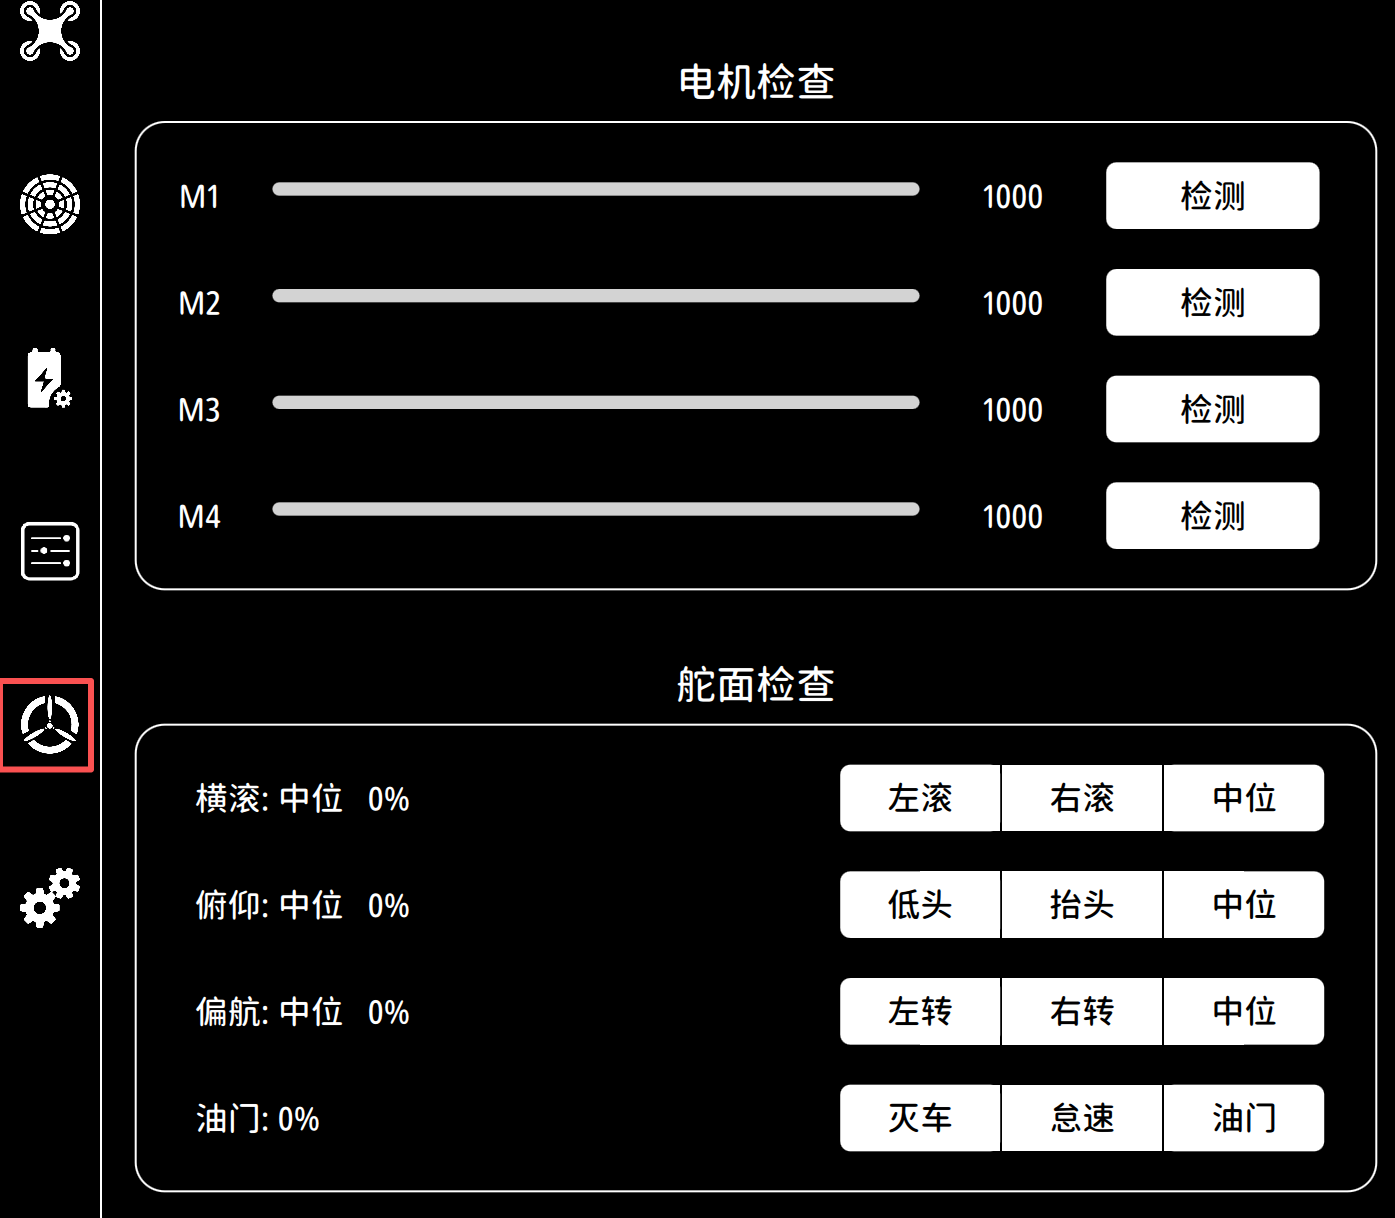
- 飞行界面,左上角,设置,进入飞行前检查界面。
- 依次按照电机检测,舵面检查进行验证。
- 点击“油门”可输入百分比,一般15%油门。
- 确认APP无异常警报,定位良好。飞机电池、电机动力正常。
- 检查空速示值正常, 遥控器数据正常, 飞机舵面作动正常。
6.2 手动解锁
遥控器8通道拨到旋翼模态位置。拨动遥控器5通道拨杆,将飞控切换至旋翼姿态模式或旋翼定点模式。外八或内八摇杆进行解锁。注意手动飞行前需将遥控器进行校准,飞控才能正确识别摇杆行程。 解锁后飞控将输出怠速油门,若解锁后持续保持无推油门杆动作,5秒后将自动上锁。
6.3 手动起飞
解锁后将油门杆推过中位,飞控加油进行起飞。 注意油门过中后,不要再在飞机未离地的情况下大幅度打横滚俯仰杆,可能会导致飞机在地面侧翻。
6.4 固定翼-旋翼遥控器模态切换
当前为手动飞行时,通过8通道直接进行模态切换。 当前为自主飞行时,确认8通道所处位置是否为想要切换的模态。拨动5通道切换到手动,飞控会根据切换8通道所在位置决定切换为固定翼还是旋翼。 通过遥控器从旋翼切换到固定翼的过渡期间,旋翼将保持定高和姿态水平,遥控器油门杆对应固定翼推进油门。请加大油门将飞机向前推进。当空速到达设定的最小空速后旋翼会自动停止转为纯固定翼。
6.5 手动降落
旋翼模态下, 拉低油门控制飞机降落,待飞机接触地面后,将油门拉到最低,保持一段时间,飞控会自动检测上锁停转。
6.6 手动强制上锁
- 飞行中遇到一些异常情况,可能需要手动上锁。切到旋翼姿态模式或定点模式,内八或外八动作均可进行强制上锁应急。 注意正常飞行时,特别是进行机动测试时,不要打杆出内八或外八的手势。
7 航线规划
进入飞行页面, 点击“规划任务”开始进行规划航线。
7.1 单条航线规划

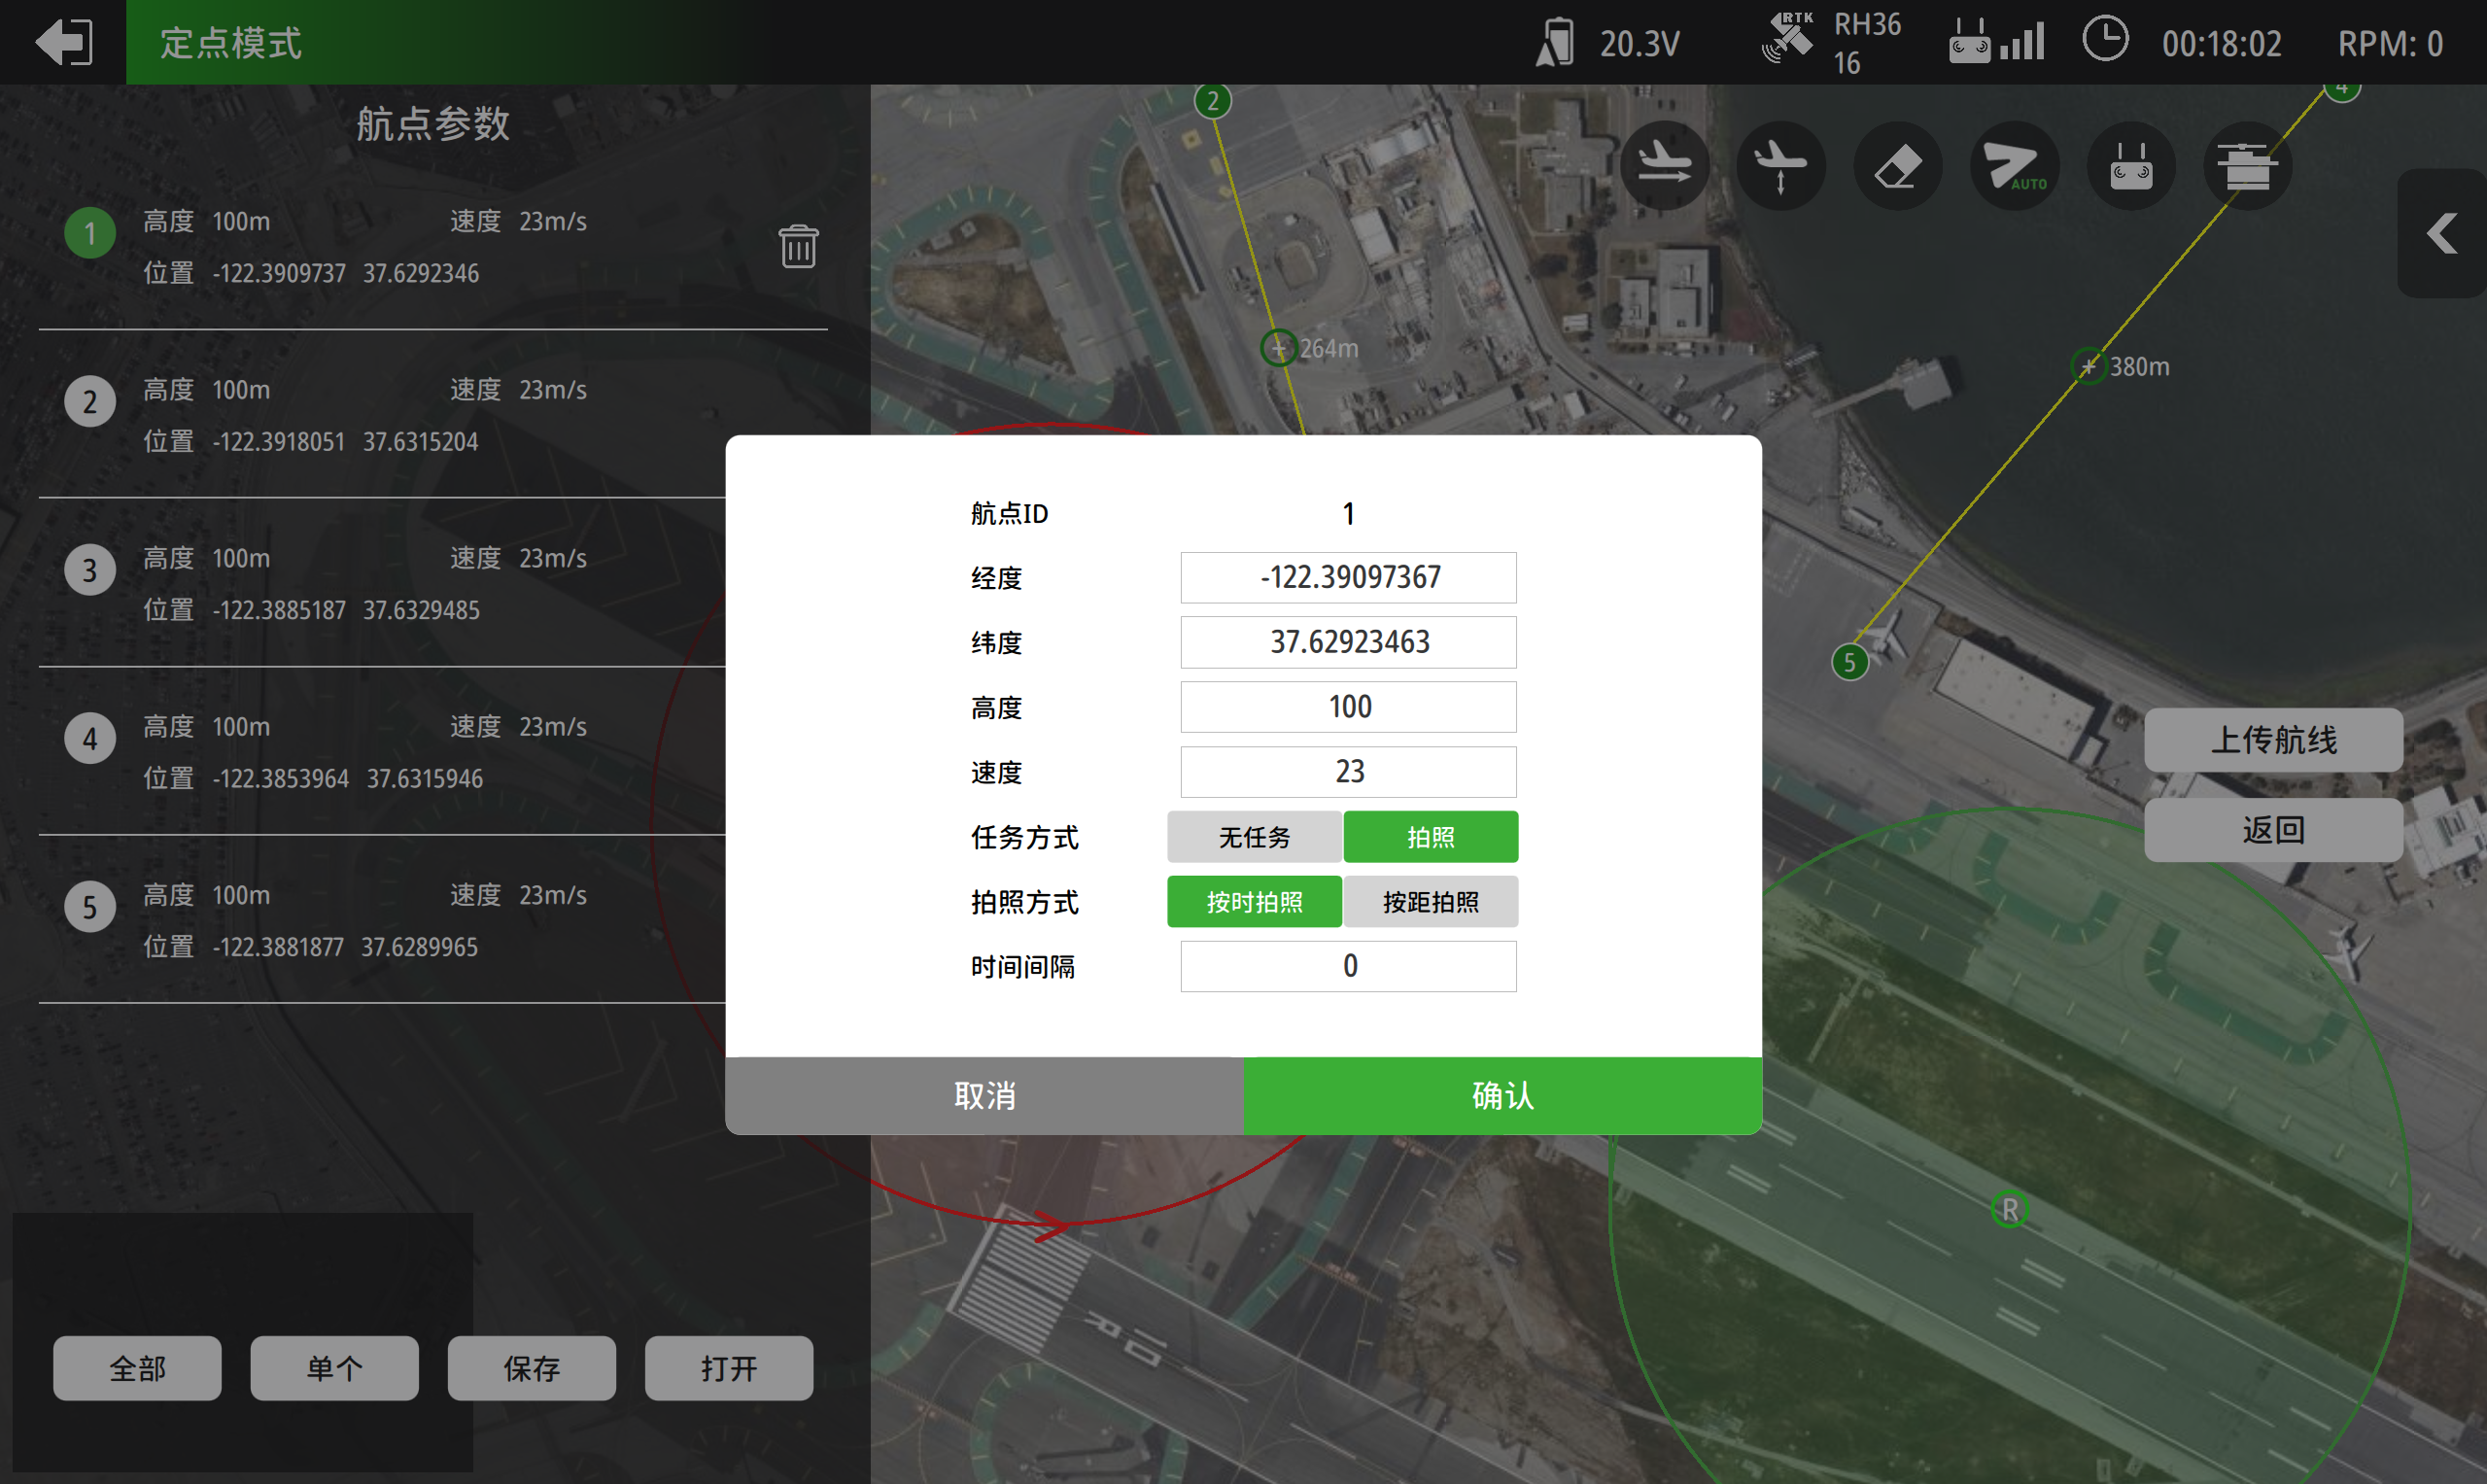
- 在地图规划选取航点后, 可选择单个航点进行修改位置。

- 在地图规划选取航点后, 属性修改,可选择单点和全部修改,修改完成点击“上传航线”。
7.2“带状航线”规划

- 设置,“带状宽度”航线间隔.高度.“速度“任务方式.修改完成后在地图上点击航点规划航线,规划完成后,点击“生成航线”。
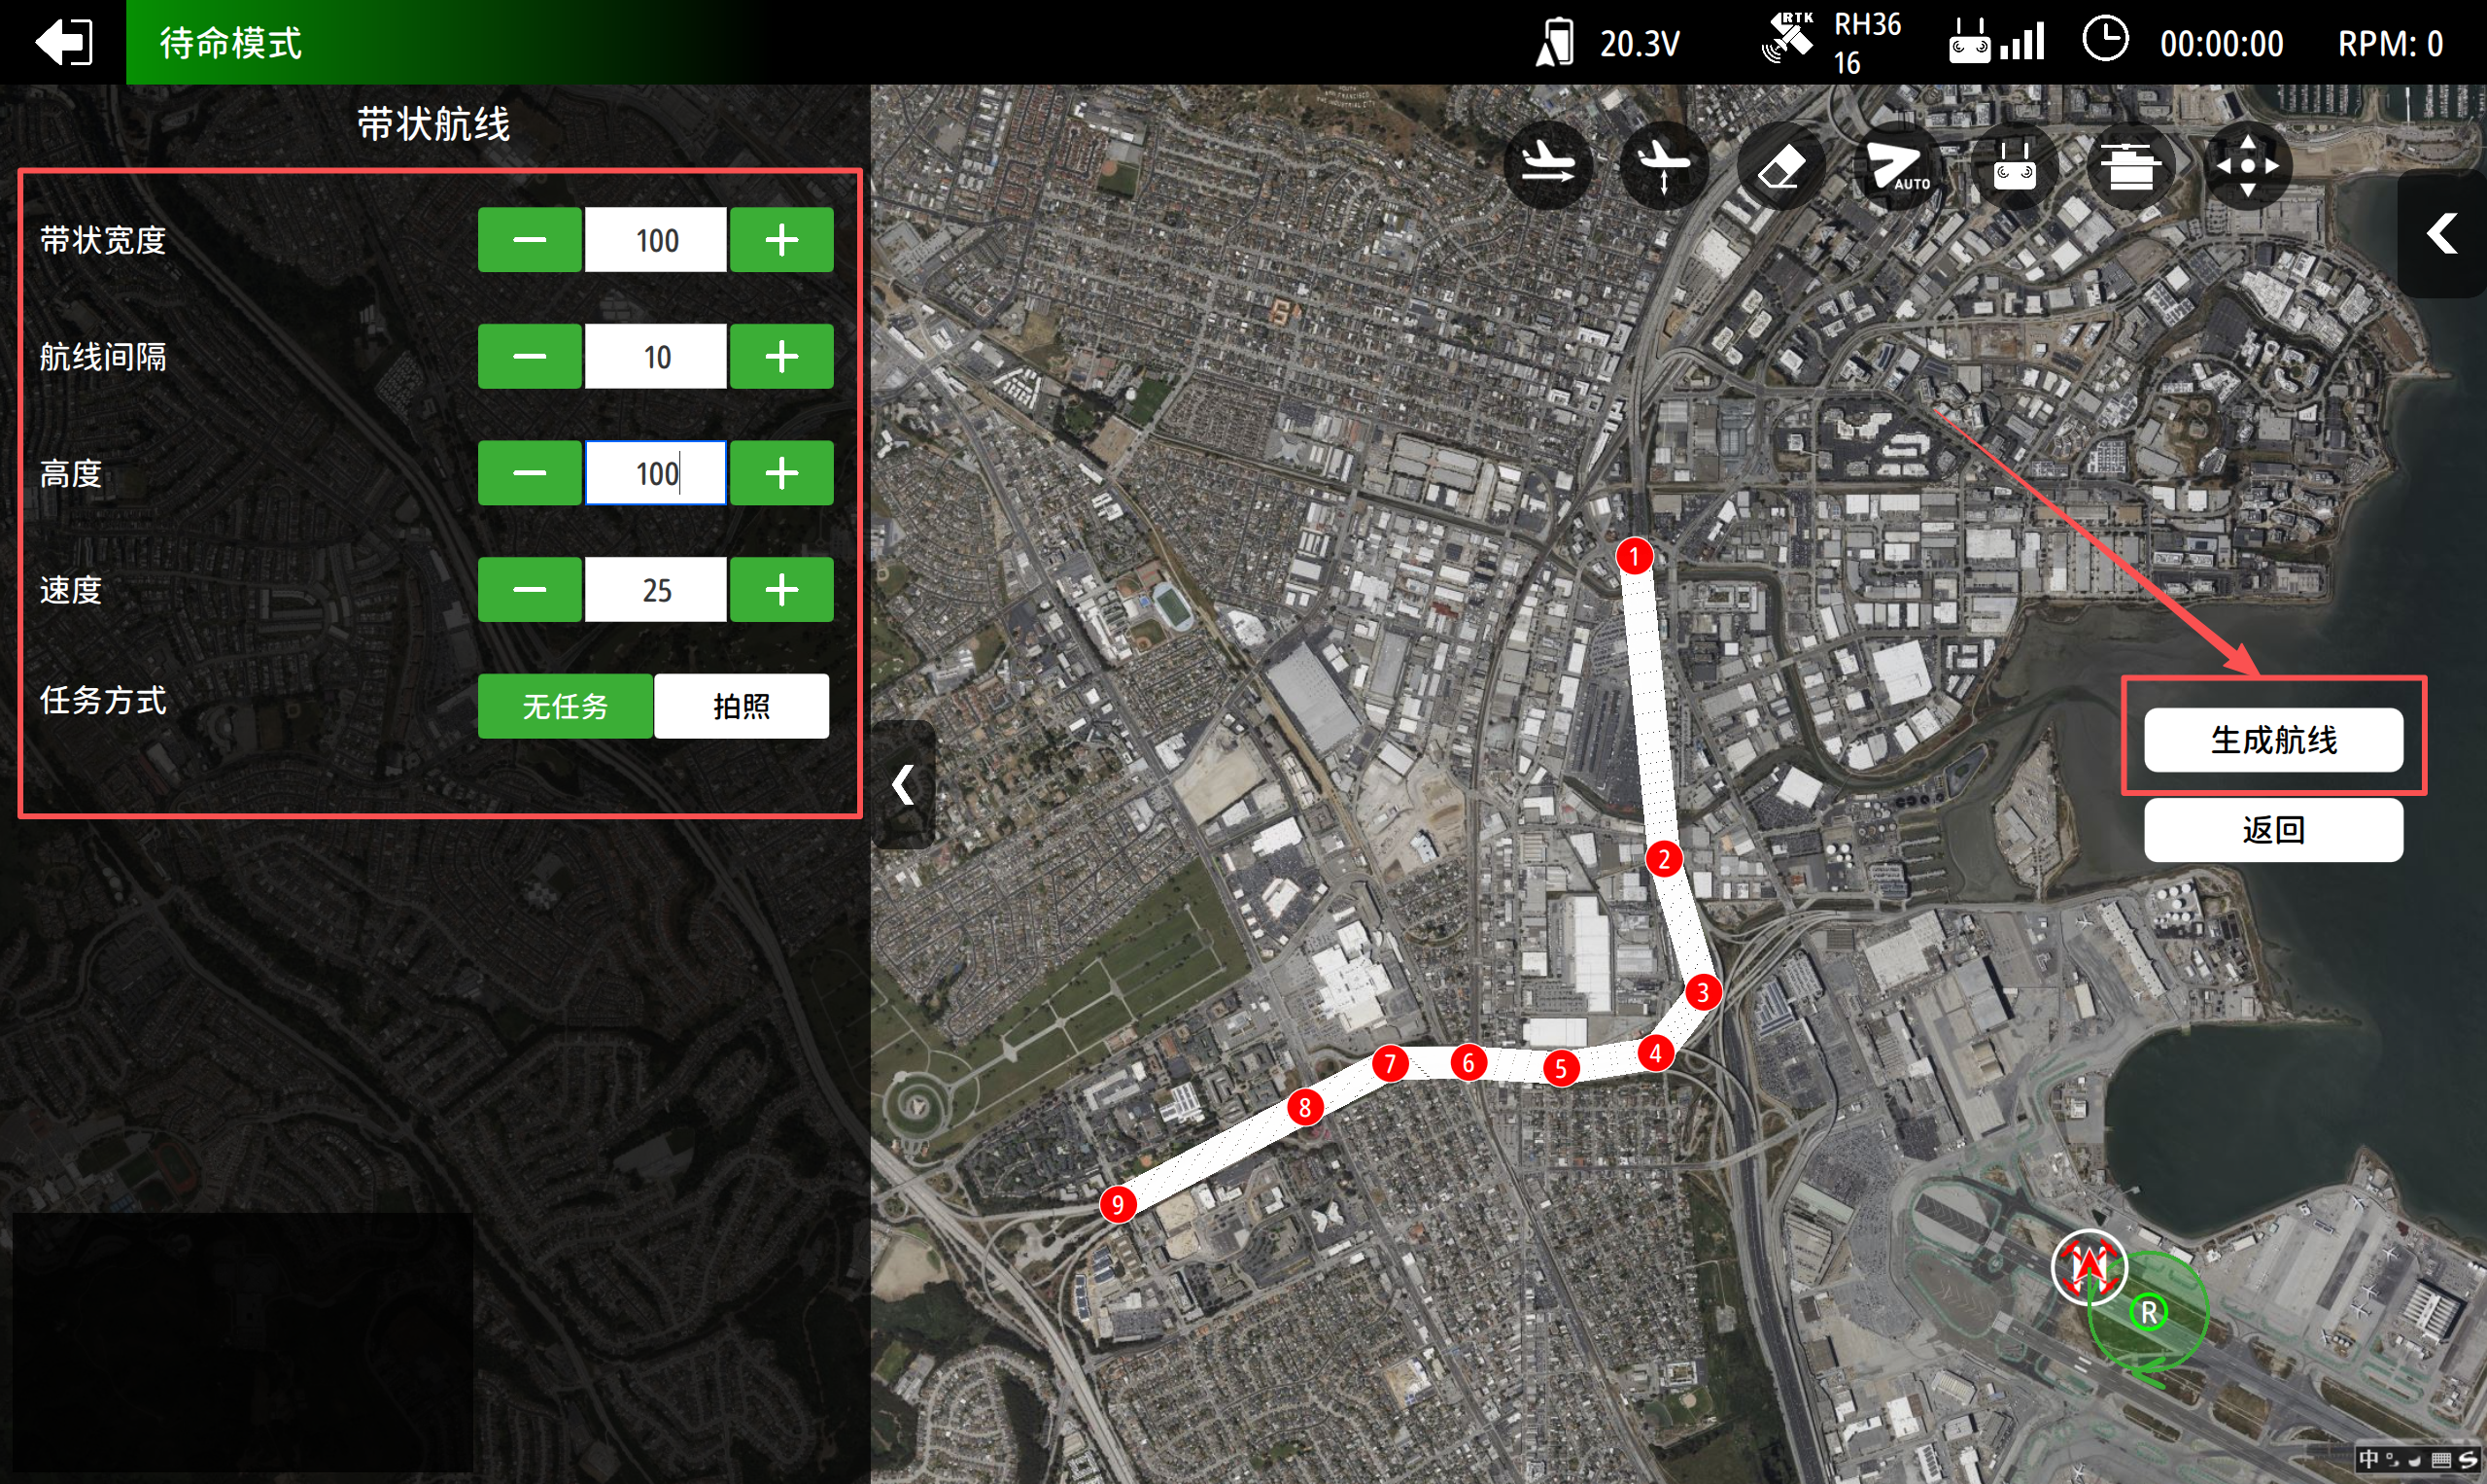
- 生成航线后,进入航点修改界面,可重新单个航点和全部航点属性修改,确认无误后,点击“上传航线”。

7.3“块状航线”分两个部分,“普通航线”和“优化航线”

7.3.1普通航线
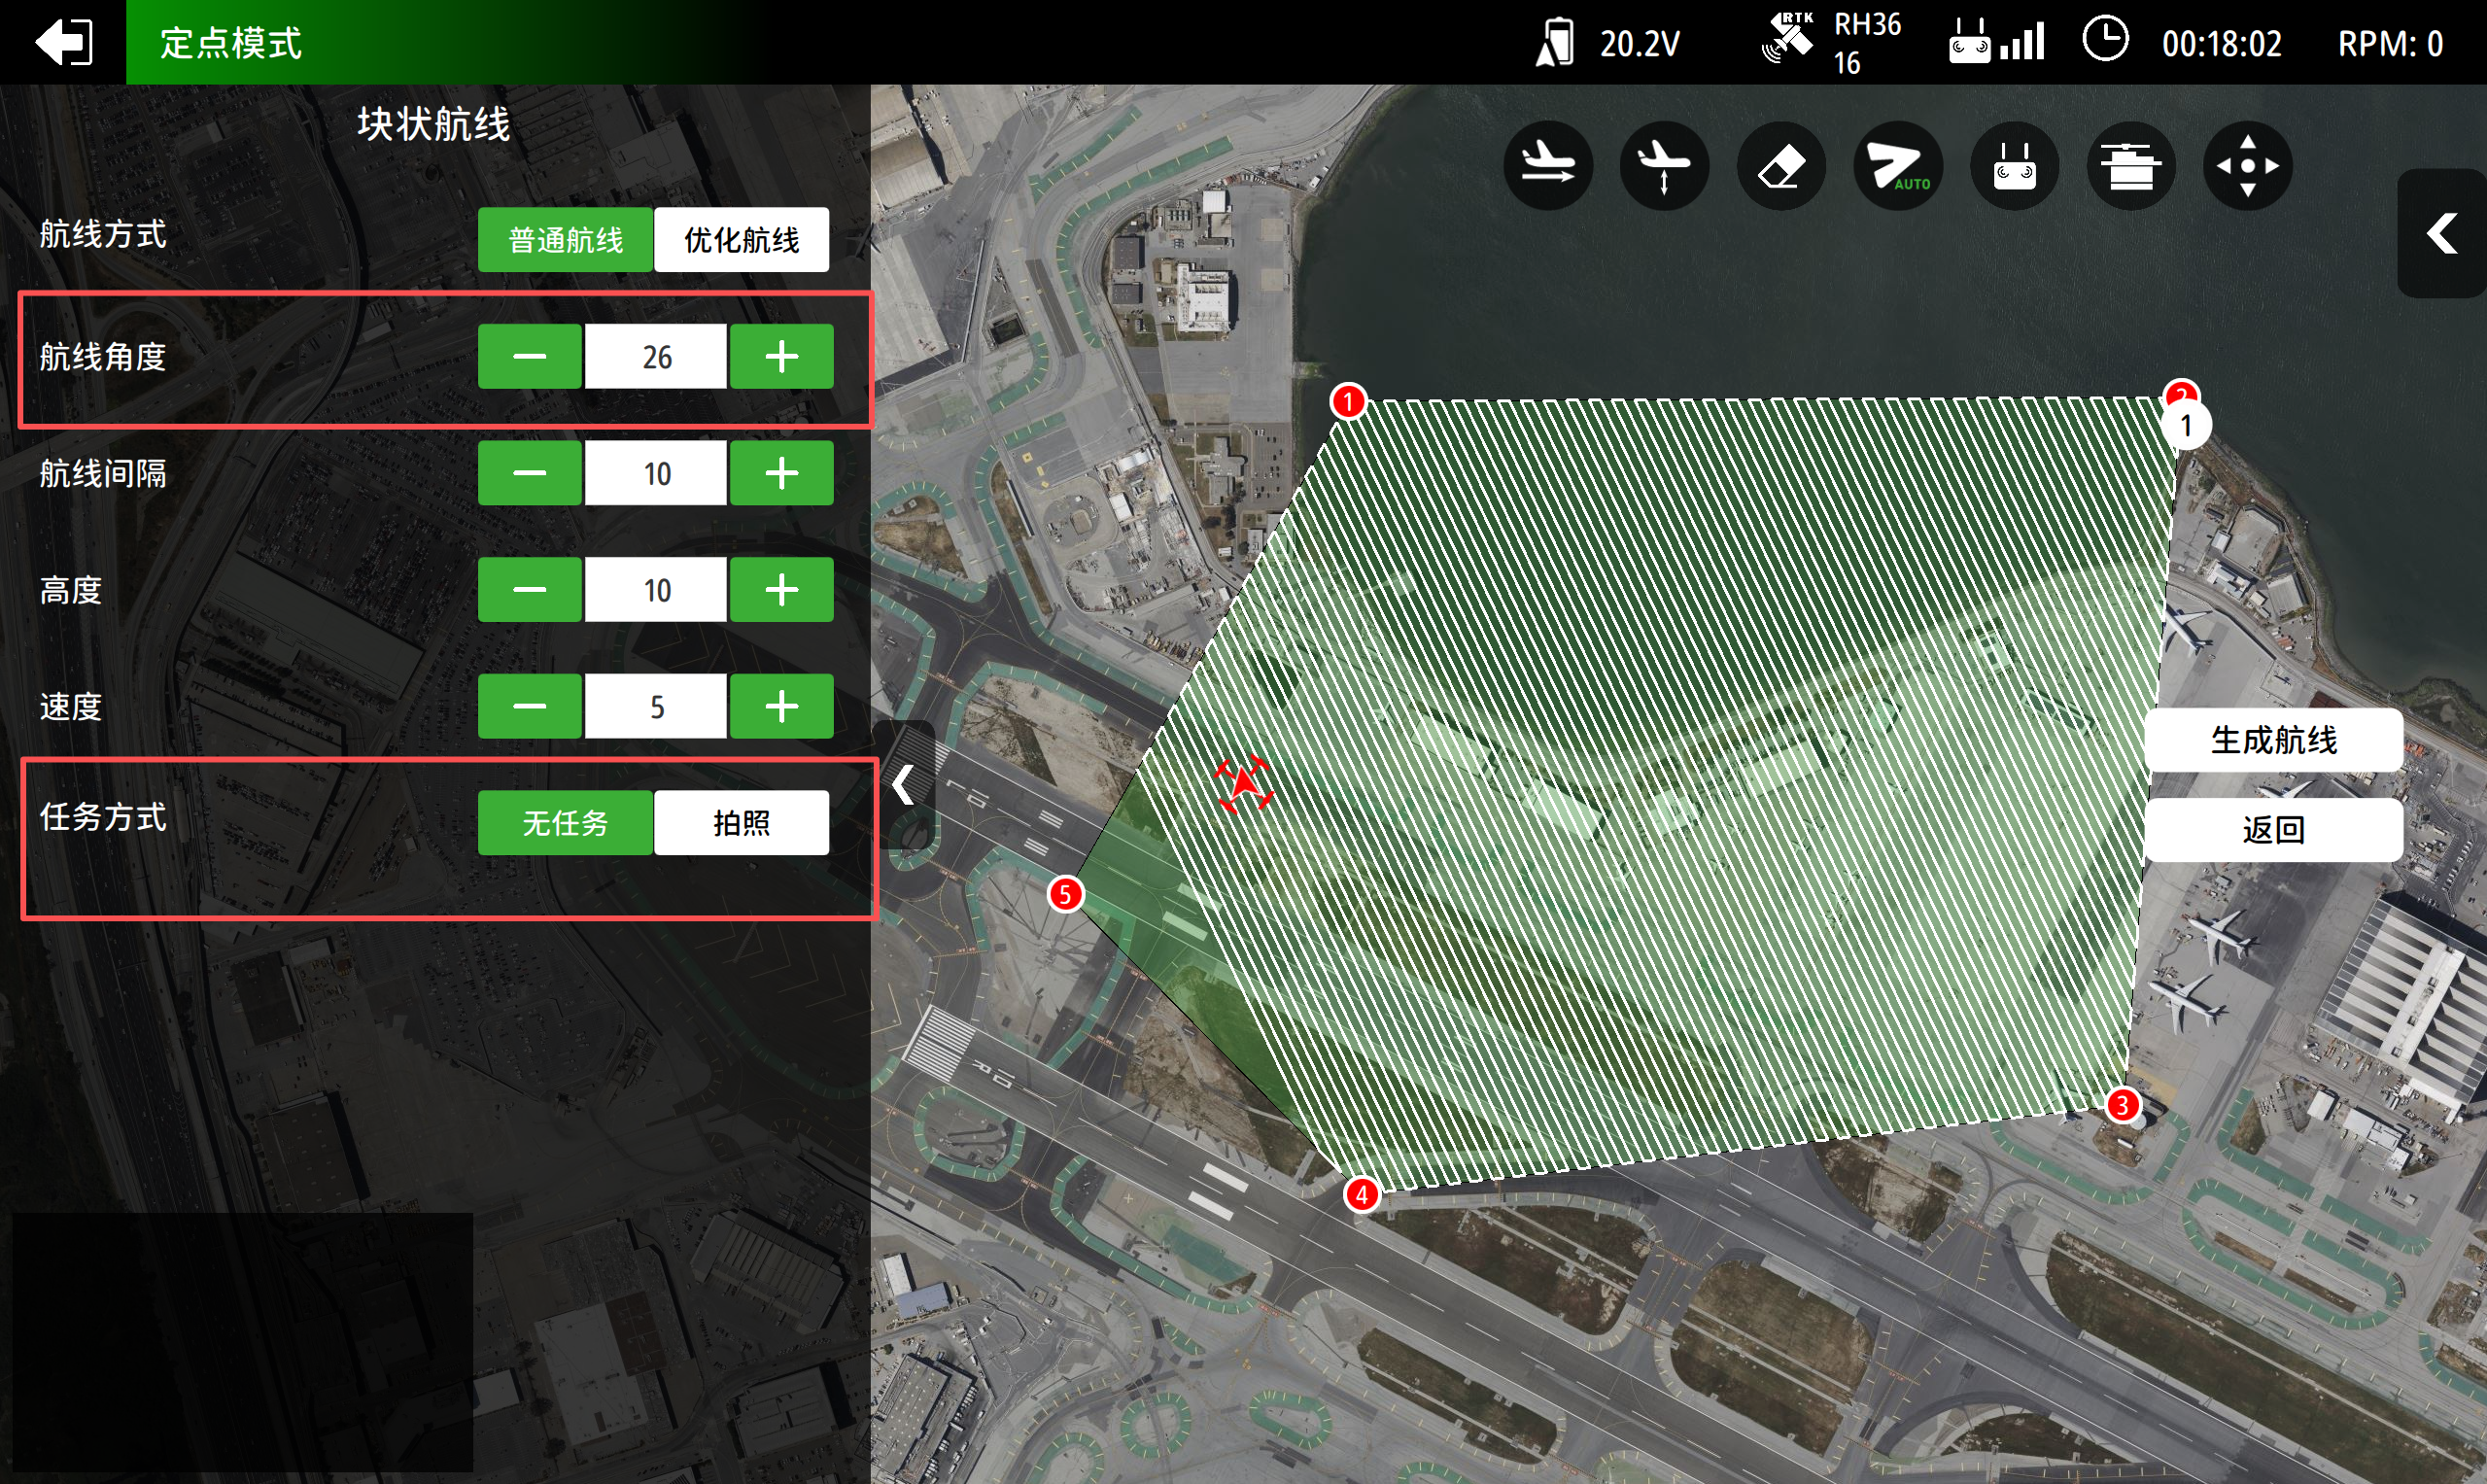
- 设置“普通航线”,“航线间隔”,“高度”,“速度”“任务方式”设置完完成后,在地图上选择航点区域,区域选择完成后,可修改航线飞行角度,确认无误后,点击“生成航线”。

- 生成航线后,可进行单个航点,全部航点,修改,确认无误后,点击“上传航线”即可。
7.3.2设置“优化航线”
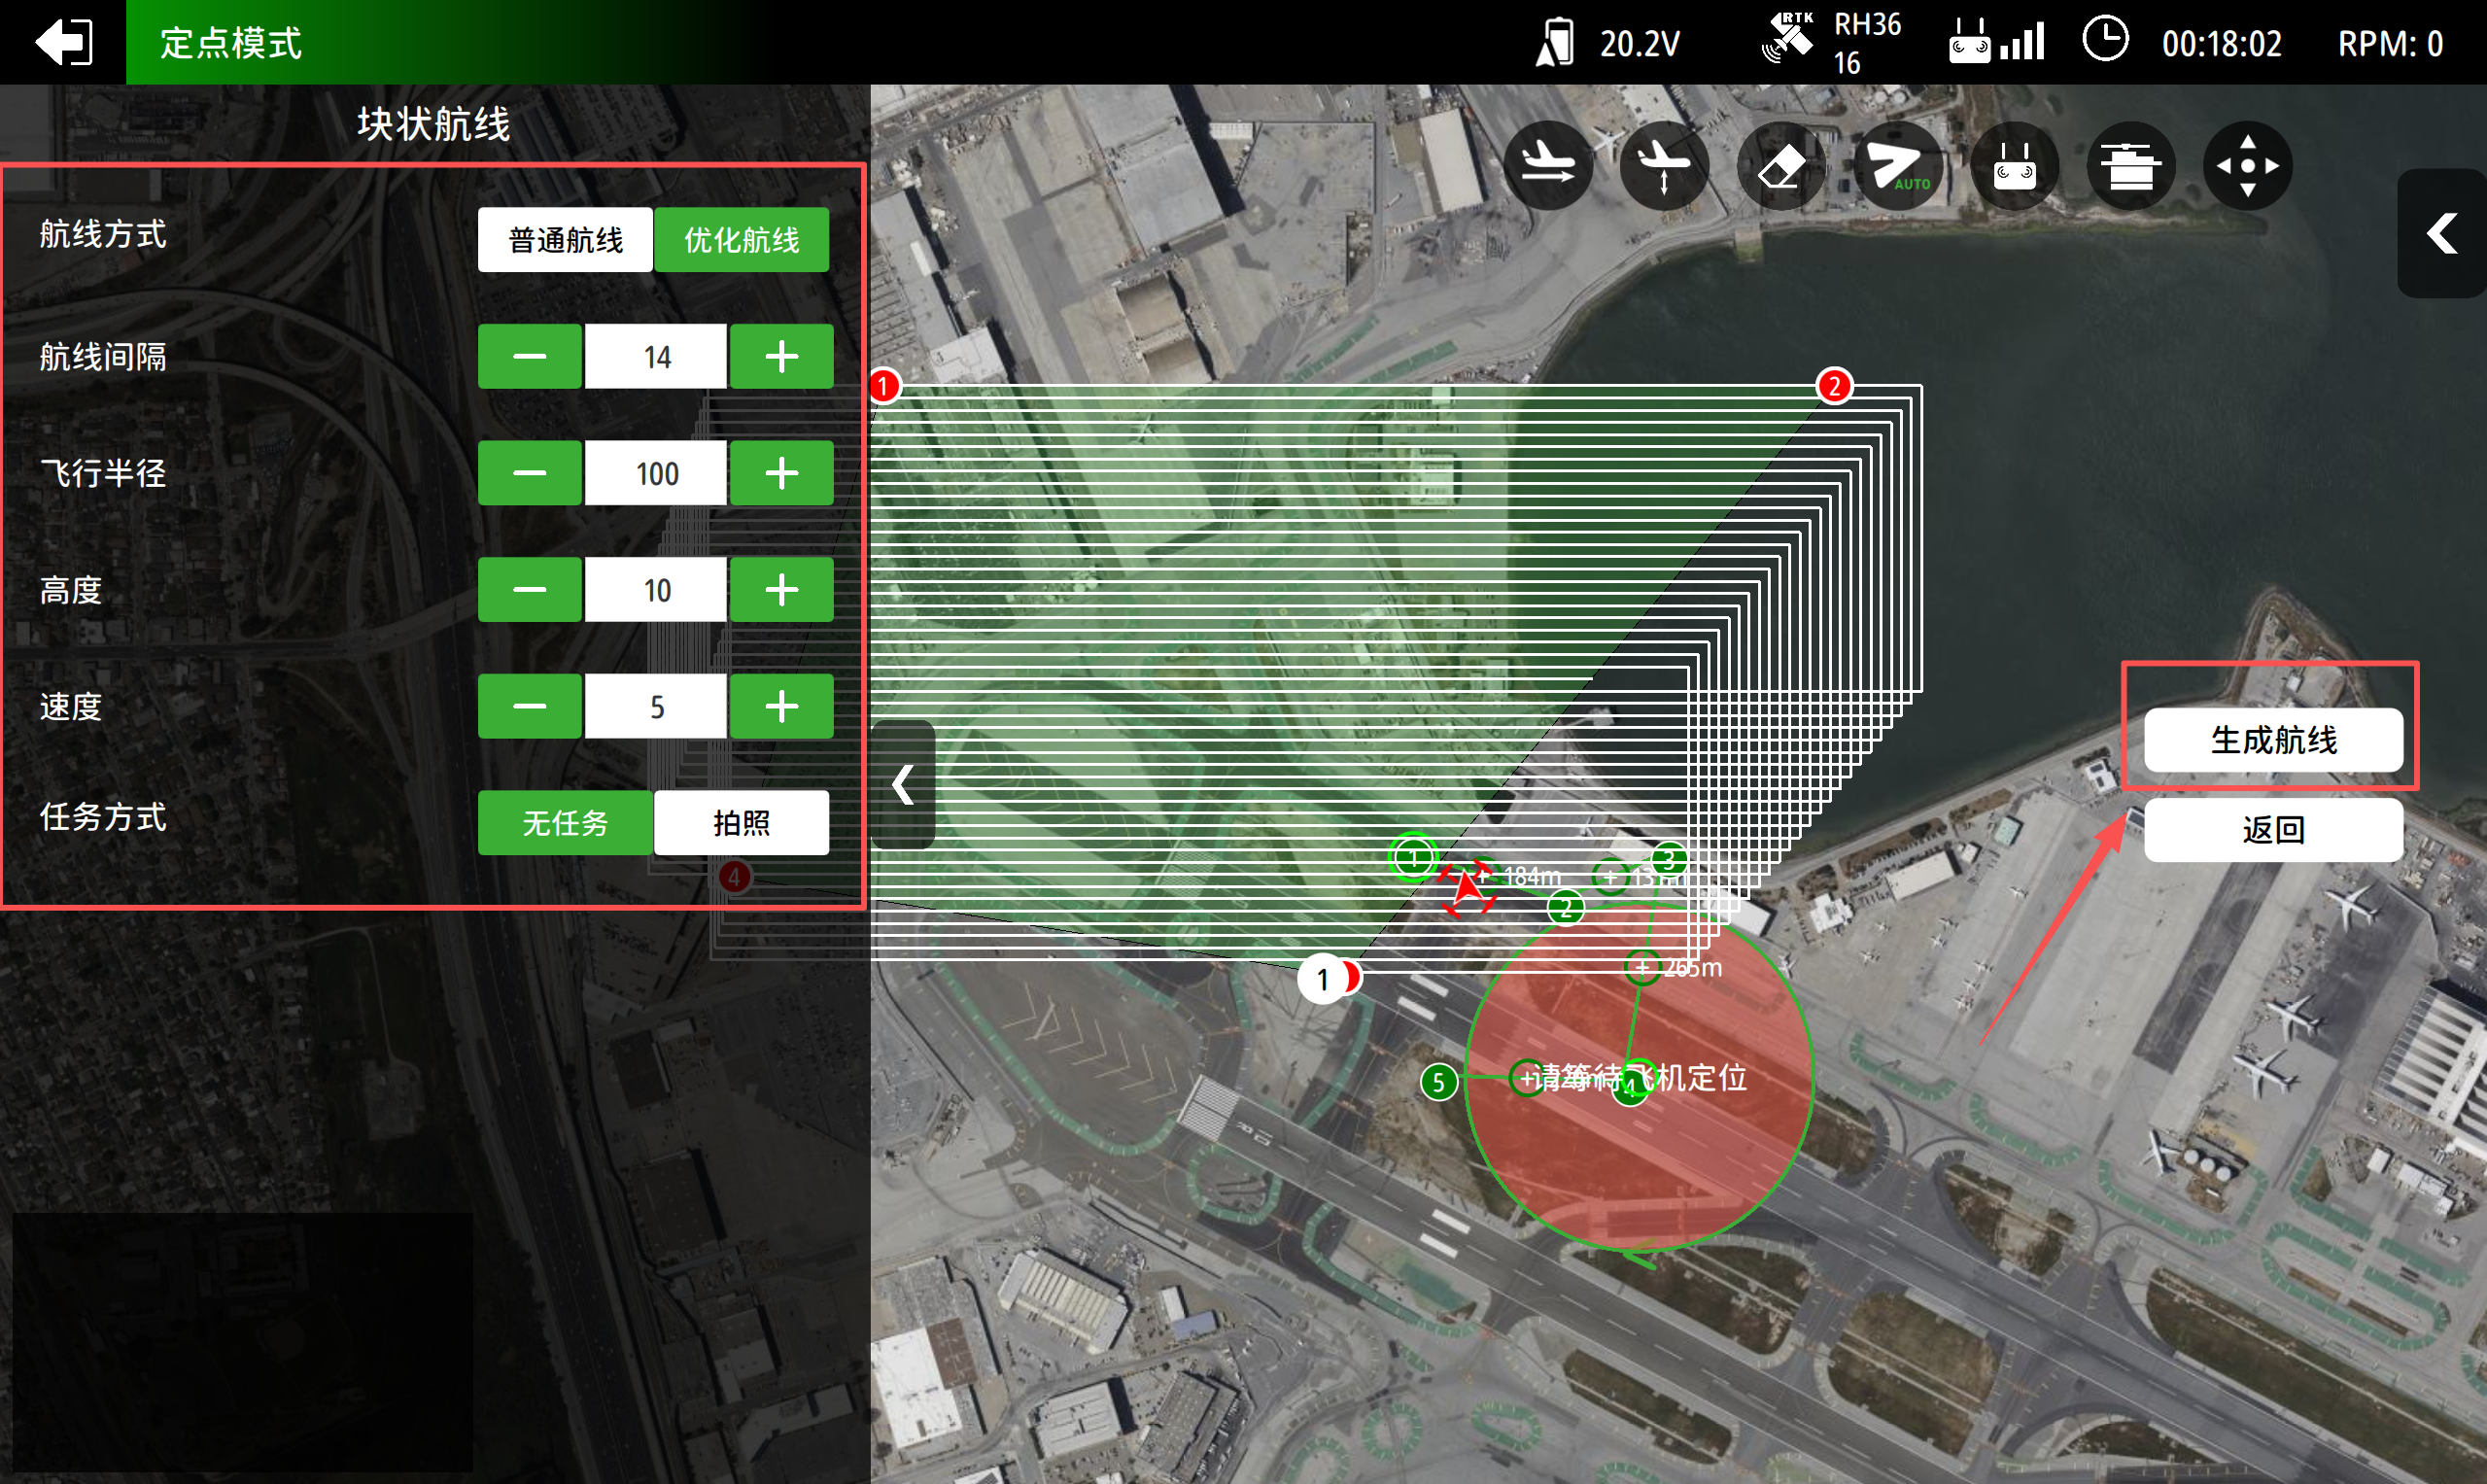
设置--航线间隔--飞行半径--高度--速度--任务方式 。
选择飞行区域,区域选择完成,点击,“生成航线”(“飞行半径”是选择飞行区域后延伸出的距离)

- 生成航线后,进入航点修改界面,可重新单个航点和全部航点属性修改,确认无误后,点击“上传航线”。
7.4航线上传
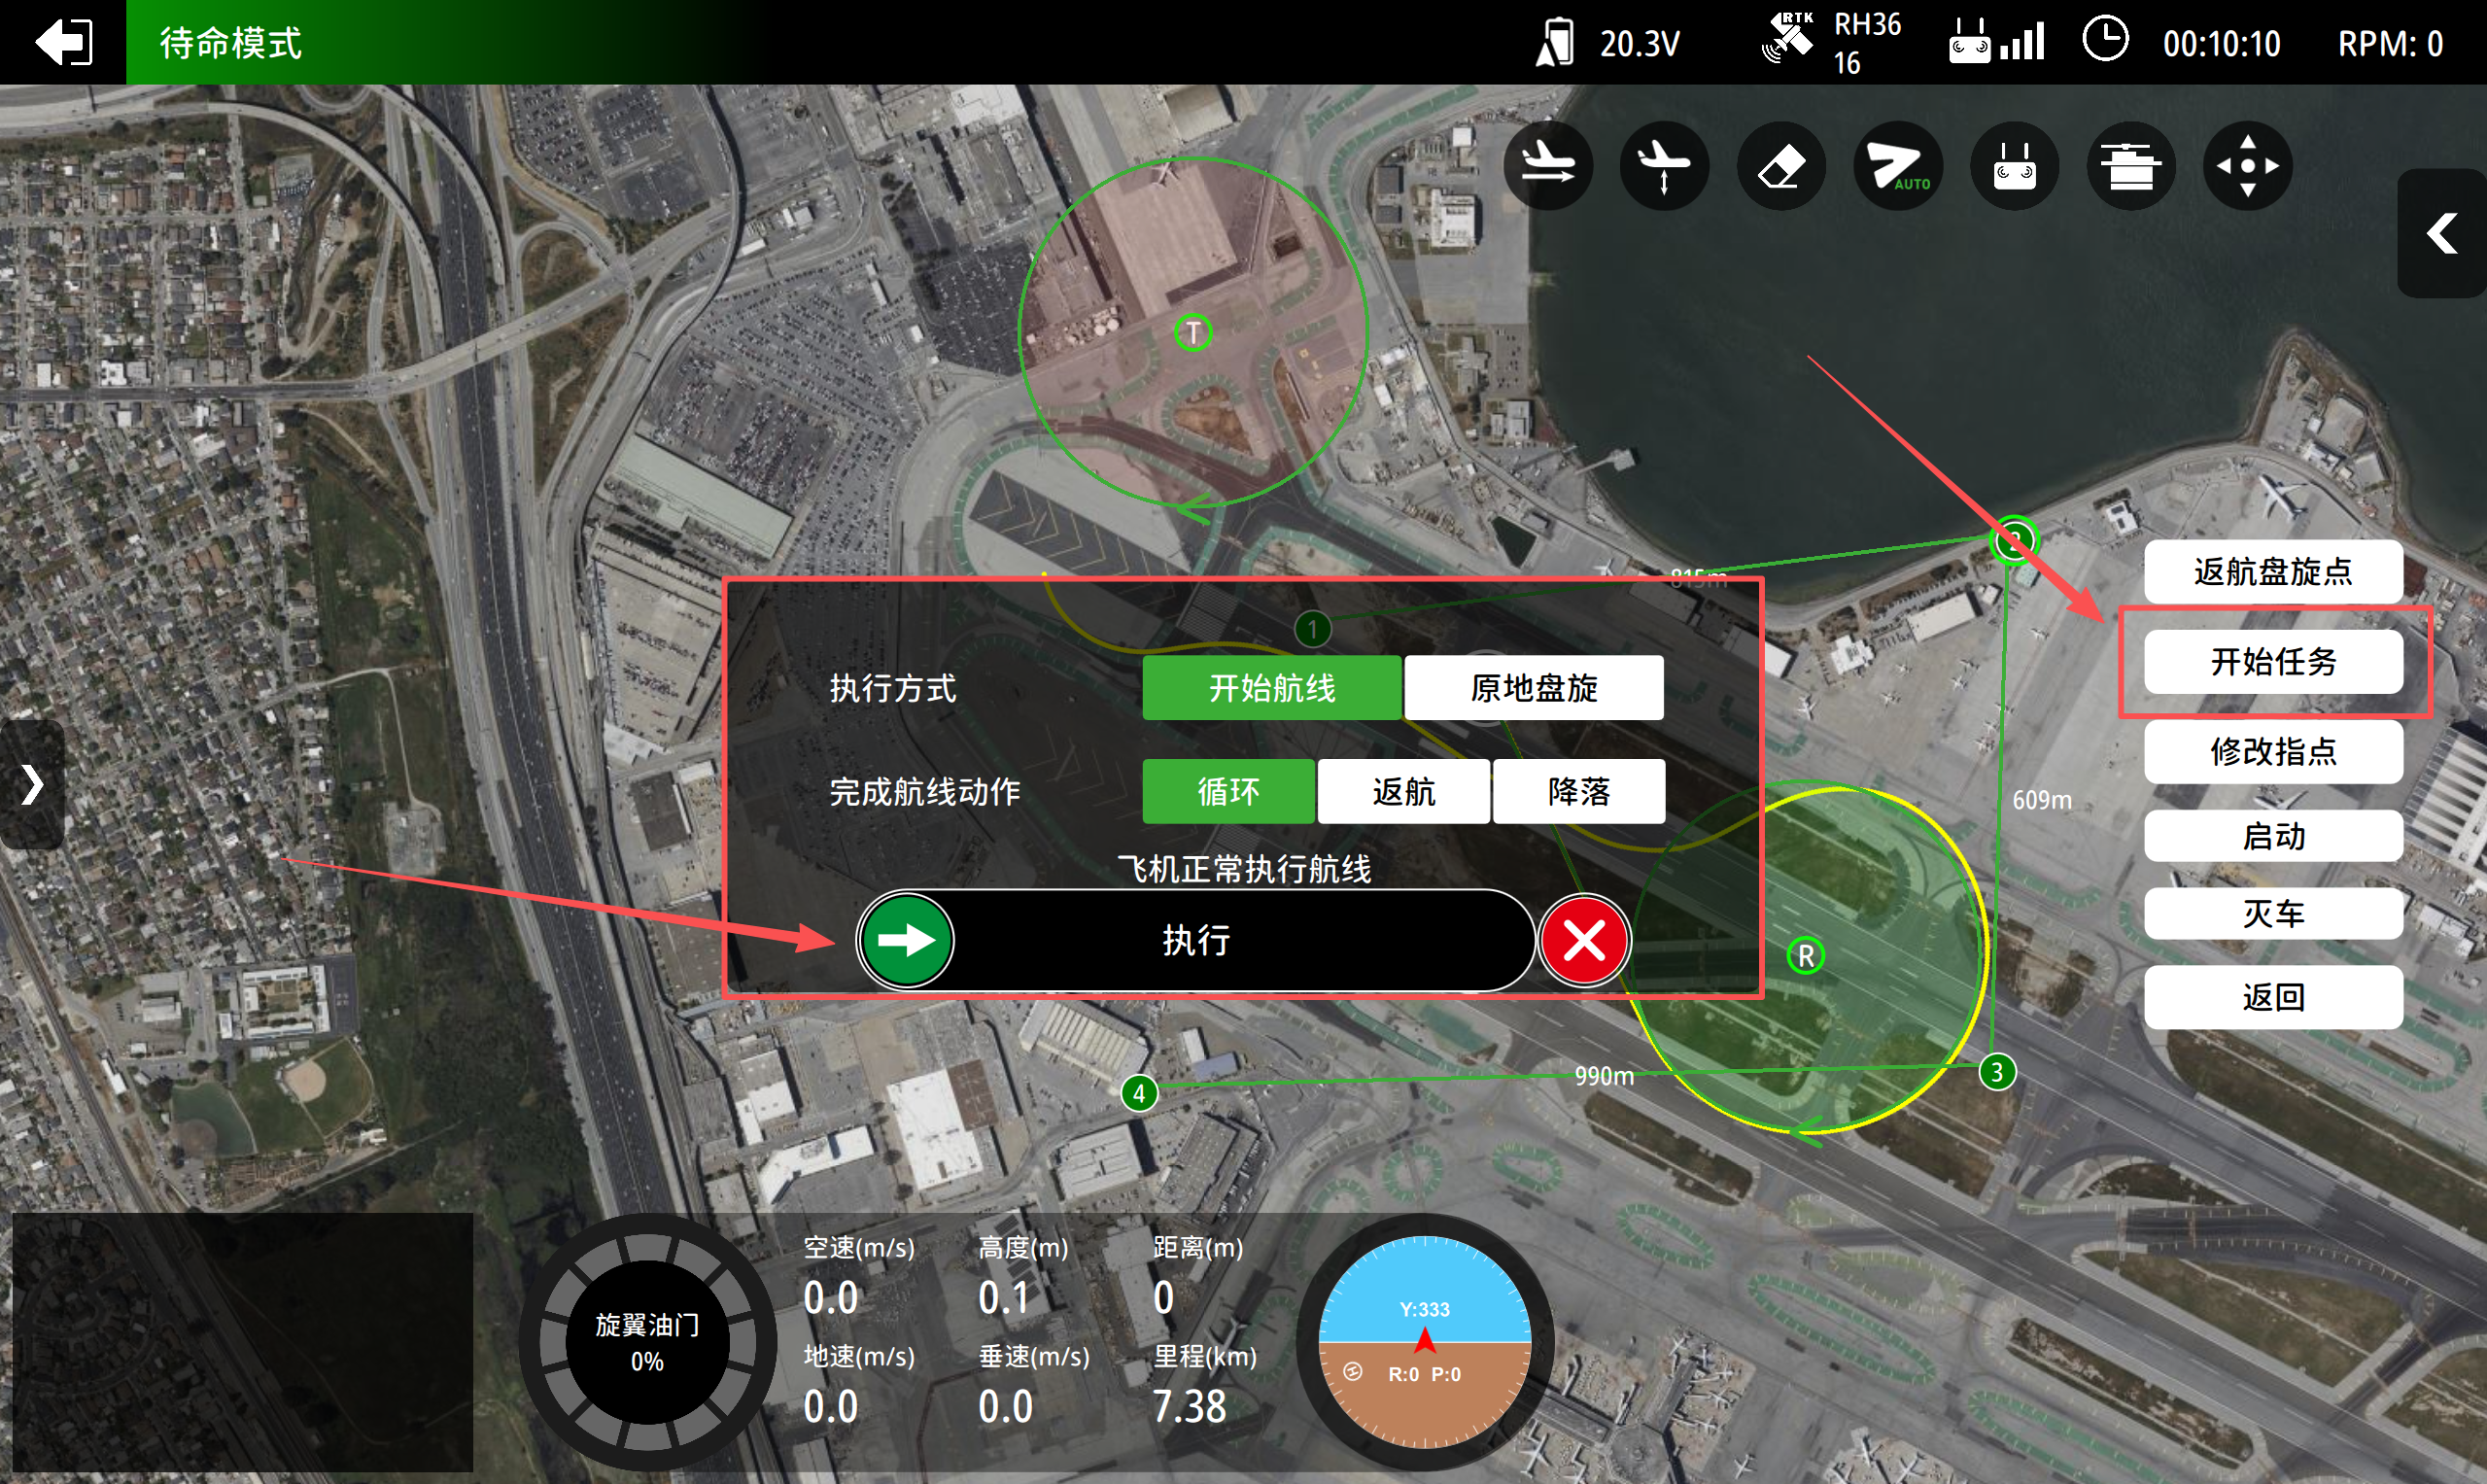
- 执行方式,分别是“开始航线”,“原地盘旋”两种选择方式
- 开始航线,飞行到设置的起飞高度自动切换固定翼模式前往1号航点。
- 原地盘旋,飞行到设置的起飞高度自动切换固定翼模式在设置的高度基础上增加10米高度,原地盘旋。
- 完成动作,分别是“循环”,“返航”,“降落”三种选择方式。
- “循环”飞机按照航线无线循环。
- “返航”航线飞行结束后,飞机自动返航降落,(返航高度在设置界面设置)
- “降落”航线飞行,即将到达最后一个航点,飞机自动判断距离切换旋翼模式降落,(注:需要注意高度

7.5 返航降落航线,指点飞行
7.5.1 降落航线
起飞前,点击"返航盘旋点",在地图上选取合适的返航盘旋航线位置, 进行返航盘旋航线设置,设置完成点击“上传盘旋点”上传成功后,“返航降落航线”变为绿色。在规划航线时,无返航降落航线,会自动获取并上传一个返航降落航线(注:需要注意盘旋方向)

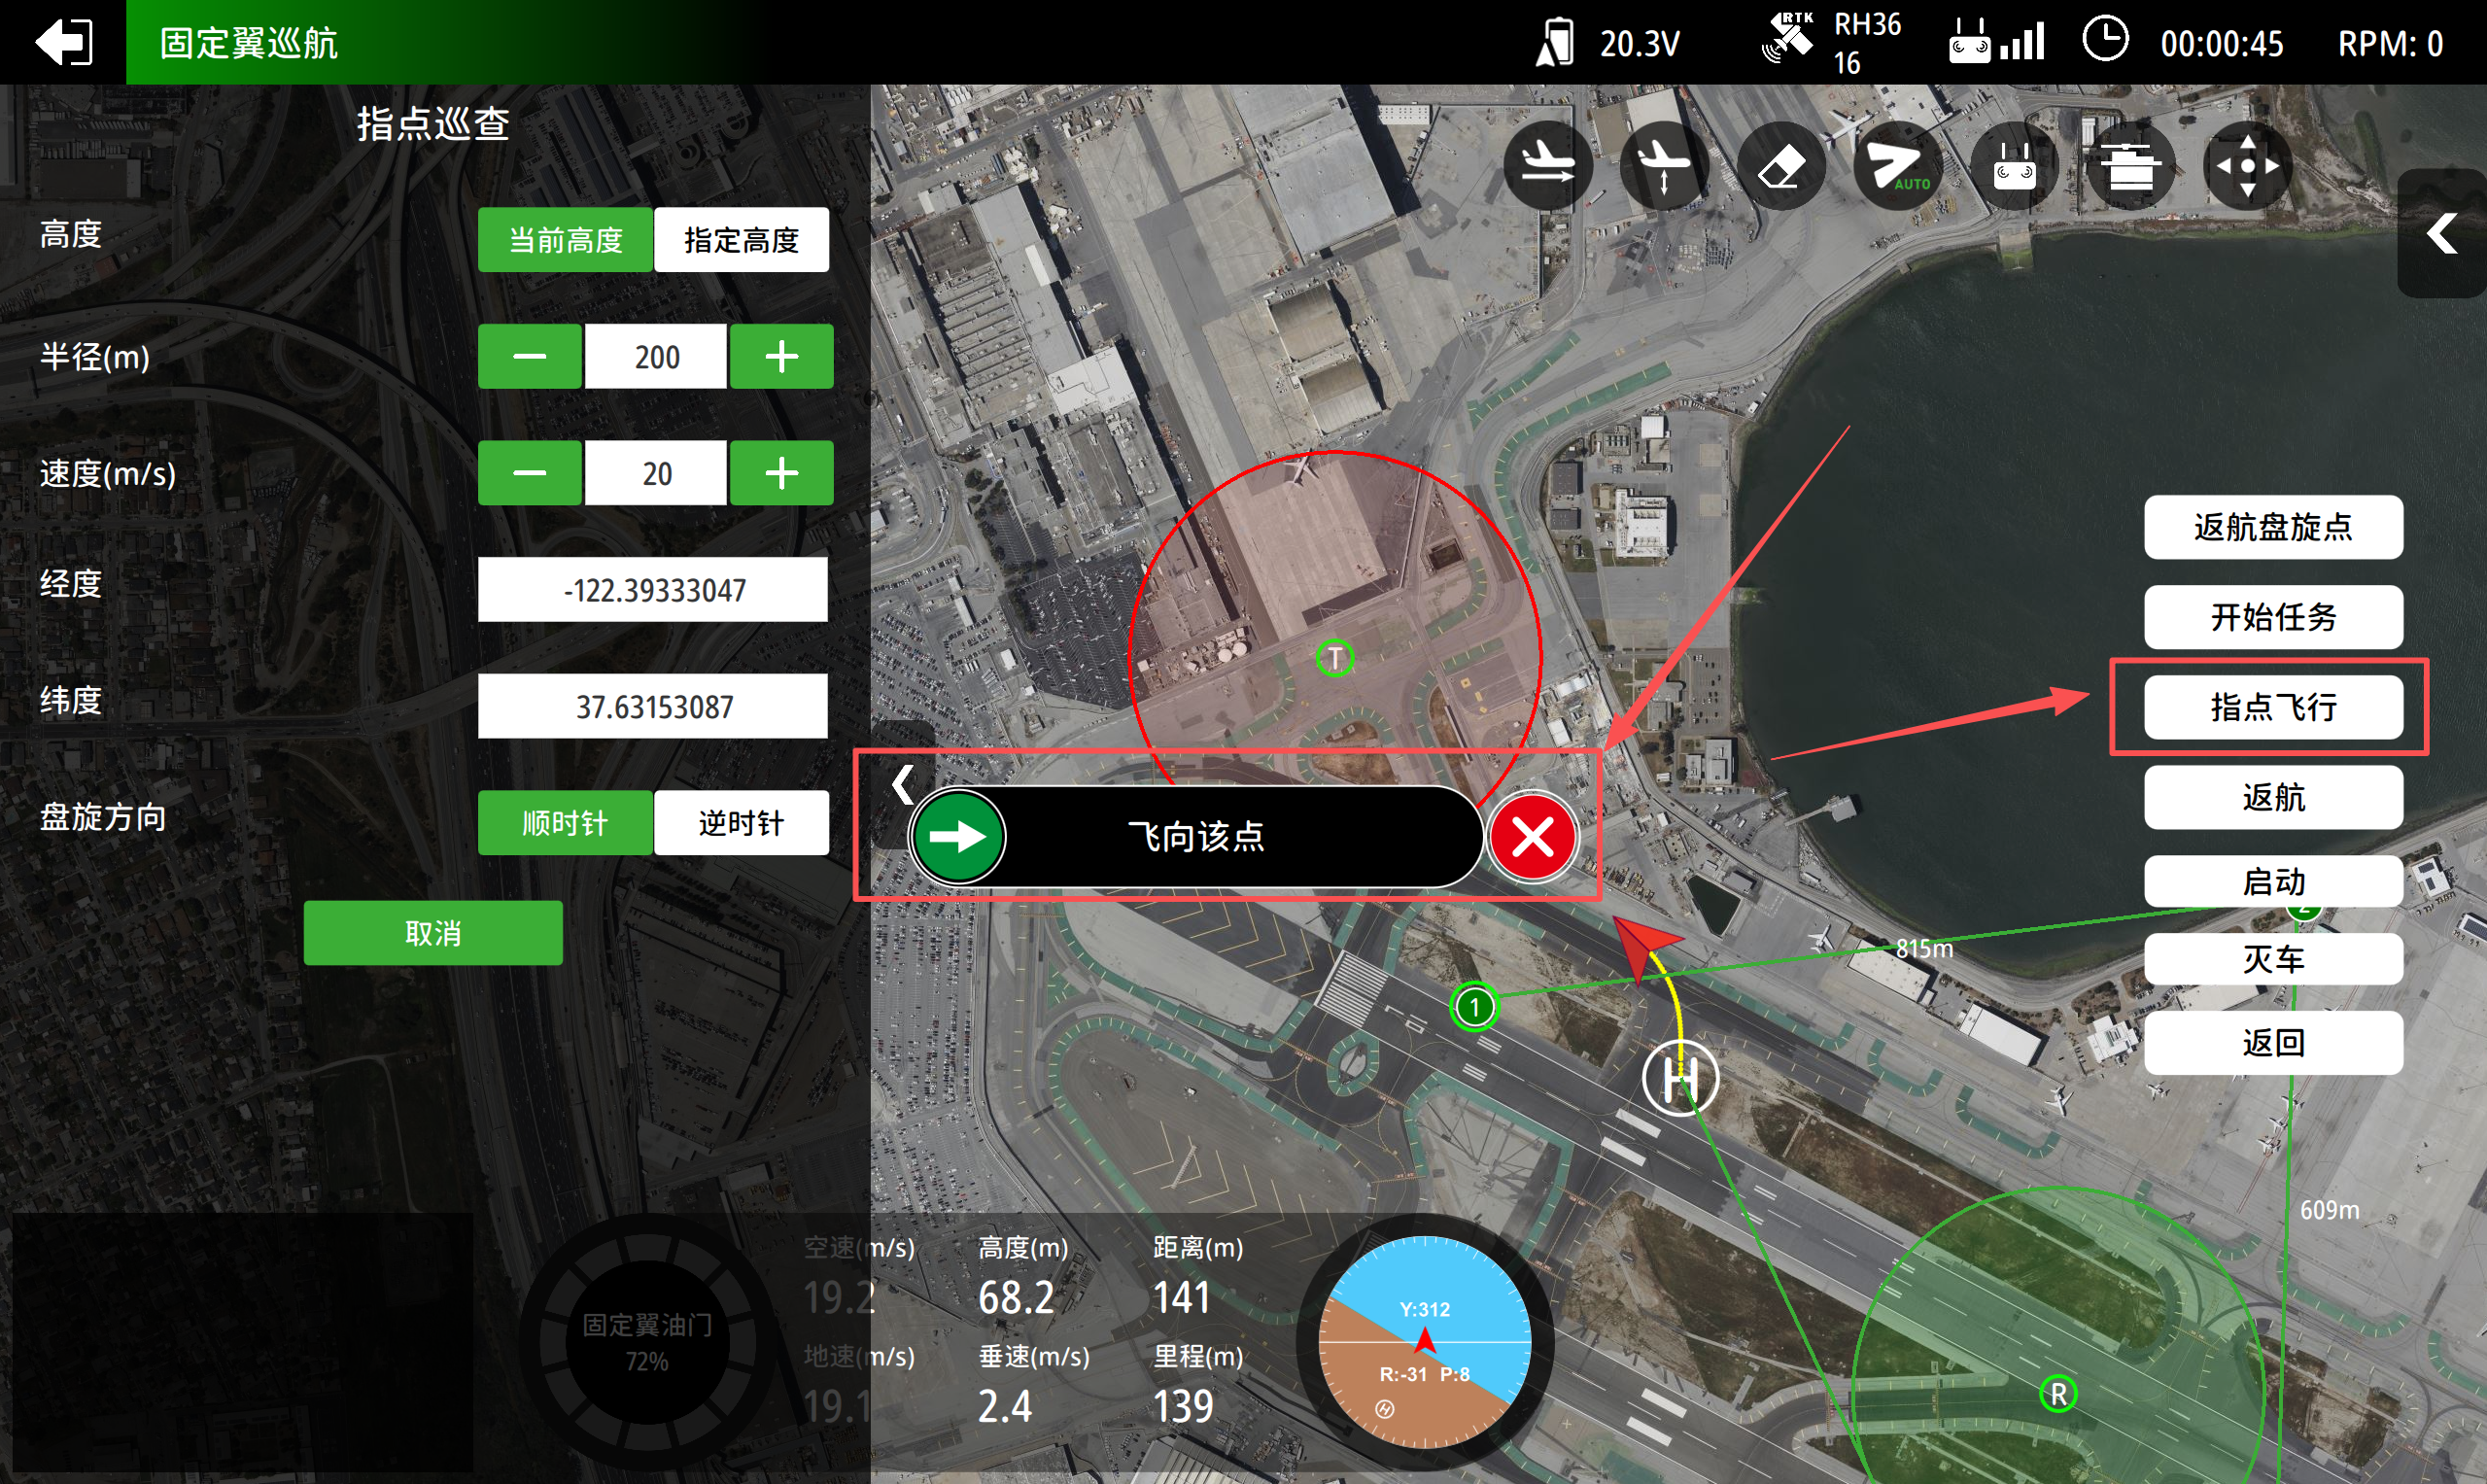
7.5.2指点飞行
- 点击“指点飞行”在地图上点击位置选择,可设置,当前高度,指定高度,修改速度,经纬度设置,盘旋方向。
- 点击“指点飞行”在地图上点击位置选择,可设置,当前高度,指定高度,修改速度,经纬度设置,盘旋方向。

- 飞机起飞后,可点击“指点飞行”,开始盘旋。
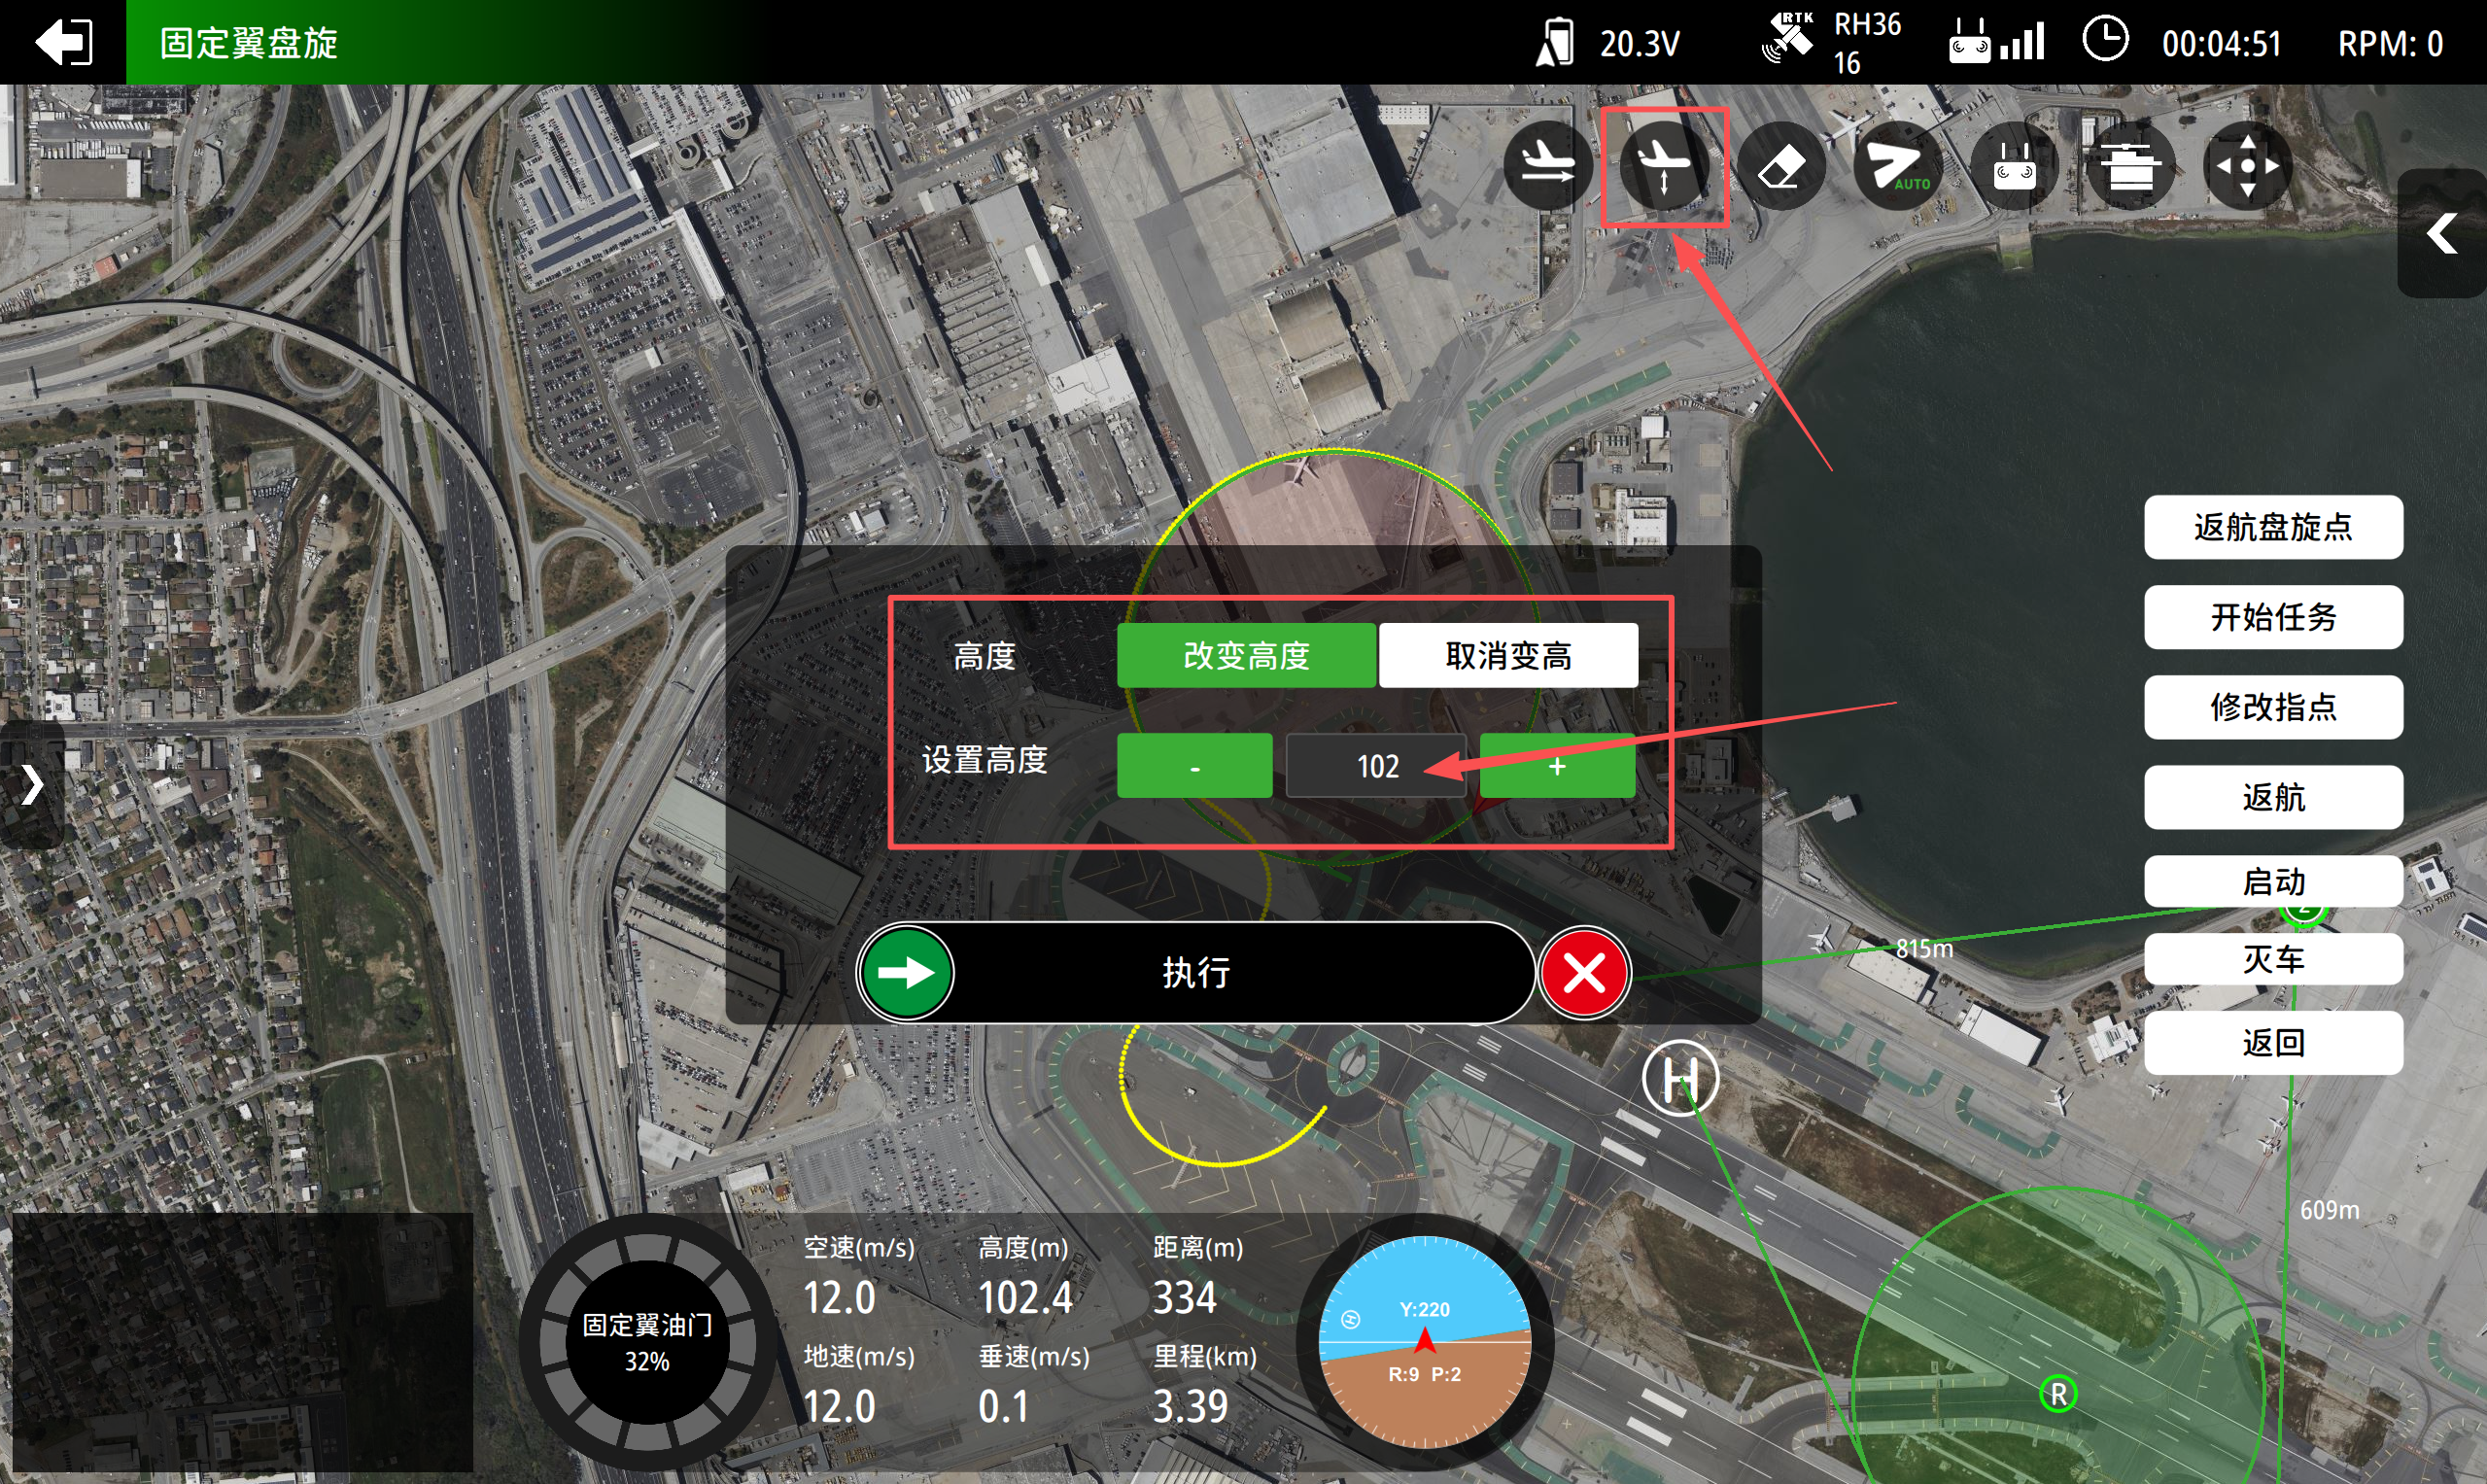
- 在飞行中可以修改飞行“高度”,“速度”,恢复速度,盘旋点不支持恢复高度。

注意: 务必在飞行前设置合适的返航盘旋点.
7.6 执行航线
- 点击飞行页面右边栏, 检查起飞高度和返航高度是否合理. 应根据周边环境确认起飞高度和返航高度都高于附近地形和障碍物高度, 以保证飞行安全.

- 点击 "开始任务", 滑动执行,飞机将解锁旋翼模式起飞到设置的“起飞高度”到达高度后,自动切换固定翼模式,开始进入航线1点开始飞行。
- 航线飞行过程中, 可点击航点图标滑动, 即时变更当前目标航点.
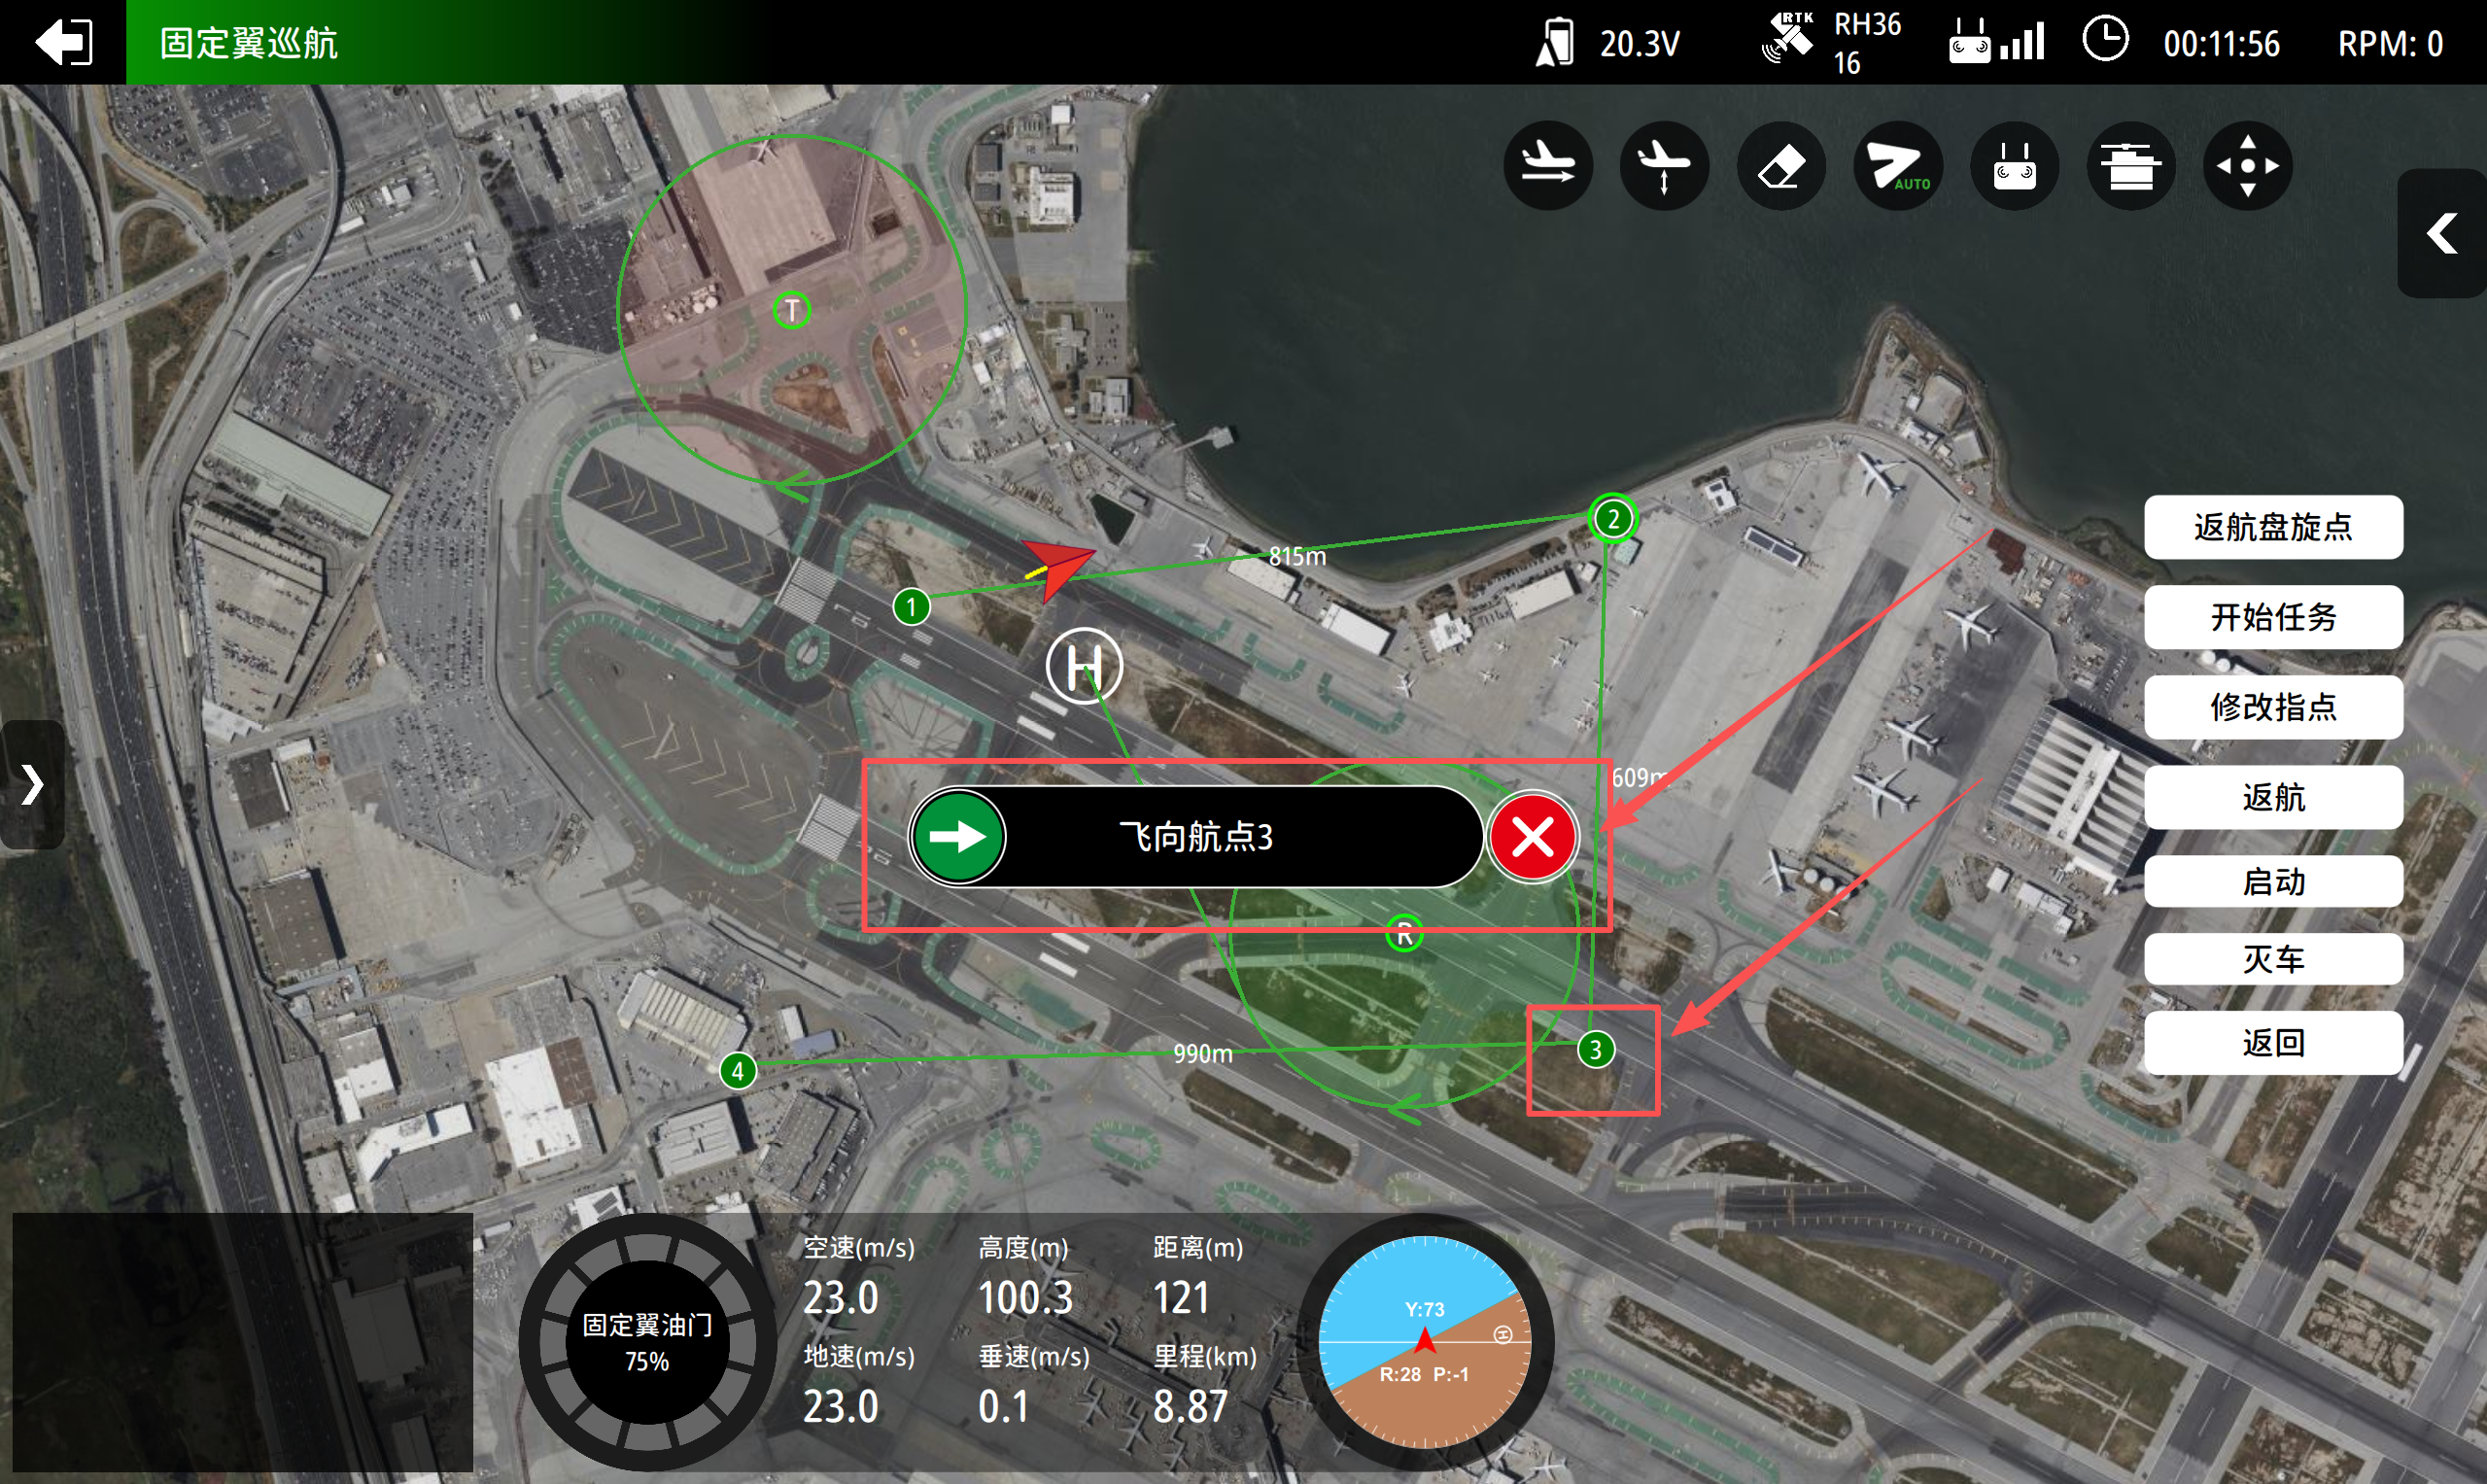
- 航线飞行过程中, 可点击上方,图标,修改,高度,取消高度,变更速度,取消变更速度。
- 到达航线最后一点时,飞控根据设置完成航线结束动作执行。
7.7 返航降落
- 飞行中, 可以点击 "返航" 按钮, 滑动,飞机将自动进入返航降落航线,到达设置的返航高度自动切换旋翼模式“降落”,
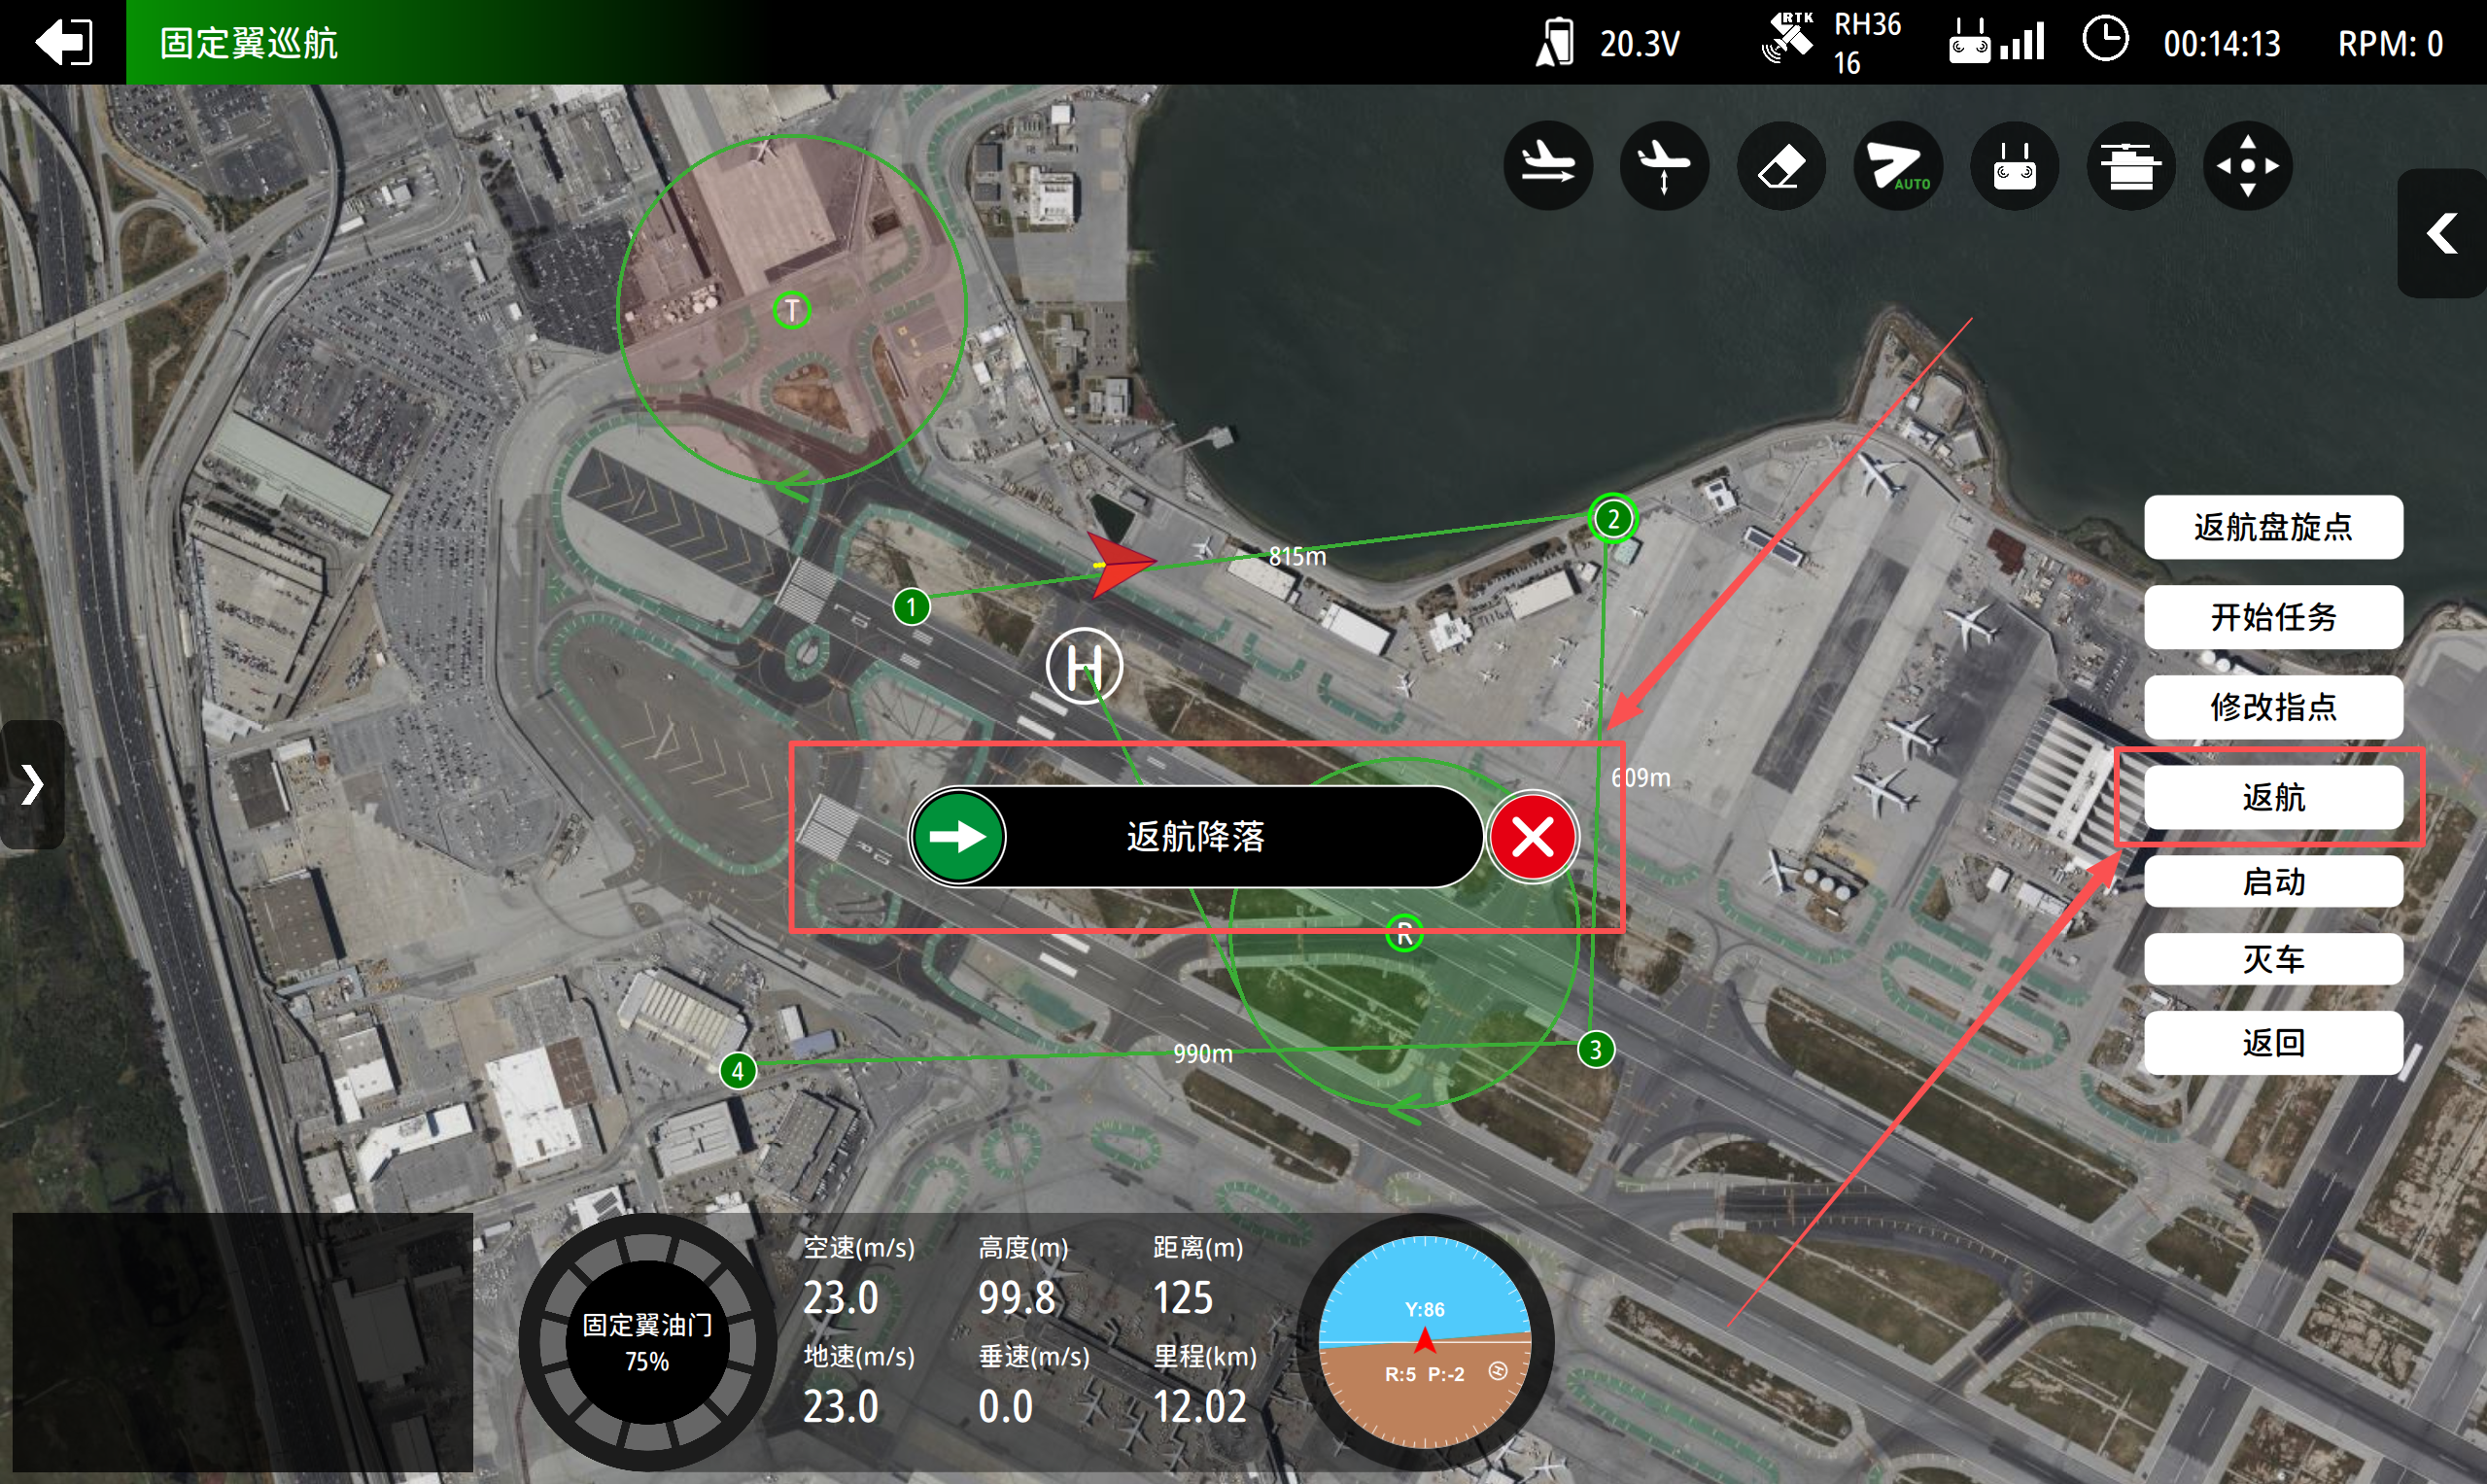
- 若在旋翼形态时发送返航指令, 飞机将直接直线返回起飞点上空并降落
- 若在固定翼形态时发送返航指令, 飞机将飞往返航盘旋点盘旋降高. 到达设定的返航高度+10m 后, 沿盘旋圈切线飞往起飞点并切旋翼降落.